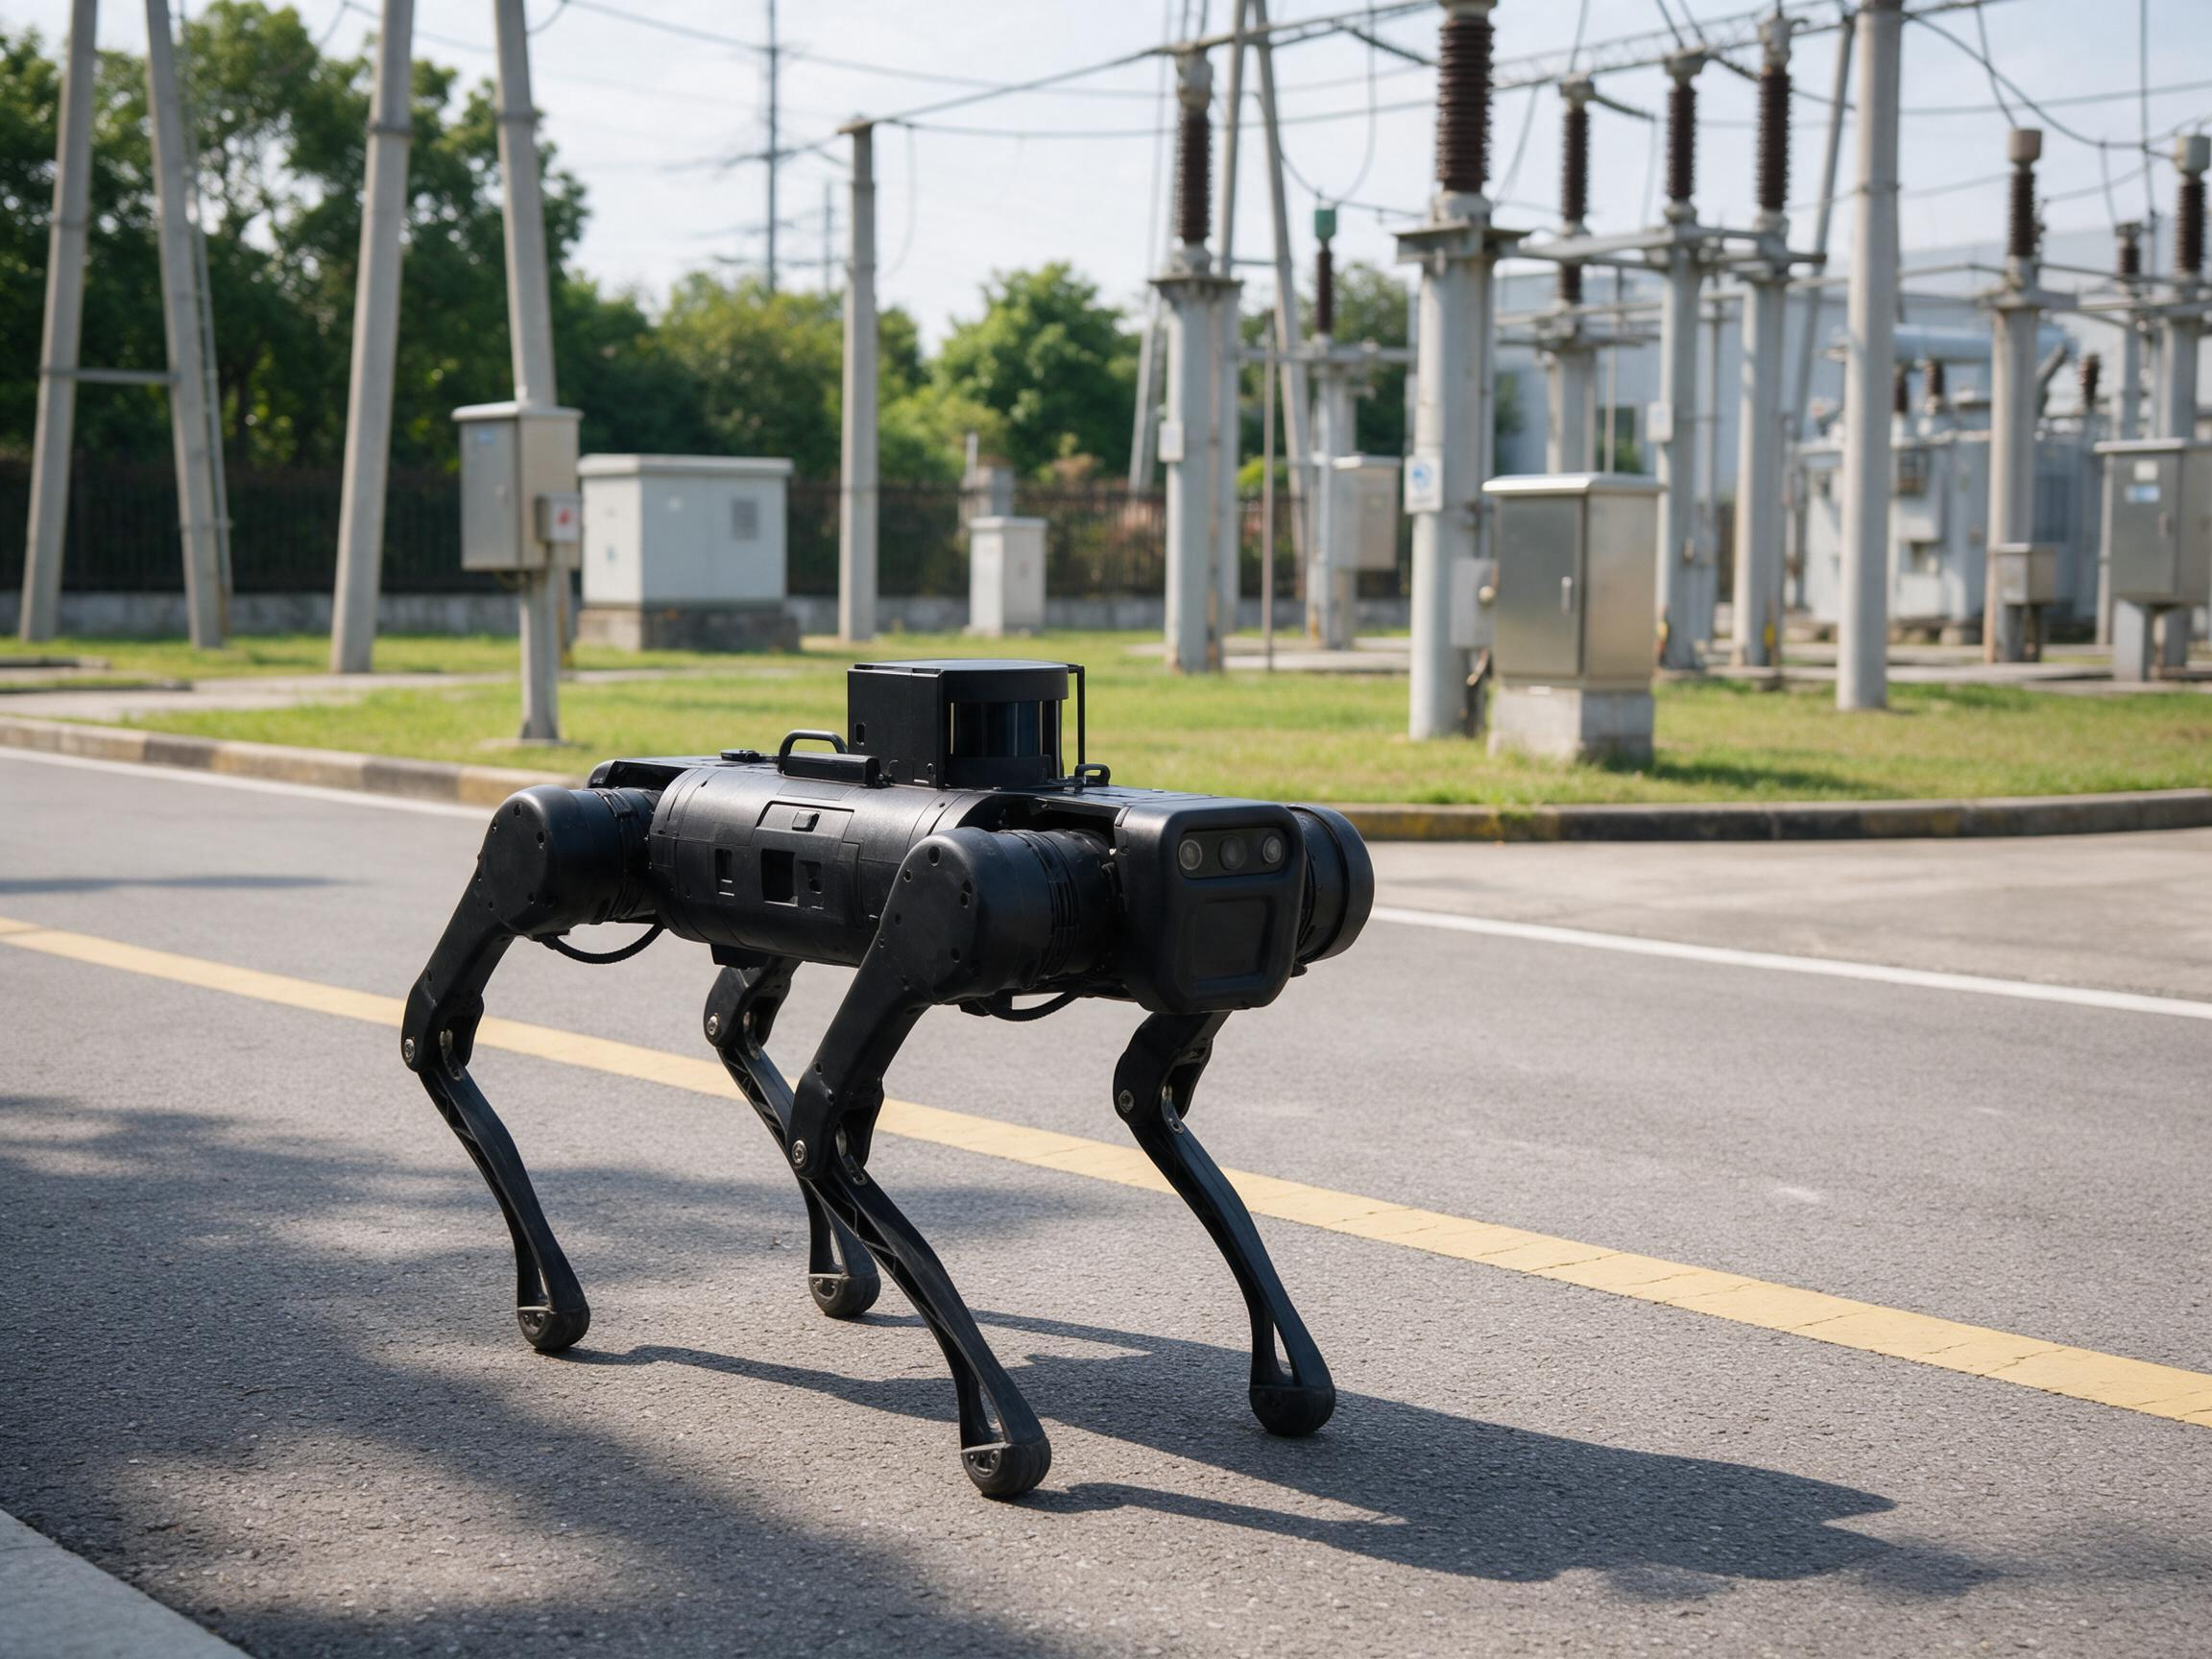
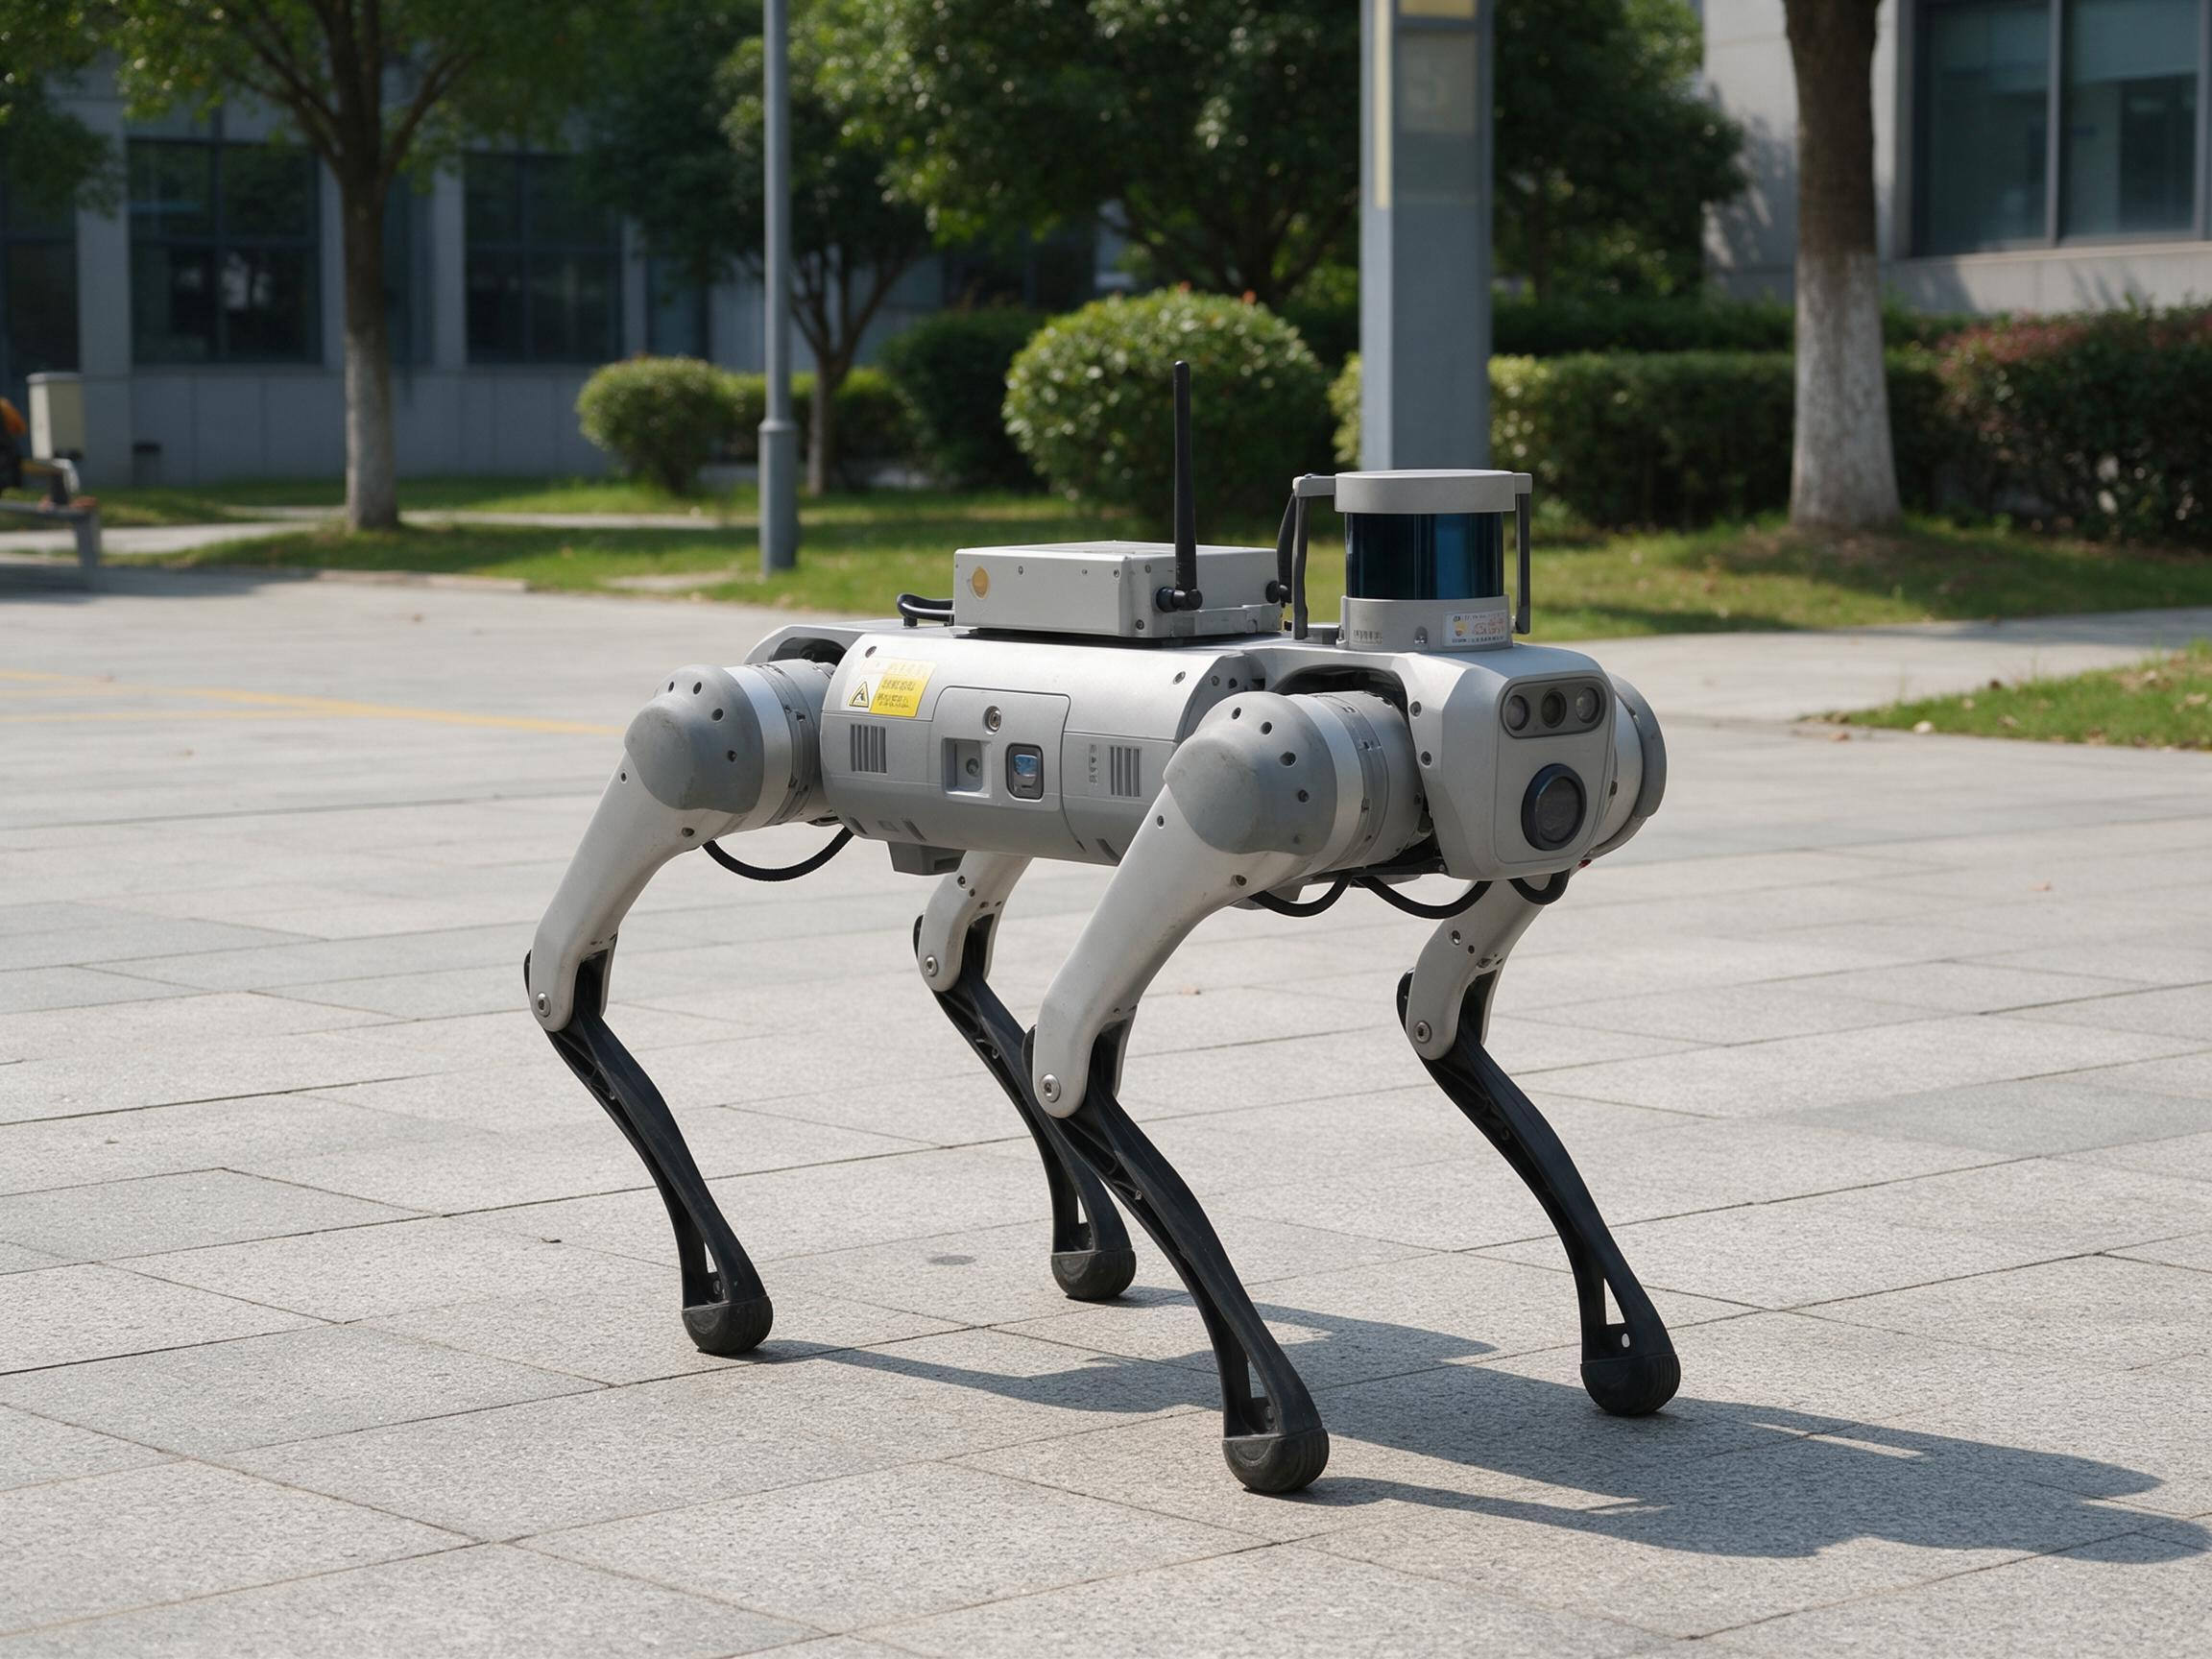
随着工业 4.0 与智能制造的深入推进,工厂设备巡检的智能化转型已成为提升运维效率、降低安全风险的迫切需求。四足机器人凭借其复杂地形适应能力与多传感器融合感知优势,正从技术展示走向规模化工业应用。本方案系统阐述了工厂场景下机器狗智能巡检的总体架构、技术配置、业务功能与实施路径,旨在构建“自主巡检—数据采集—智能研判—闭环处置”的全流程无人化巡检体系,为制造企业提供可落地、可复制的智能运维解决方案。

机器狗工厂智能巡检解决方案
简介
以四足机器人为核心,融合多模态感知与边缘智能,实现工厂高危区域自主巡检、设备状态智能诊断与数据闭环管理,替代人工完成红外测温、仪表识别、异响检测等任务,助力工厂巡检向无人化、数字化、预测性维护升级。
一 、概述
二 、项目背景与需求分析
传统工厂巡检的痛点
工厂设备巡检长期依赖人工执行,面临多重结构性困境。在高压配电室、地下管廊、化工生产区等高危区域,巡检人员需在高温、噪声、有毒有害环境中持续作业,安全暴露风险居高不下。以高速公路配电房巡检为例,传统模式需两名工人耗时三至四小时才能完成一轮巡检,而其中大量时间消耗在往返路途与重复性仪表抄录上。更为关键的是,人工巡检的频次受限于班组排班,难以实现全天候覆盖,夜间与节假日往往成为监测盲区。在数据层面,纸质记录或人工录入的方式导致巡检数据分散、不可追溯,设备劣化趋势难以通过系统性分析被提前识别。
智能巡检的转型窗口
行业数据印证了这一转型的紧迫性与可行性。据 Counterpoint Research 统计,2026 年上半年全球四足机器人出货量接近 3.5 万台,其中约四成流向行业应用场景,工业巡检与安全巡逻合计占据约六成的市场份额。IDC 报告进一步显示,2026 年上半年四足机器人行业级应用市场规模同比增长 125.1%,部署量增速达 260.5%,政府与工业制造已成为两大主流赛道。这意味着四足机器人已跨越概念验证阶段,进入以业务价值为导向的规模化落地期。
工厂场景的核心需求
工厂环境对巡检机器人提出了区别于变电站、园区巡逻的特定要求:其一,需适应生产区域内的复杂地面条件,包括电缆沟盖板、设备基座台阶、狭长通道等非结构化地形;其二,需在电磁干扰、粉尘、温湿度波动的工业环境中保持传感器数据的可靠性;其三,需与工厂现有的 DCS、MES 或 EAM 系统实现数据对接,而非形成新的信息孤岛;其四,应具备模块化载荷能力,以适配不同厂区、不同工艺段差异化的检测需求。
三 、总体方案设计
设计理念
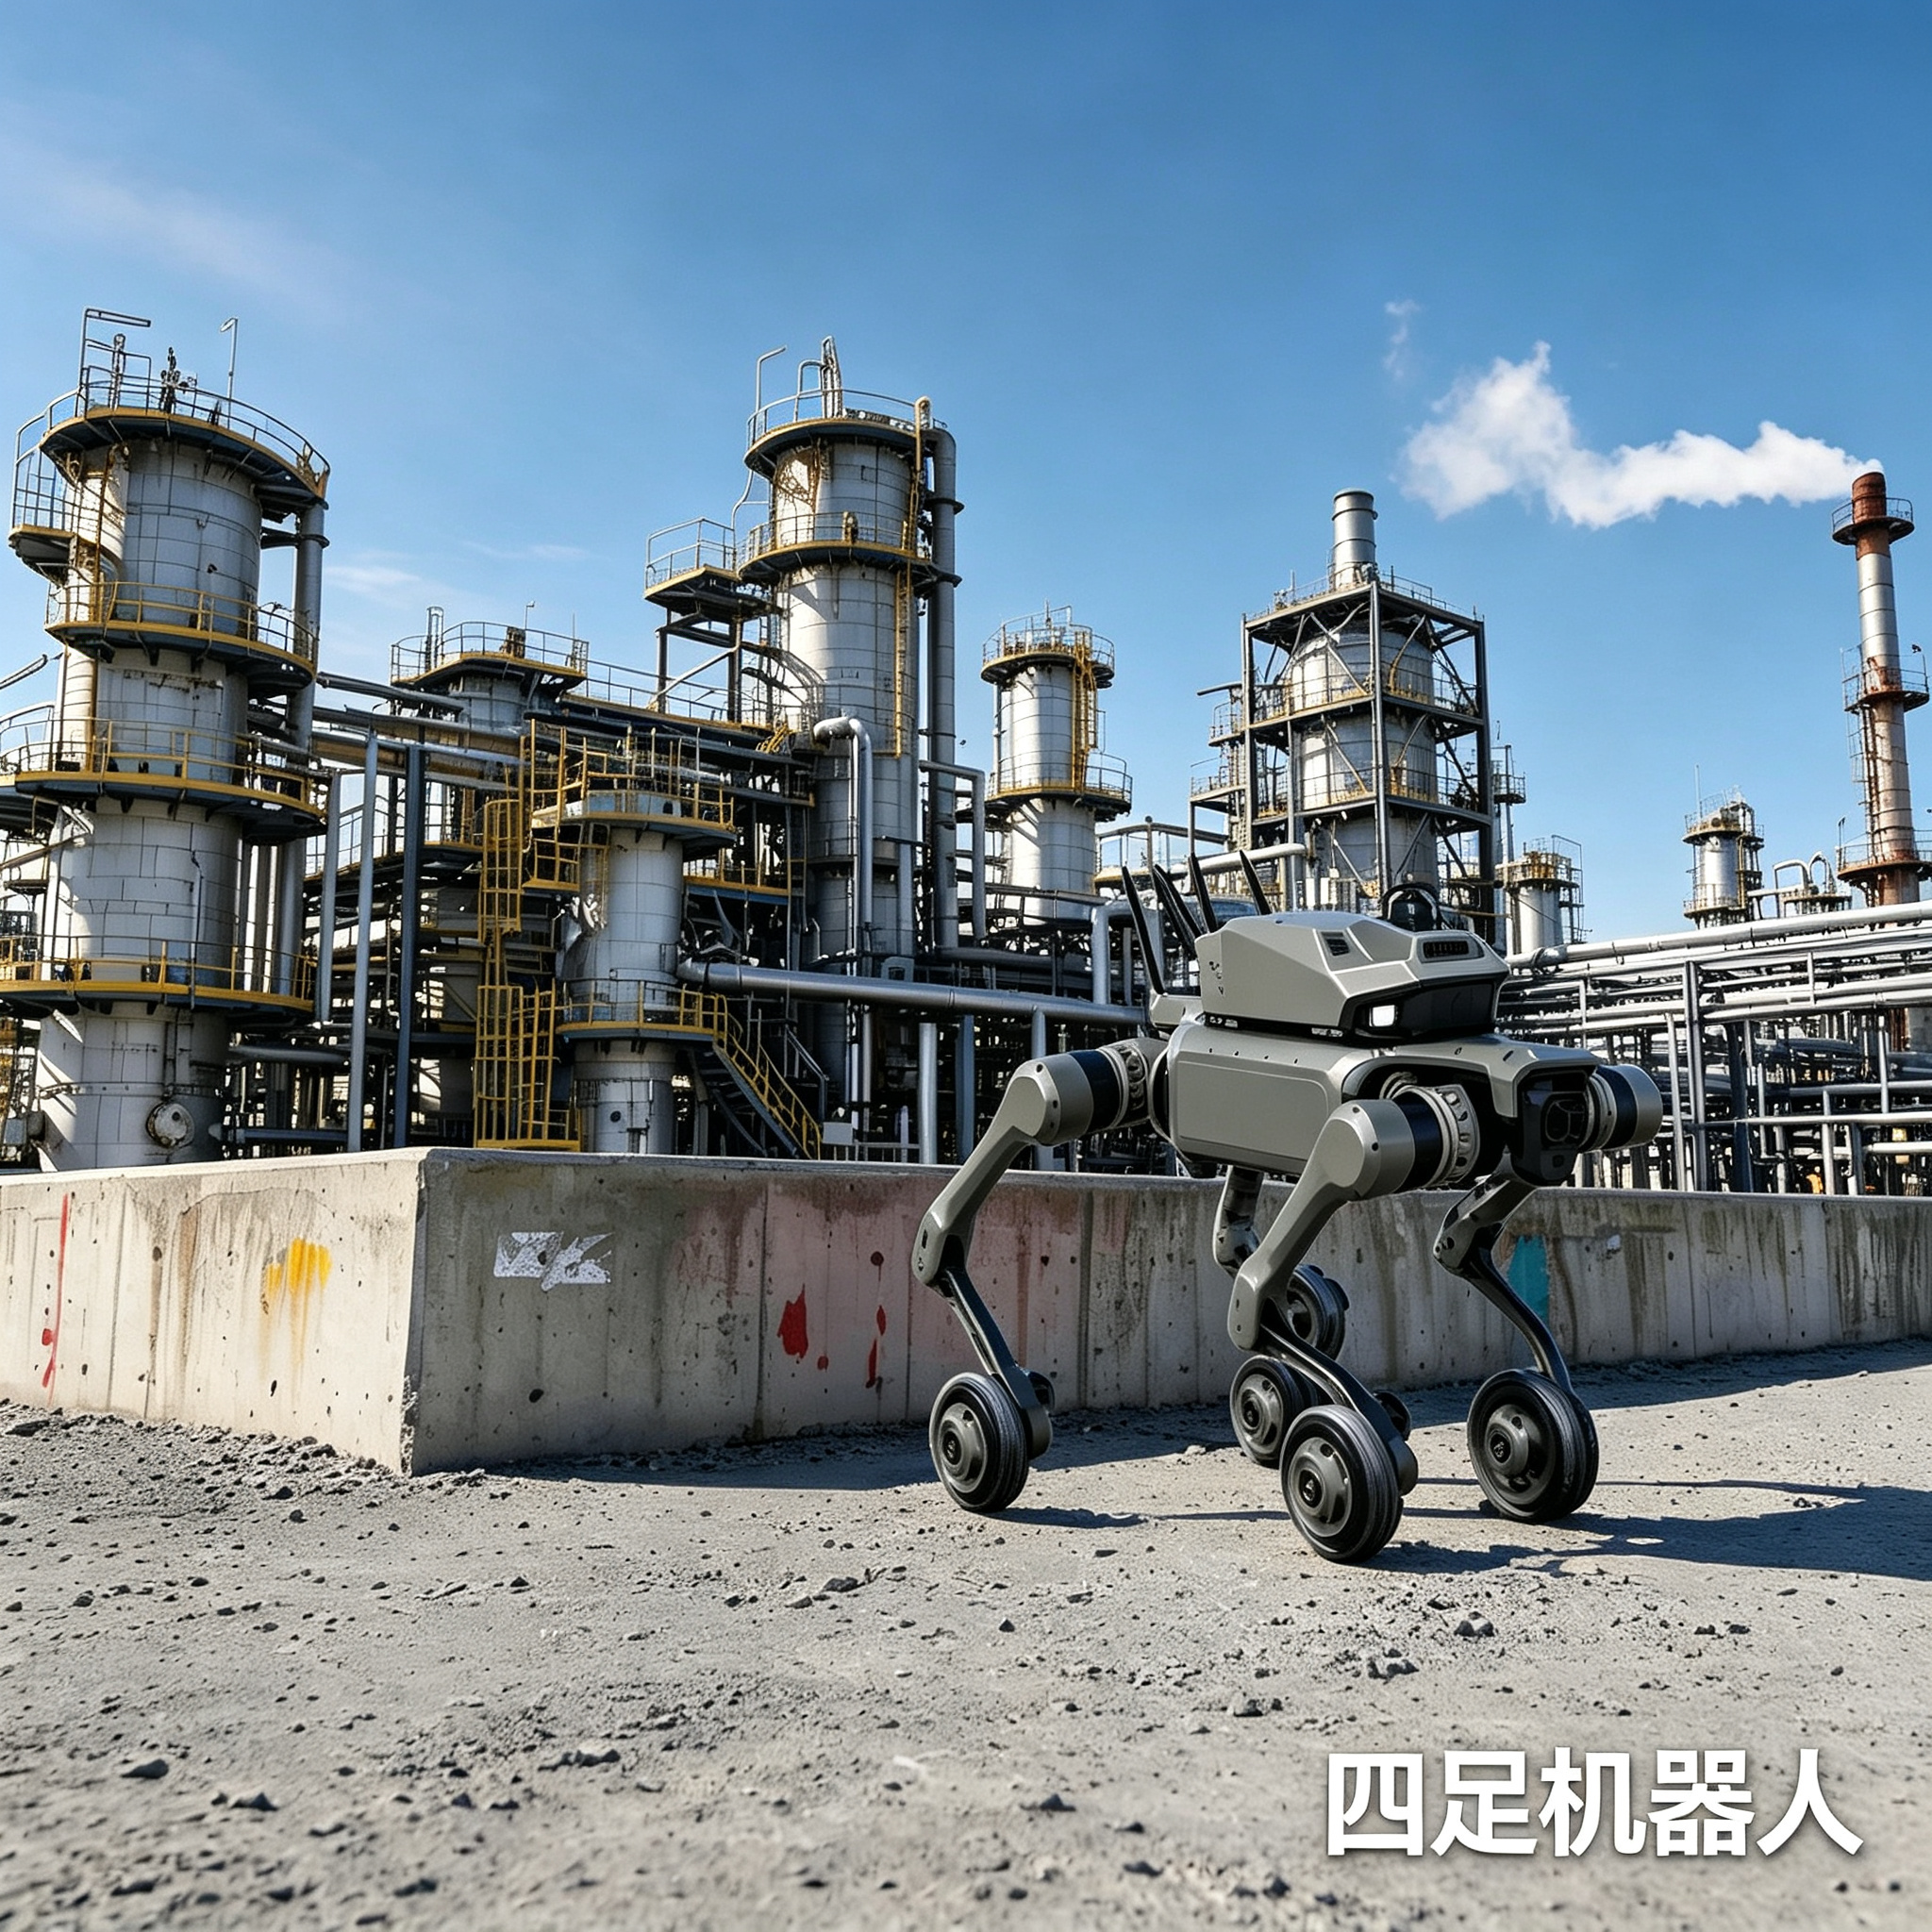
本方案以“自主移动平台 + 多模态感知 + 边缘智能 + 平台化管控”为技术主线,将机器狗定位为工厂智能运维体系的移动数据采集终端与执行节点。核心设计原则包括:
场景适配优先 :不追求运动性能的极致表现,而以工厂实际地形通过性、续航覆盖能力、防护等级为选型基准。 数据闭环驱动 :巡检的价值不在于“走完一圈”,而在于采集数据的结构化处理与异常信号的闭环处置。 渐进式部署 :先跑通单点场景,再向全厂区扩展,避免一次性大规模投入带来的集成风险。
系统架构
整体架构分为三层:
执行层为四足机器人本体,搭载运动控制系统与基础传感器套件,负责在工厂环境中自主导航、避障与数据采集。参考 LS ELECTRIC 在釜山工厂的部署实践,机器人本体需具备 IP54 及以上防护等级,适应油雾、粉尘与温湿度变化边缘层为机载计算单元与通信模块,承担实时数据处理与压缩回传任务。对于需要在本地完成异常识别的场景,边缘层部署轻量化 AI 推理模型,仅将确认异常的事件片段上传云端,降低带宽依赖。平台层为巡检管理软件系统,提供任务调度、数据存储、趋势分析、工单联动等功能,并与工厂既有信息系统对接。
关键技术配置
导航与定位采用 3D 激光雷达与 IMU 惯性测量单元融合方案,建图精度控制在厘米级,重复定位精度优于 10 厘米。对于地下管廊、隧道等无 GPS 信号区域,采用激光 SLAM 与轮式里程计的组合导航策略。感知载荷以双光云台为核心,可见光通道用于仪表读数识别与设备外观检查,红外热成像通道实现非接触式测温,可精准捕捉电机、泵体、控制柜的异常发热。声纹检测通过麦克风阵列采集设备运行噪声,利用声学特征分析识别轴承磨损、气动泄漏等机械故障前兆。气体传感模块针对化工、涂装等特定区域,选配可燃气体、VOCs 或特定有毒气体的检测单元。模块化设计使得同一机器人平台可根据巡检区域差异,快速更换传感器组合或加装机械臂执行简易操作。
四 、核心业务功能
设备状态智能诊断
机器狗巡检的核心价值在于将“看、听、闻、测”的感知能力系统化、标准化。在设备状态诊断方面,红外测温可覆盖真空泵、电机、控制柜、变压器等关键设备,通过温差分析与历史基线对比,识别密封失效、接触不良、散热异常等隐患。仪表读数方面,基于深度学习的视觉模型支持指针表、数字表、液位计的自动识别,消除人工抄录的误差与延迟。声纹分析则针对旋转机械建立正常运行的声音指纹,当频谱特征偏离基线时自动触发预警。
环境与安全监测
工厂环境中的隐性风险往往比设备故障更为致命。机器狗可按预设路径对温湿度、烟雾、可燃气体浓度进行周期性采集,在人员进入前完成环境安全性预判。对于化学品存储区、有限空间作业入口等高风险点位,可设置定点检测任务,数据异常时立即告警。此外,视觉系统可识别人员未佩戴 PPE、违规进入危险区域、消防通道堵塞等不安全行为与状态,实现安防与巡检功能的融合。
自主巡检与远程干预
机器人依据预设任务模板执行巡检,支持定时任务、周期任务与临时下发任务三种模式。在日常模式下,机器狗按最优路径完成全区域或指定片区巡检,巡检报告自动生成并推送至运维人员。当发现异常时,平台自动截取事件前后各 30 秒的数据片段,标注异常类型与位置,并根据预案等级通知相应责任人。对于需要进一步确认的场景,运维人员可远程接管机器人,操控其靠近异常点位进行详查,获取更高分辨率的图像或更长时长的声音样本。
数据资产与趋势分析
巡检数据的价值不仅在于“当下的异常发现”,更在于长期积累形成的设备健康档案。每次巡检的温度、振动、声音、图像数据均按设备编号与时间戳归档,形成可追溯、可分析的结构化数据集。基于这些数据,系统可构建关键设备的劣化趋势模型,在故障发生前给出预测性维护建议。LS ELECTRIC 的实践表明,工厂利用机器狗采集的数据正在构建 AI 分析模型,以支撑从预防性维护向预测性维护的升级。
五 、实施路径与部署建议
分阶段推进策略
建议采取三期部署路径。 一期为试点验证 ,选择 1 至 2 个典型场景(如高压配电室或核心泵房),部署 1 台机器狗完成技术验证与流程磨合,重点确认导航可靠性、传感器精度与平台易用性。 二期为场景扩展 ,在试点基础上向同类场景复制,并拓展至化工生产区、仓储物流区等差异化环境,形成多机协同能力。 三期为全厂融合 ,将机器狗巡检系统与工厂 EAM、DCS 系统深度对接,实现从“巡检发现异常”到“自动生成工单”的流程闭环。
部署关键考量
充电与续航方面,机器狗续航通常在 2 至 4 小时,需在巡检区域规划自动充电桩位置,支持低电量自主返回充电。通信覆盖需评估工厂区域的 Wi-Fi 或 5G 网络质量,对于信号盲区可采用边缘存储、事后回传策略,或部署通信中继节点。人机协同不应被理解为“完全替代人工”,初期阶段建议保留人工定期复核机制,既作为系统可靠性的冗余保障,也为运维人员提供适应新工具的心理过渡期。丽水工厂的实践表明,当老师傅看到机器狗自动完成一圈巡检并生成清晰报告后,对技术的接受度会显著提升。
组织与制度配套
技术部署需同步进行运维流程的调整。应明确机器狗巡检在工厂设备管理制度中的定位,规定巡检数据的有效性与异常响应的时限要求。运维人员的角色将从“执行巡检”转向“管理巡检”,工作重心转向异常研判、复杂故障处置与系统优化。建议设置“机器人运维员”岗位或指定专人负责机器狗系统的日常管理、任务编排与数据审核。


应用案例

智慧园区

防爆四足机器人
.png)