


Avec l'approfondissement de l'Industrie 4.0 et de la fabrication intelligente, la transformation intelligente de l'inspection des équipements d'usine est devenue un besoin urgent pour améliorer l'efficacité de l'exploitation et de la maintenance et réduire les risques de sécurité. Grâce à leur capacité d'adaptation aux terrains complexes et à leurs avantages de perception par fusion multisensorielle, les robots quadrupèdes passent de la démonstration technologique aux applications industrielles à grande échelle. Cette solution présente de manière systématique l'architecture globale, la configuration technique, les fonctions métier et le parcours de mise en œuvre de l'inspection intelligente par robot quadrupède dans les scénarios d'usine. Elle vise à construire un système d'inspection sans personnel couvrant tout le processus « inspection autonome — collecte de données — analyse intelligente — traitement en boucle fermée », afin de fournir aux entreprises manufacturières une solution de maintenance intelligente déployable et reproductible.

Solution d'inspection intelligente par robot quadrupède pour usine
Avec pour cœur un robot quadrupède, intégrant perception multimodale et intelligence en périphérie, cette solution permet une inspection autonome des zones à haut risque de l'usine, un diagnostic intelligent de l'état des équipements et une gestion en boucle fermée des données. Elle remplace l'intervention humaine pour la thermographie infrarouge, la reconnaissance des instruments, la détection des bruits anormaux, etc., et aide l'inspection d'usine à évoluer vers le sans personnel, la numérisation et la maintenance prédictive.
I – Vue d'ensemble
II – Contexte du projet et analyse des besoins
Difficultés de l'inspection traditionnelle en usine
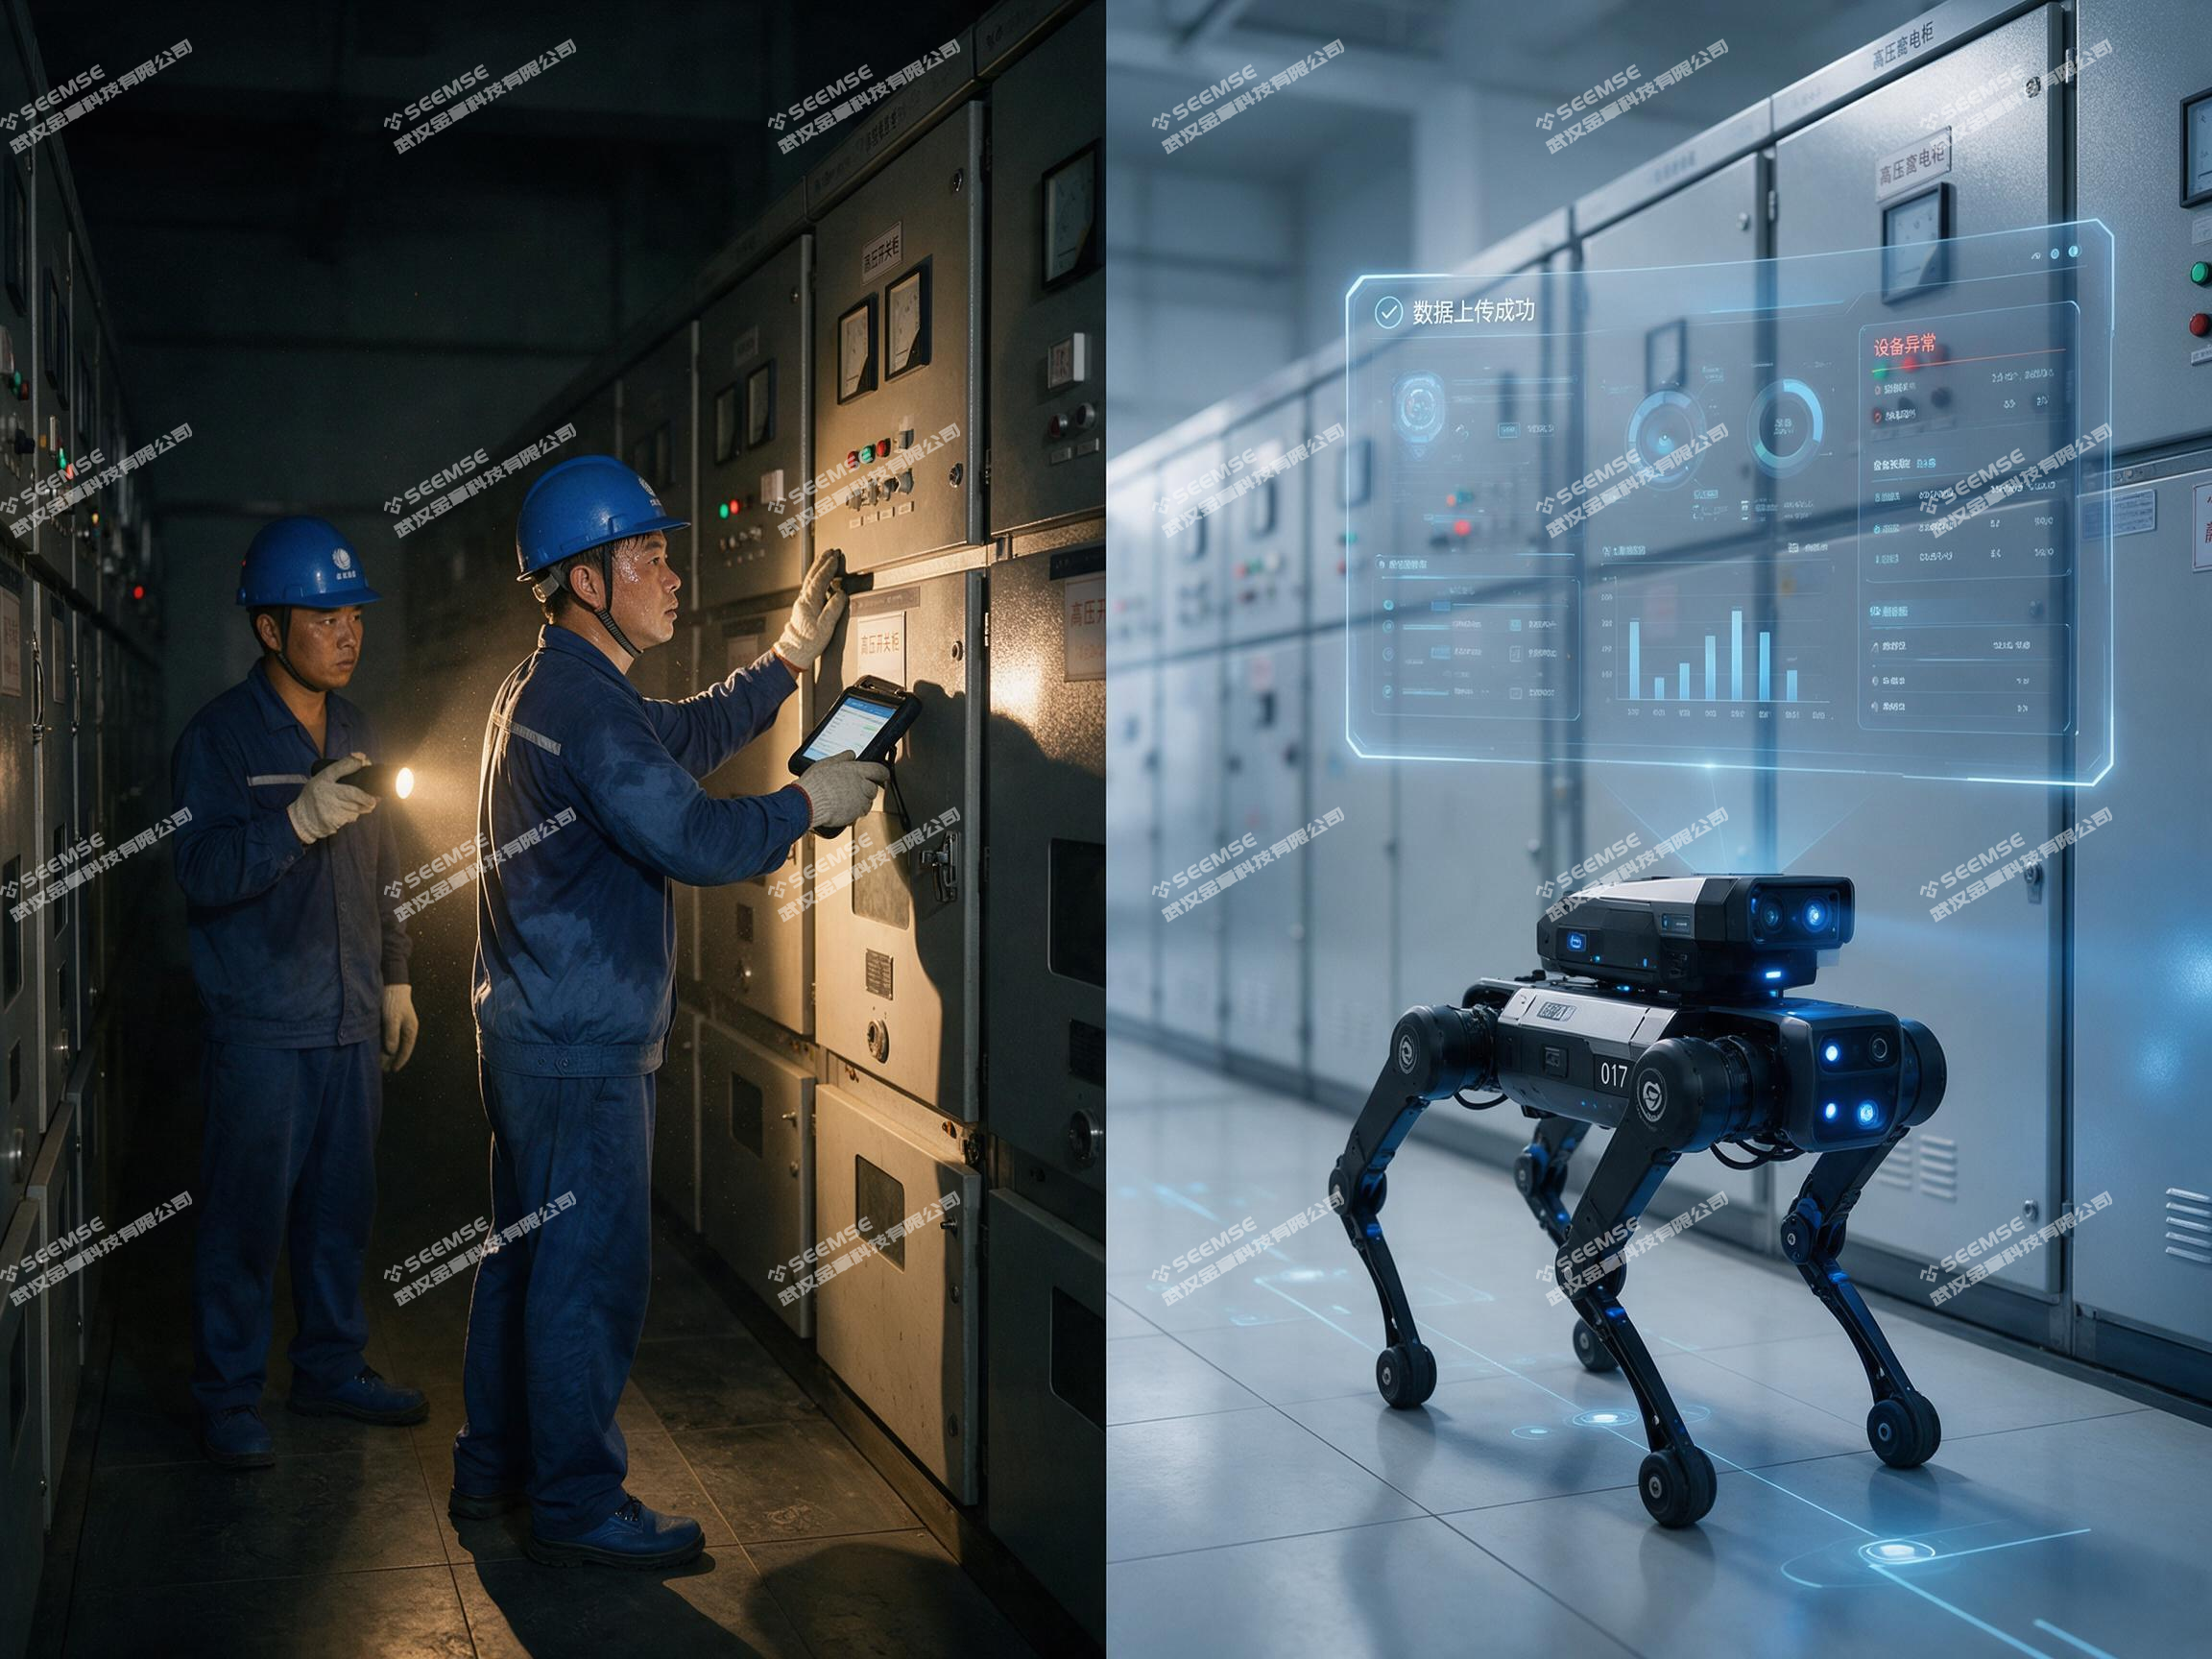
L'inspection des équipements d'usine a longtemps reposé sur une exécution humaine et se heurte à de multiples difficultés structurelles. Dans les zones à haut risque telles que les salles de distribution haute tension, les galeries techniques souterraines et les zones de production chimique, les inspecteurs doivent travailler en continu dans des environnements à haute température, bruyants, toxiques et nocifs, avec un risque d'exposition élevé. Prenons l'exemple de l'inspection d'un local de distribution électrique d'autoroute : le mode traditionnel exige deux ouvriers et trois à quatre heures pour achever un cycle d'inspection, dont une grande partie du temps est consacrée aux trajets aller-retour et aux relevés répétitifs des instruments. Plus important encore, la fréquence de l'inspection manuelle est limitée par les plannings des équipes, ce qui rend difficile une couverture en continu ; la nuit et les jours fériés deviennent souvent des angles morts de surveillance. Sur le plan des données, les enregistrements papier ou la saisie manuelle rendent les données d'inspection dispersées et non traçables, et les tendances de dégradation des équipements sont difficiles à identifier à l'avance par une analyse systémique.
Fenêtre de transformation pour l'inspection intelligente
Les données du secteur confirment l'urgence et la faisabilité de cette transformation. Selon les statistiques de Counterpoint Research, au premier semestre 2026, les expéditions mondiales de robots quadrupèdes ont atteint près de 35 000 unités, dont environ 40 % sont destinées à des scénarios d'application sectorielle ; l'inspection industrielle et la patrouille de sécurité représentent ensemble environ 60 % du marché. Le rapport IDC montre en outre qu'au premier semestre 2026, le marché des applications sectorielles des robots quadrupèdes a augmenté de 125,1 % en glissement annuel, avec un taux de croissance des déploiements atteignant 260,5 % ; les gouvernements et la fabrication industrielle sont devenus les deux principaux segments. Cela signifie que les robots quadrupèdes ont franchi le stade de la preuve de concept et entrent dans une phase de déploiement à grande échelle guidée par la valeur métier.
Besoins essentiels des scénarios d'usine
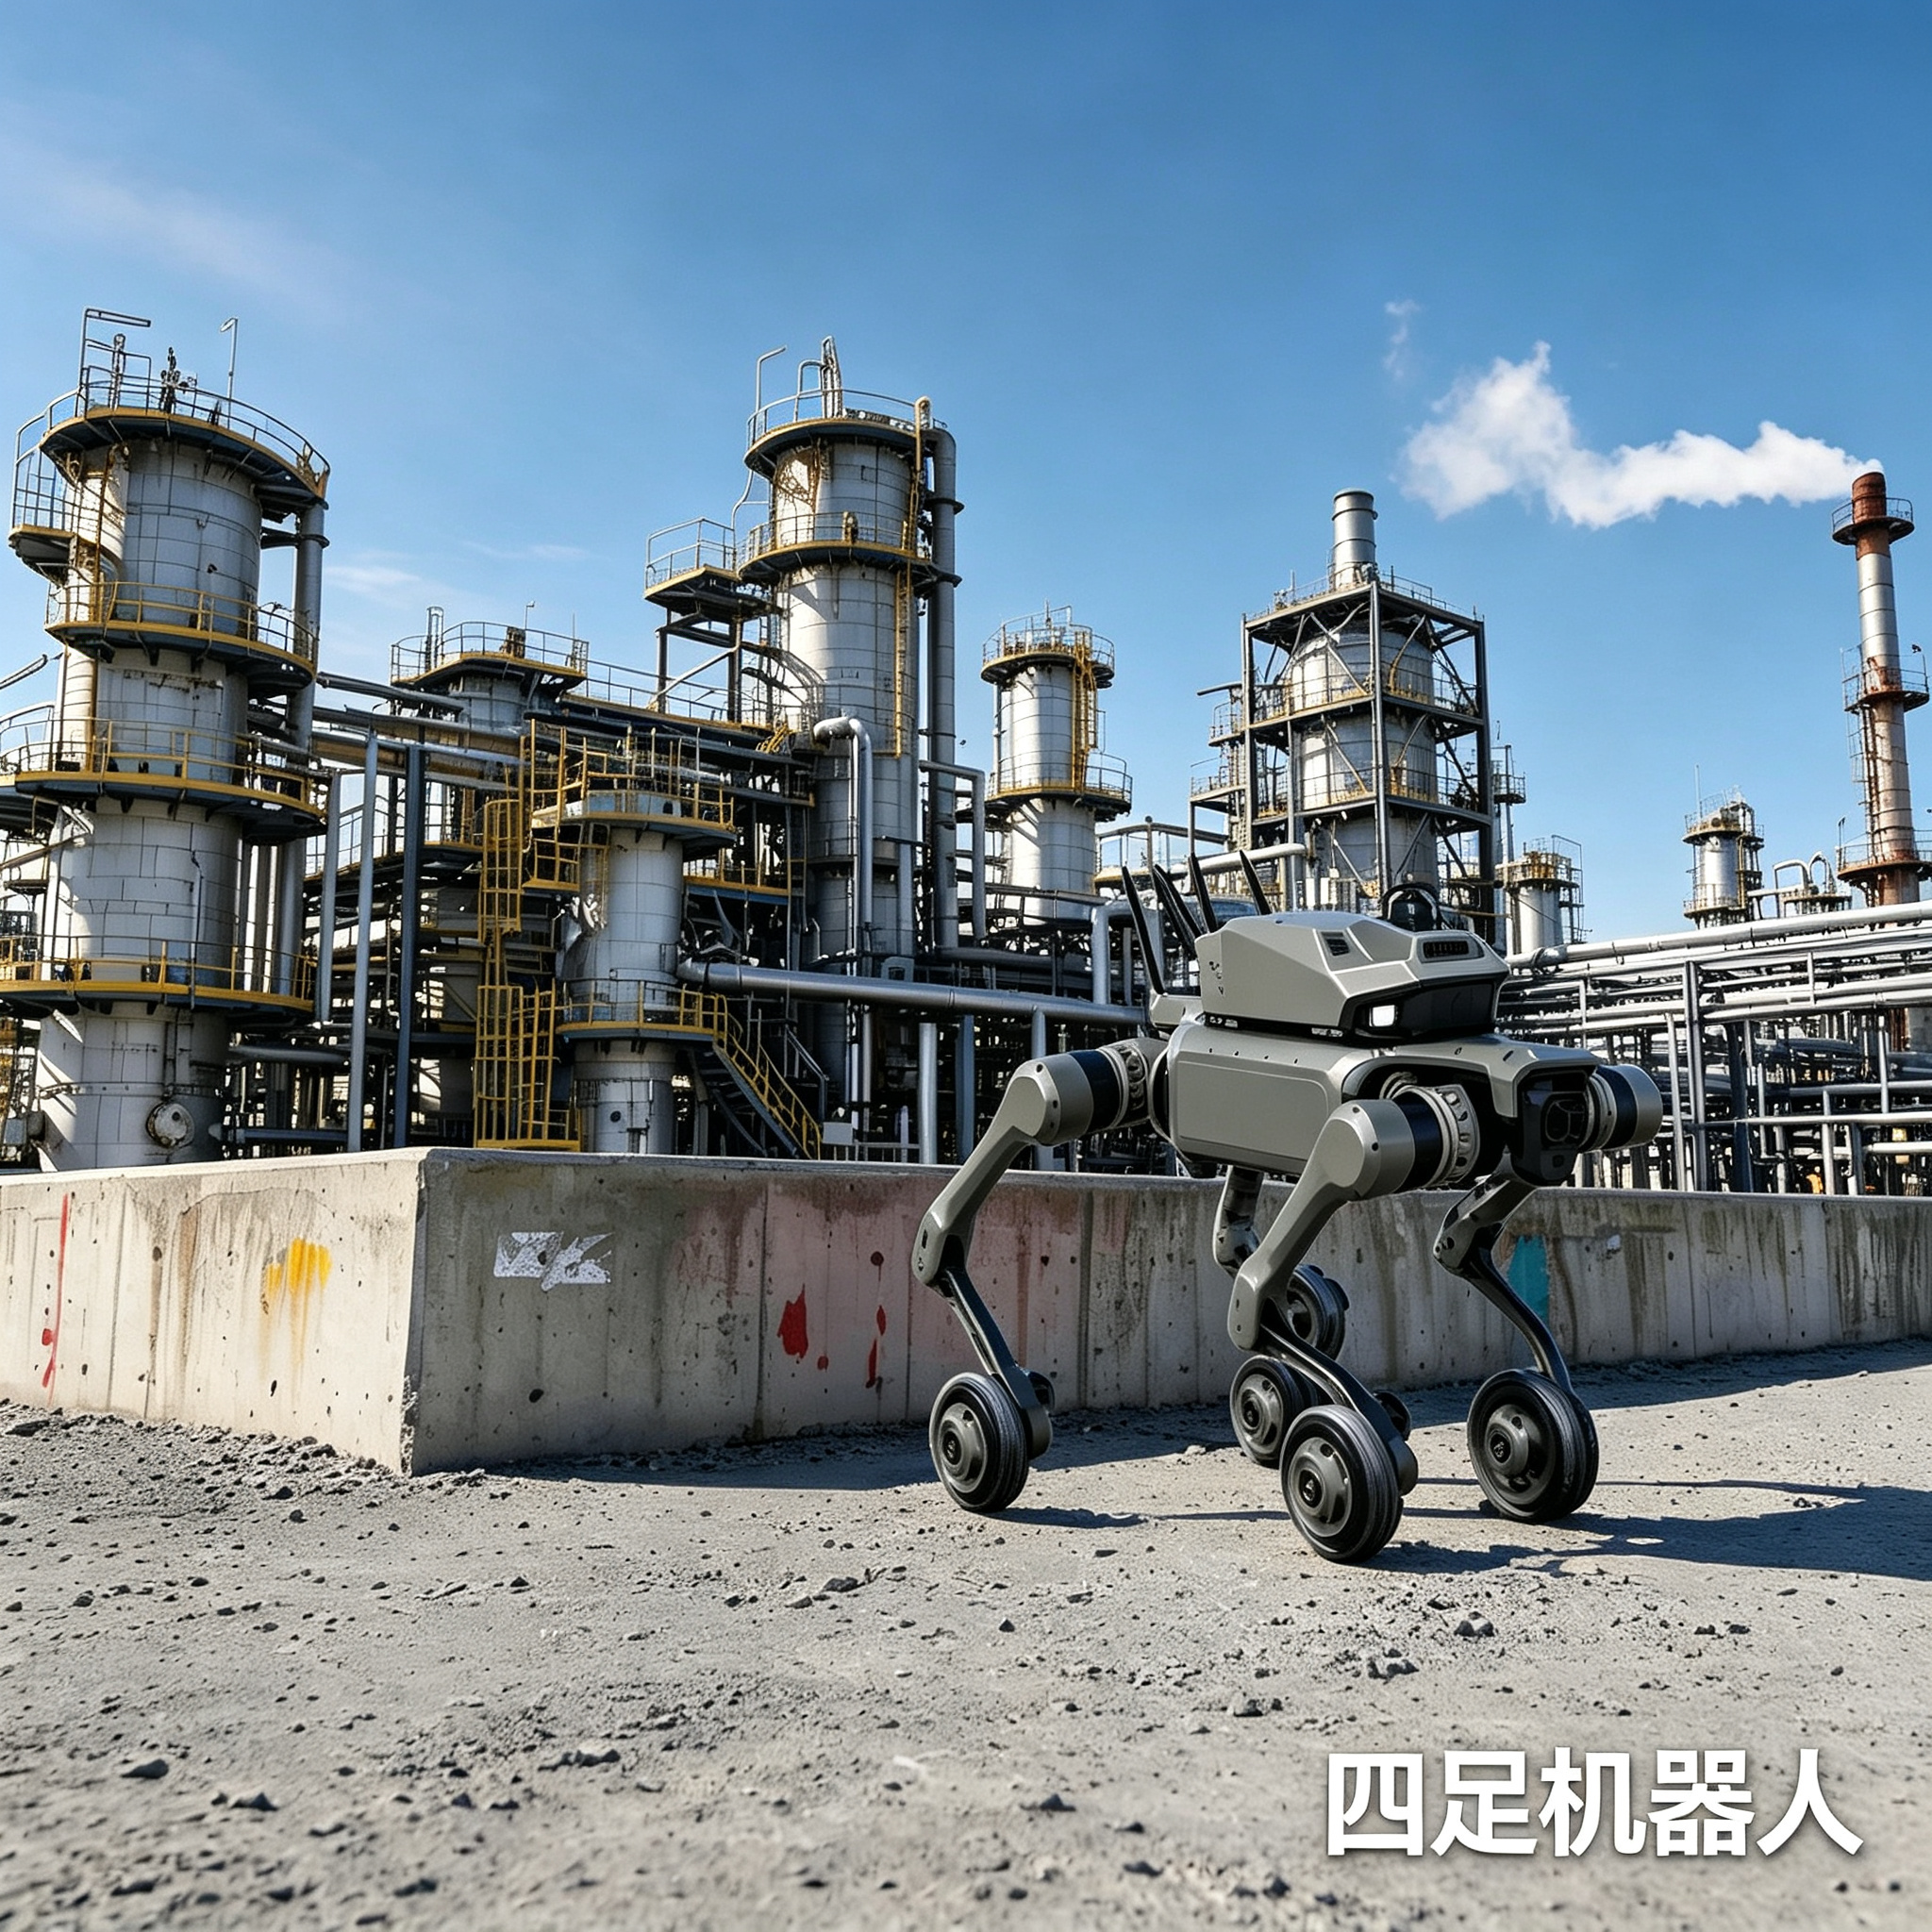
L'environnement d'usine impose aux robots d'inspection des exigences spécifiques, différentes de celles des postes électriques et de la patrouille de parc industriel : premièrement, ils doivent s'adapter aux conditions de sol complexes des zones de production, notamment aux plaques de protection des caniveaux de câbles, aux marches des socles d'équipements, aux passages étroits et longs et à d'autres terrains non structurés ; deuxièmement, ils doivent maintenir la fiabilité des données des capteurs dans un environnement industriel soumis aux interférences électromagnétiques, à la poussière et aux variations de température et d'humidité ; troisièmement, ils doivent s'interfacer avec les systèmes DCS, MES ou EAM existants de l'usine au lieu de créer de nouveaux silos d'information ; quatrièmement, ils doivent disposer d'une capacité de charge utile modulaire pour répondre aux besoins de détection différenciés selon les sites et les sections de process.
III – Conception globale de la solution
Principes de conception
Cette solution suit comme axe technique principal « plateforme mobile autonome + perception multimodale + intelligence en périphérie + supervision centralisée par plateforme », et positionne le robot quadrupède comme terminal mobile de collecte de données et nœud d'exécution du système de maintenance intelligente de l'usine. Les principes de conception essentiels comprennent :
Priorité à l'adaptation au scénario : ne pas rechercher la performance de mobilité extrême, mais fonder le choix sur la franchissabilité réelle du terrain d'usine, la capacité de couverture par l'autonomie et l'indice de protection. Pilotage par la boucle fermée des données : la valeur de l'inspection ne réside pas dans le fait de « boucler un tour », mais dans le traitement structuré des données collectées et le traitement en boucle fermée des signaux d'anomalie. Déploiement progressif : valider d'abord un scénario ponctuel, puis étendre à l'ensemble du site, afin d'éviter les risques d'intégration liés à un investissement massif en une seule fois.
Architecture du système
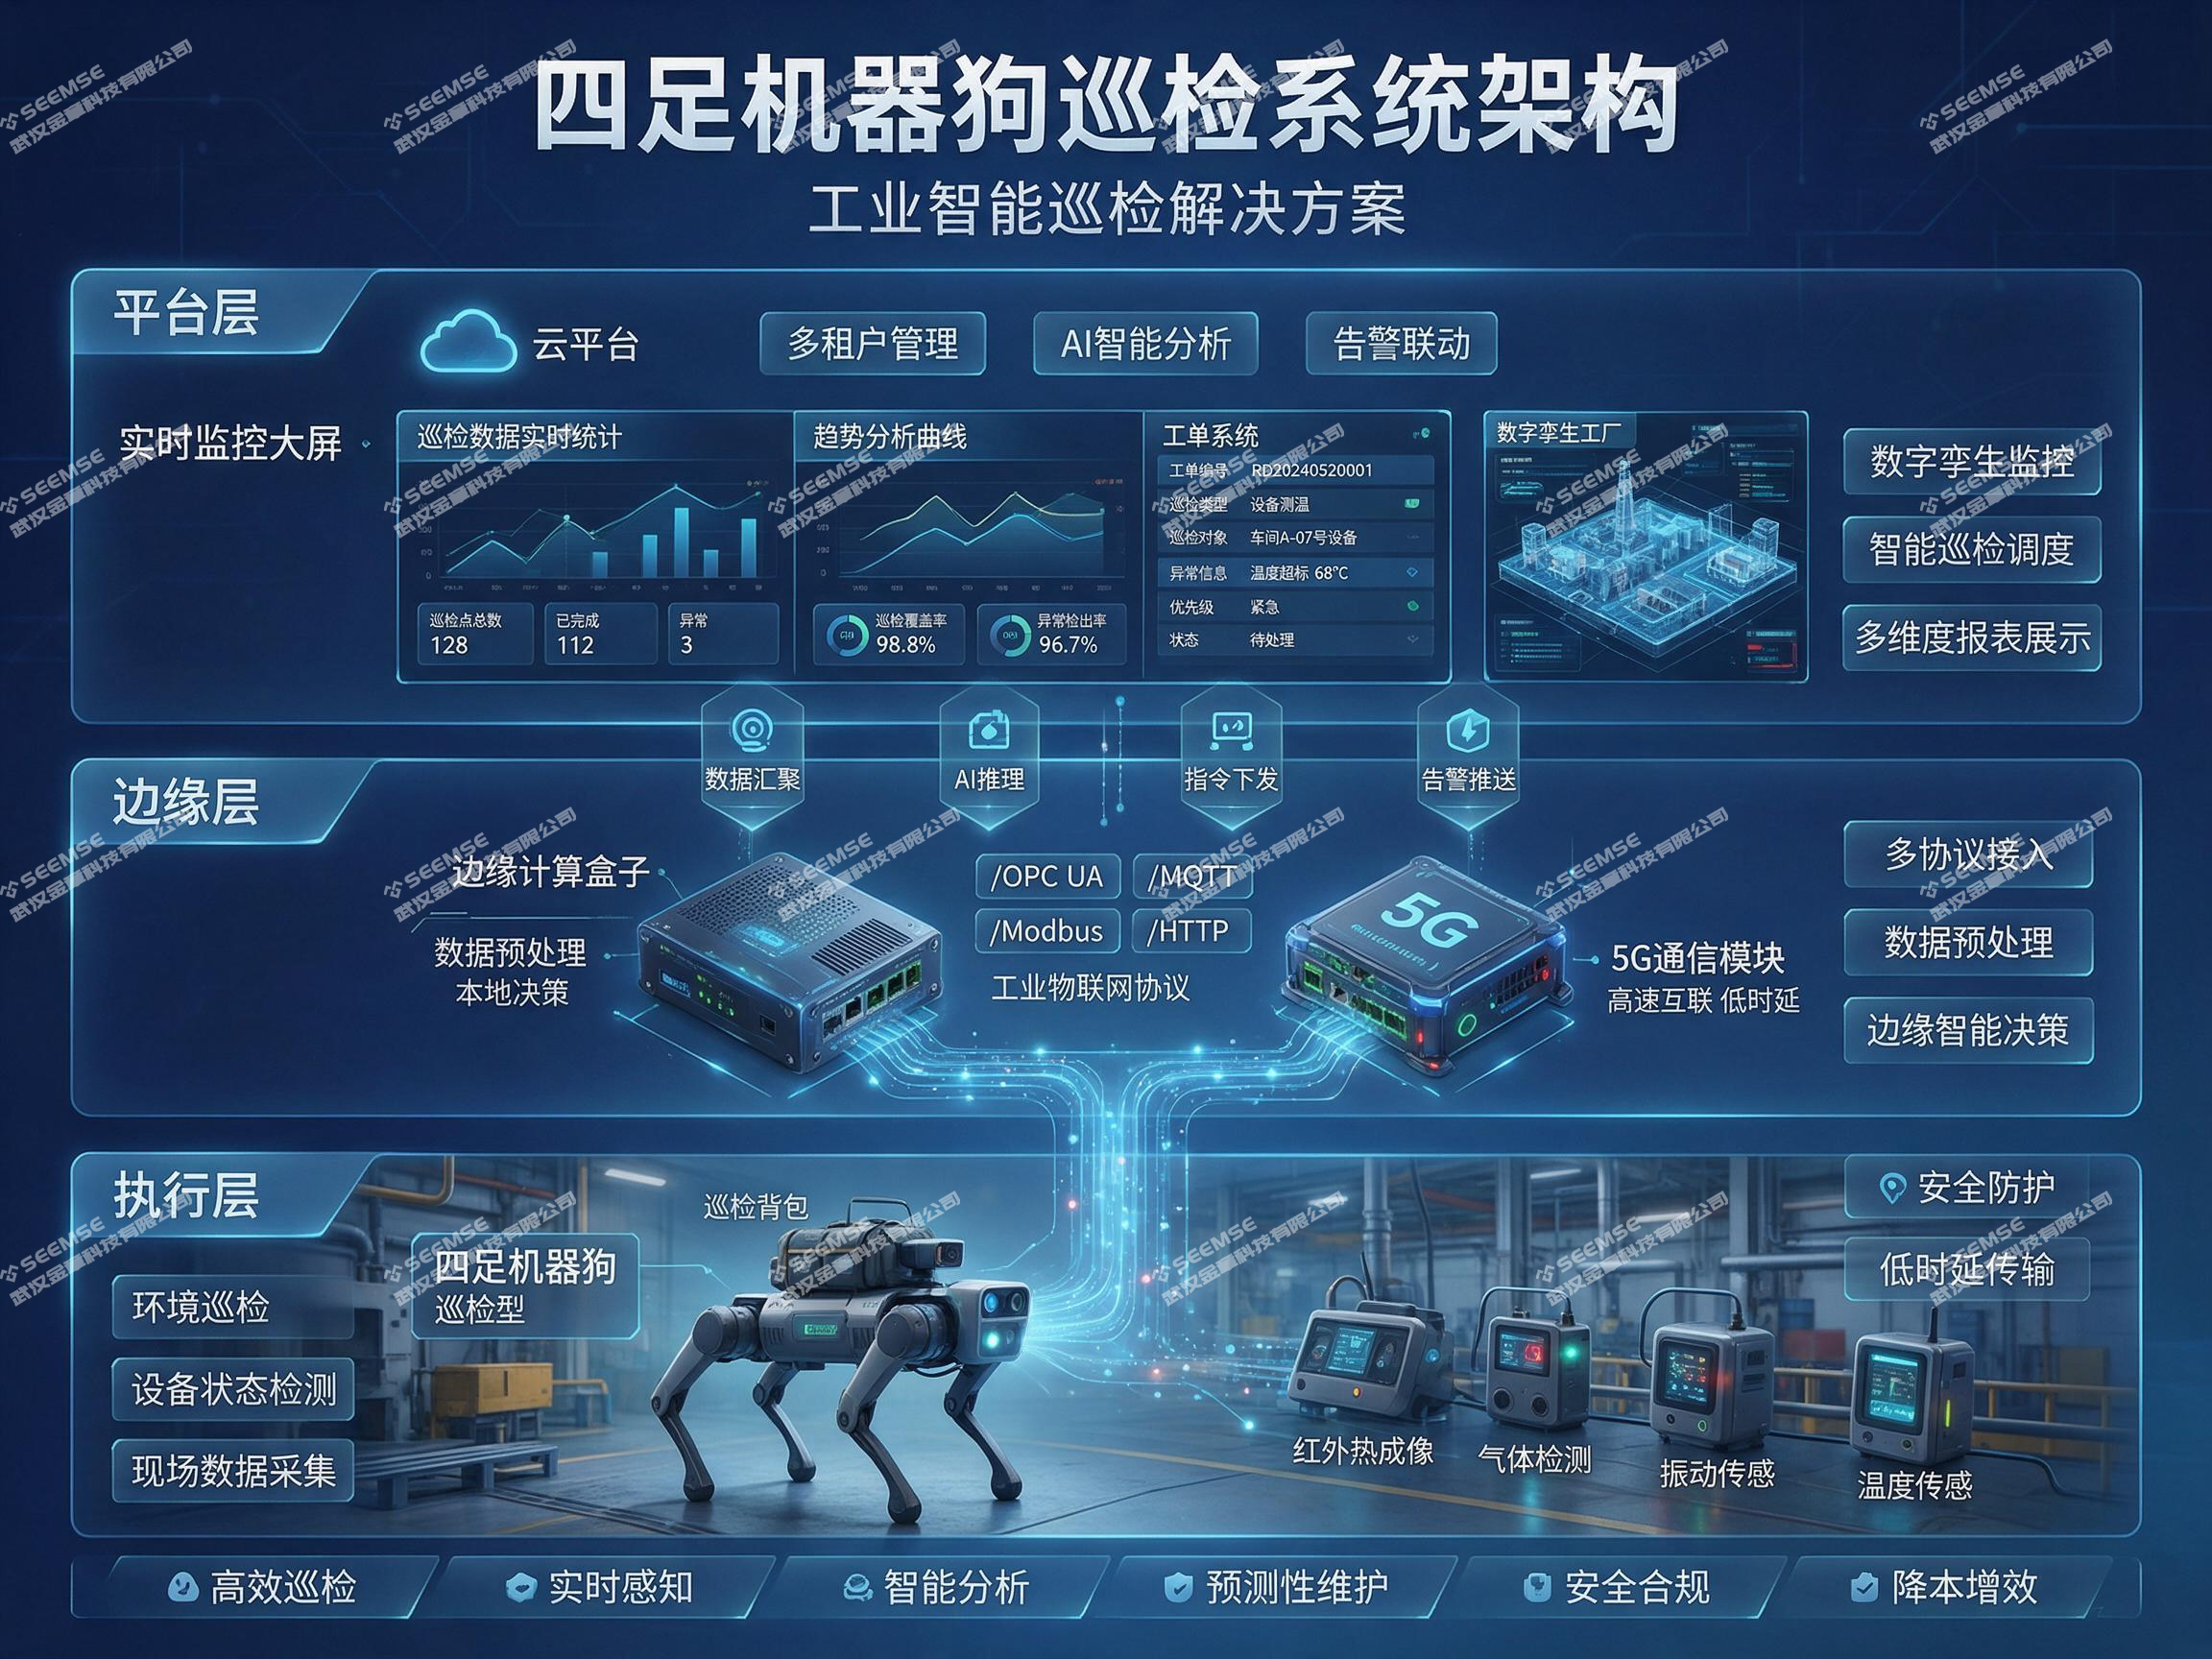
L'architecture globale est divisée en trois couches :
Couche d'exécution : le robot quadrupède lui-même, équipé d'un système de contrôle de mouvement et d'un ensemble de capteurs de base, chargé de la navigation autonome, de l'évitement d'obstacles et de la collecte de données dans l'environnement d'usine. En référence au déploiement de LS ELECTRIC dans son usine de Busan, le robot doit disposer d'un indice de protection IP54 ou supérieur et s'adapter aux brouillards d'huile, à la poussière et aux variations de température et d'humiditéCouche de périphérie : l'unité de calcul embarquée et les modules de communication, qui assurent le traitement en temps réel des données et leur transmission compressée. Pour les scénarios nécessitant une identification locale des anomalies, la couche de périphérie déploie des modèles d'inférence IA légers et ne téléverse vers le cloud que les segments d'événements confirmés comme anormaux, ce qui réduit la dépendance à la bande passante.Couche plateforme : le système logiciel de gestion des inspections, qui fournit la planification des tâches, le stockage des données, l'analyse des tendances, la liaison avec les ordres de travail et s'intègre aux systèmes d'information existants de l'usine.
Configuration technique clé
Navigation et localisation : solution de fusion entre lidar 3D et unité de mesure inertielle IMU, avec une précision de cartographie de l'ordre du centimètre et une précision de relocalisation meilleure que 10 centimètres. Pour les zones sans signal GPS telles que les galeries techniques souterraines et les tunnels, une stratégie de navigation combinant SLAM laser et odométrie par roues est utilisée.Charge utile de perception : une nacelle bi-spectrale comme élément central ; le canal visible sert à la reconnaissance des relevés d'instruments et à l'inspection visuelle des équipements, tandis que le canal d'imagerie thermique infrarouge permet une mesure de température sans contact et détecte avec précision les échauffements anormaux des moteurs, corps de pompe et armoires de commande.Détection par signature acoustique : un réseau de microphones capte le bruit de fonctionnement des équipements et l'analyse des caractéristiques acoustiques identifie les signes précurseurs de défauts mécaniques tels que l'usure des roulements et les fuites pneumatiques.Détection de gaz : pour les zones spécifiques telles que la chimie et la peinture industrielle, des modules de détection des gaz combustibles, des VOCs ou de gaz toxiques spécifiques sont proposés en option.Conception modulaire : elle permet à une même plateforme robotique de changer rapidement de combinaison de capteurs ou d'ajouter un bras robotique pour effectuer des opérations simples, selon les différences entre zones d'inspection.
IV – Fonctions métier essentielles
Diagnostic intelligent de l'état des équipements
La valeur essentielle de l'inspection par robot quadrupède consiste à systématiser et standardiser les capacités de perception consistant à « voir, entendre, sentir et mesurer ». En matière de diagnostic de l'état des équipements, la thermographie infrarouge peut couvrir les équipements clés tels que pompes à vide, moteurs, armoires de commande et transformateurs, et identifier les défauts d'étanchéité, les mauvais contacts, les anomalies de dissipation thermique et autres risques grâce à l'analyse des écarts de température et à la comparaison avec les références historiques. Pour les relevés d'instruments, des modèles de vision basés sur l'apprentissage profond prennent en charge la reconnaissance automatique des manomètres à aiguille, des afficheurs numériques et des indicateurs de niveau, éliminant les erreurs et les délais de la saisie manuelle. L'analyse de signature acoustique établit une empreinte sonore de fonctionnement normal pour les machines tournantes et déclenche automatiquement une alerte lorsque les caractéristiques spectrales s'écartent de la référence.
Surveillance de l'environnement et de la sécurité
Les risques cachés dans l'environnement d'usine sont souvent plus critiques que les défaillances d'équipements. Le robot quadrupède peut collecter périodiquement, selon un parcours prédéfini, la température, l'humidité, la fumée et la concentration de gaz combustibles, et évaluer au préalable la sécurité de l'environnement avant l'entrée du personnel. Pour les points à haut risque tels que les zones de stockage de produits chimiques et les entrées d'espaces confinés, des tâches de détection ponctuelles peuvent être configurées, avec alerte immédiate en cas d'anomalie des données. En outre, le système de vision peut identifier des comportements et états dangereux tels que le non-port des EPI, l'entrée non autorisée dans des zones dangereuses et l'obstruction des voies d'évacuation incendie, réalisant ainsi la convergence des fonctions de sûreté et d'inspection.
Inspection autonome et intervention à distance
Le robot exécute l'inspection selon des modèles de tâches prédéfinis et prend en charge trois modes : tâches programmées, tâches périodiques et tâches ponctuelles envoyées à la demande. En mode quotidien, le robot quadrupède parcourt le site entier ou une zone désignée selon le trajet optimal ; le rapport d'inspection est généré automatiquement et envoyé aux équipes d'exploitation et de maintenance. En cas d'anomalie, la plateforme extrait automatiquement un segment de données de 30 secondes avant et après l'événement, annote le type et la localisation de l'anomalie, et notifie le responsable concerné selon le niveau prévu par le plan d'intervention. Pour les scénarios nécessitant une confirmation complémentaire, les équipes de maintenance peuvent prendre le contrôle du robot à distance et le diriger vers le point d'anomalie pour un examen approfondi, afin d'obtenir des images de plus haute résolution ou des échantillons sonores plus longs.
Actifs de données et analyse des tendances
La valeur des données d'inspection ne réside pas seulement dans la « détection immédiate des anomalies », mais aussi dans le dossier de santé des équipements constitué par accumulation à long terme. Les données de température, vibration, son et image de chaque inspection sont archivées par numéro d'équipement et horodatage, formant un ensemble de données structuré, traçable et analysable. Sur cette base, le système peut construire des modèles de tendance de dégradation des équipements clés et fournir des recommandations de maintenance prédictive avant la survenue d'une panne. La pratique de LS ELECTRIC montre que l'usine utilise les données collectées par les robots quadrupèdes pour construire des modèles d'analyse IA, afin de soutenir la transition de la maintenance préventive vers la maintenance prédictive.
V – Parcours de mise en œuvre et recommandations de déploiement
Stratégie de progression par étapes
Il est recommandé d'adopter un parcours de déploiement en trois phases. La première phase est une validation pilote : sélectionner 1 à 2 scénarios typiques (par exemple une salle de distribution haute tension ou une salle de pompes centrale), déployer 1 robot quadrupède pour réaliser la validation technique et le rodage des processus, en confirmant en priorité la fiabilité de la navigation, la précision des capteurs et la facilité d'utilisation de la plateforme. La deuxième phase est l'extension des scénarios : reproduire sur des scénarios similaires à partir du pilote, puis étendre à des environnements différenciés tels que les zones de production chimique et les zones d'entreposage et de logistique, afin de développer une capacité de coordination multi-robots. La troisième phase est l'intégration à l'échelle de l'usine : intégrer profondément le système d'inspection par robot quadrupède aux systèmes EAM et DCS de l'usine, pour réaliser une boucle fermée du processus, de la « détection d'anomalie lors de l'inspection » à la « génération automatique d'ordres de travail ».
Considérations clés pour le déploiement
Recharge et autonomie : l'autonomie des robots quadrupèdes est généralement de 2 à 4 heures ; il est nécessaire de planifier l'emplacement des bornes de recharge automatique dans les zones d'inspection et de permettre le retour autonome à la borne en cas de batterie faible.Couverture de communication : évaluer la qualité du réseau Wi-Fi ou 5G dans les zones de l'usine ; pour les zones sans signal, adopter une stratégie de stockage en périphérie et de transmission différée, ou déployer des nœuds relais de communication.Collaboration homme-machine : elle ne doit pas être comprise comme un « remplacement total de l'intervention humaine » ; au stade initial, il est recommandé de conserver un mécanisme de vérification périodique par des opérateurs, à la fois comme garantie redondante de la fiabilité du système et comme période de transition psychologique permettant aux équipes de maintenance de s'adapter au nouvel outil. La pratique de l'usine de Lishui montre que, lorsque les techniciens expérimentés voient le robot quadrupède achever automatiquement un cycle d'inspection et générer un rapport clair, leur acceptation de la technologie augmente sensiblement.
Accompagnement organisationnel et réglementaire
Le déploiement technique doit s'accompagner d'une adaptation des processus d'exploitation et de maintenance. Il convient de clarifier la place de l'inspection par robot quadrupède dans le système de gestion des équipements de l'usine et de définir la validité des données d'inspection ainsi que les délais de réponse aux anomalies. Le rôle des équipes de maintenance passera de l'« exécution de l'inspection » à la « gestion de l'inspection », l'attention se portant sur l'analyse des anomalies, le traitement des pannes complexes et l'optimisation du système. Il est recommandé de créer un poste de « technicien d'exploitation de robots » ou de désigner une personne dédiée responsable de la gestion quotidienne, de l'ordonnancement des tâches et de la validation des données du système de robots quadrupèdes.


Actualités récentes
 Analyse d’expert | Le cœur technologique de la numérisation rurale fait entrer la gouvernance de l’environnement résidentiel dans une nouvelle ère
 Une centaine d’experts discutent à Xiamen du développement bas carbone des nouvelles énergies
 Rapport : le développement des véhicules à énergie nouvelle en Chine entre dans une nouvelle phase portée par le marché
 Les provinces du Centre précisent progressivement la conception globale des infrastructures de recharge ; le Hubei vise une « couverture intégrale en dix volets » d’ici 2025
 Les politiques nationales accélèrent le déploiement des véhicules à énergie nouvelle dans les zones rurales