


Com o avanço da Indústria 4.0 e da manufatura inteligente, a transformação inteligente da inspeção de equipamentos fabris tornou-se uma necessidade urgente para melhorar a eficiência de O&M e reduzir riscos de segurança. Graças à capacidade de se adaptar a terrenos complexos e à percepção por fusão de múltiplos sensores, os robôs quadrúpedes estão passando de demonstrações tecnológicas para aplicações industriais em escala. Este plano descreve sistematicamente a arquitetura geral, a configuração técnica, as funções de negócio e o roteiro de implementação da inspeção inteligente com cão robótico em cenários fabris, com o objetivo de construir um sistema de inspeção não tripulada de ponta a ponta — inspeção autônoma, coleta de dados, análise inteligente e tratamento em ciclo fechado —, oferecendo às empresas manufatureiras uma solução de O&M inteligente viável e replicável.

Solução de inspeção inteligente com cão robótico para fábricas
Com o robô quadrúpede como núcleo, integra percepção multimodal e inteligência de borda para realizar inspeção autônoma em áreas de alto risco da fábrica, diagnóstico inteligente do estado dos equipamentos e gestão de ciclo fechado de dados, substituindo a mão de obra na medição de temperatura por infravermelho, no reconhecimento de medidores, na detecção de ruídos anormais e em outras tarefas, e ajudando a inspeção fabril a evoluir para operação não tripulada, digitalização e manutenção preditiva.
1 - Visão geral
2 - Contexto do projeto e análise de requisitos
Pontos problemáticos da inspeção tradicional em fábricas
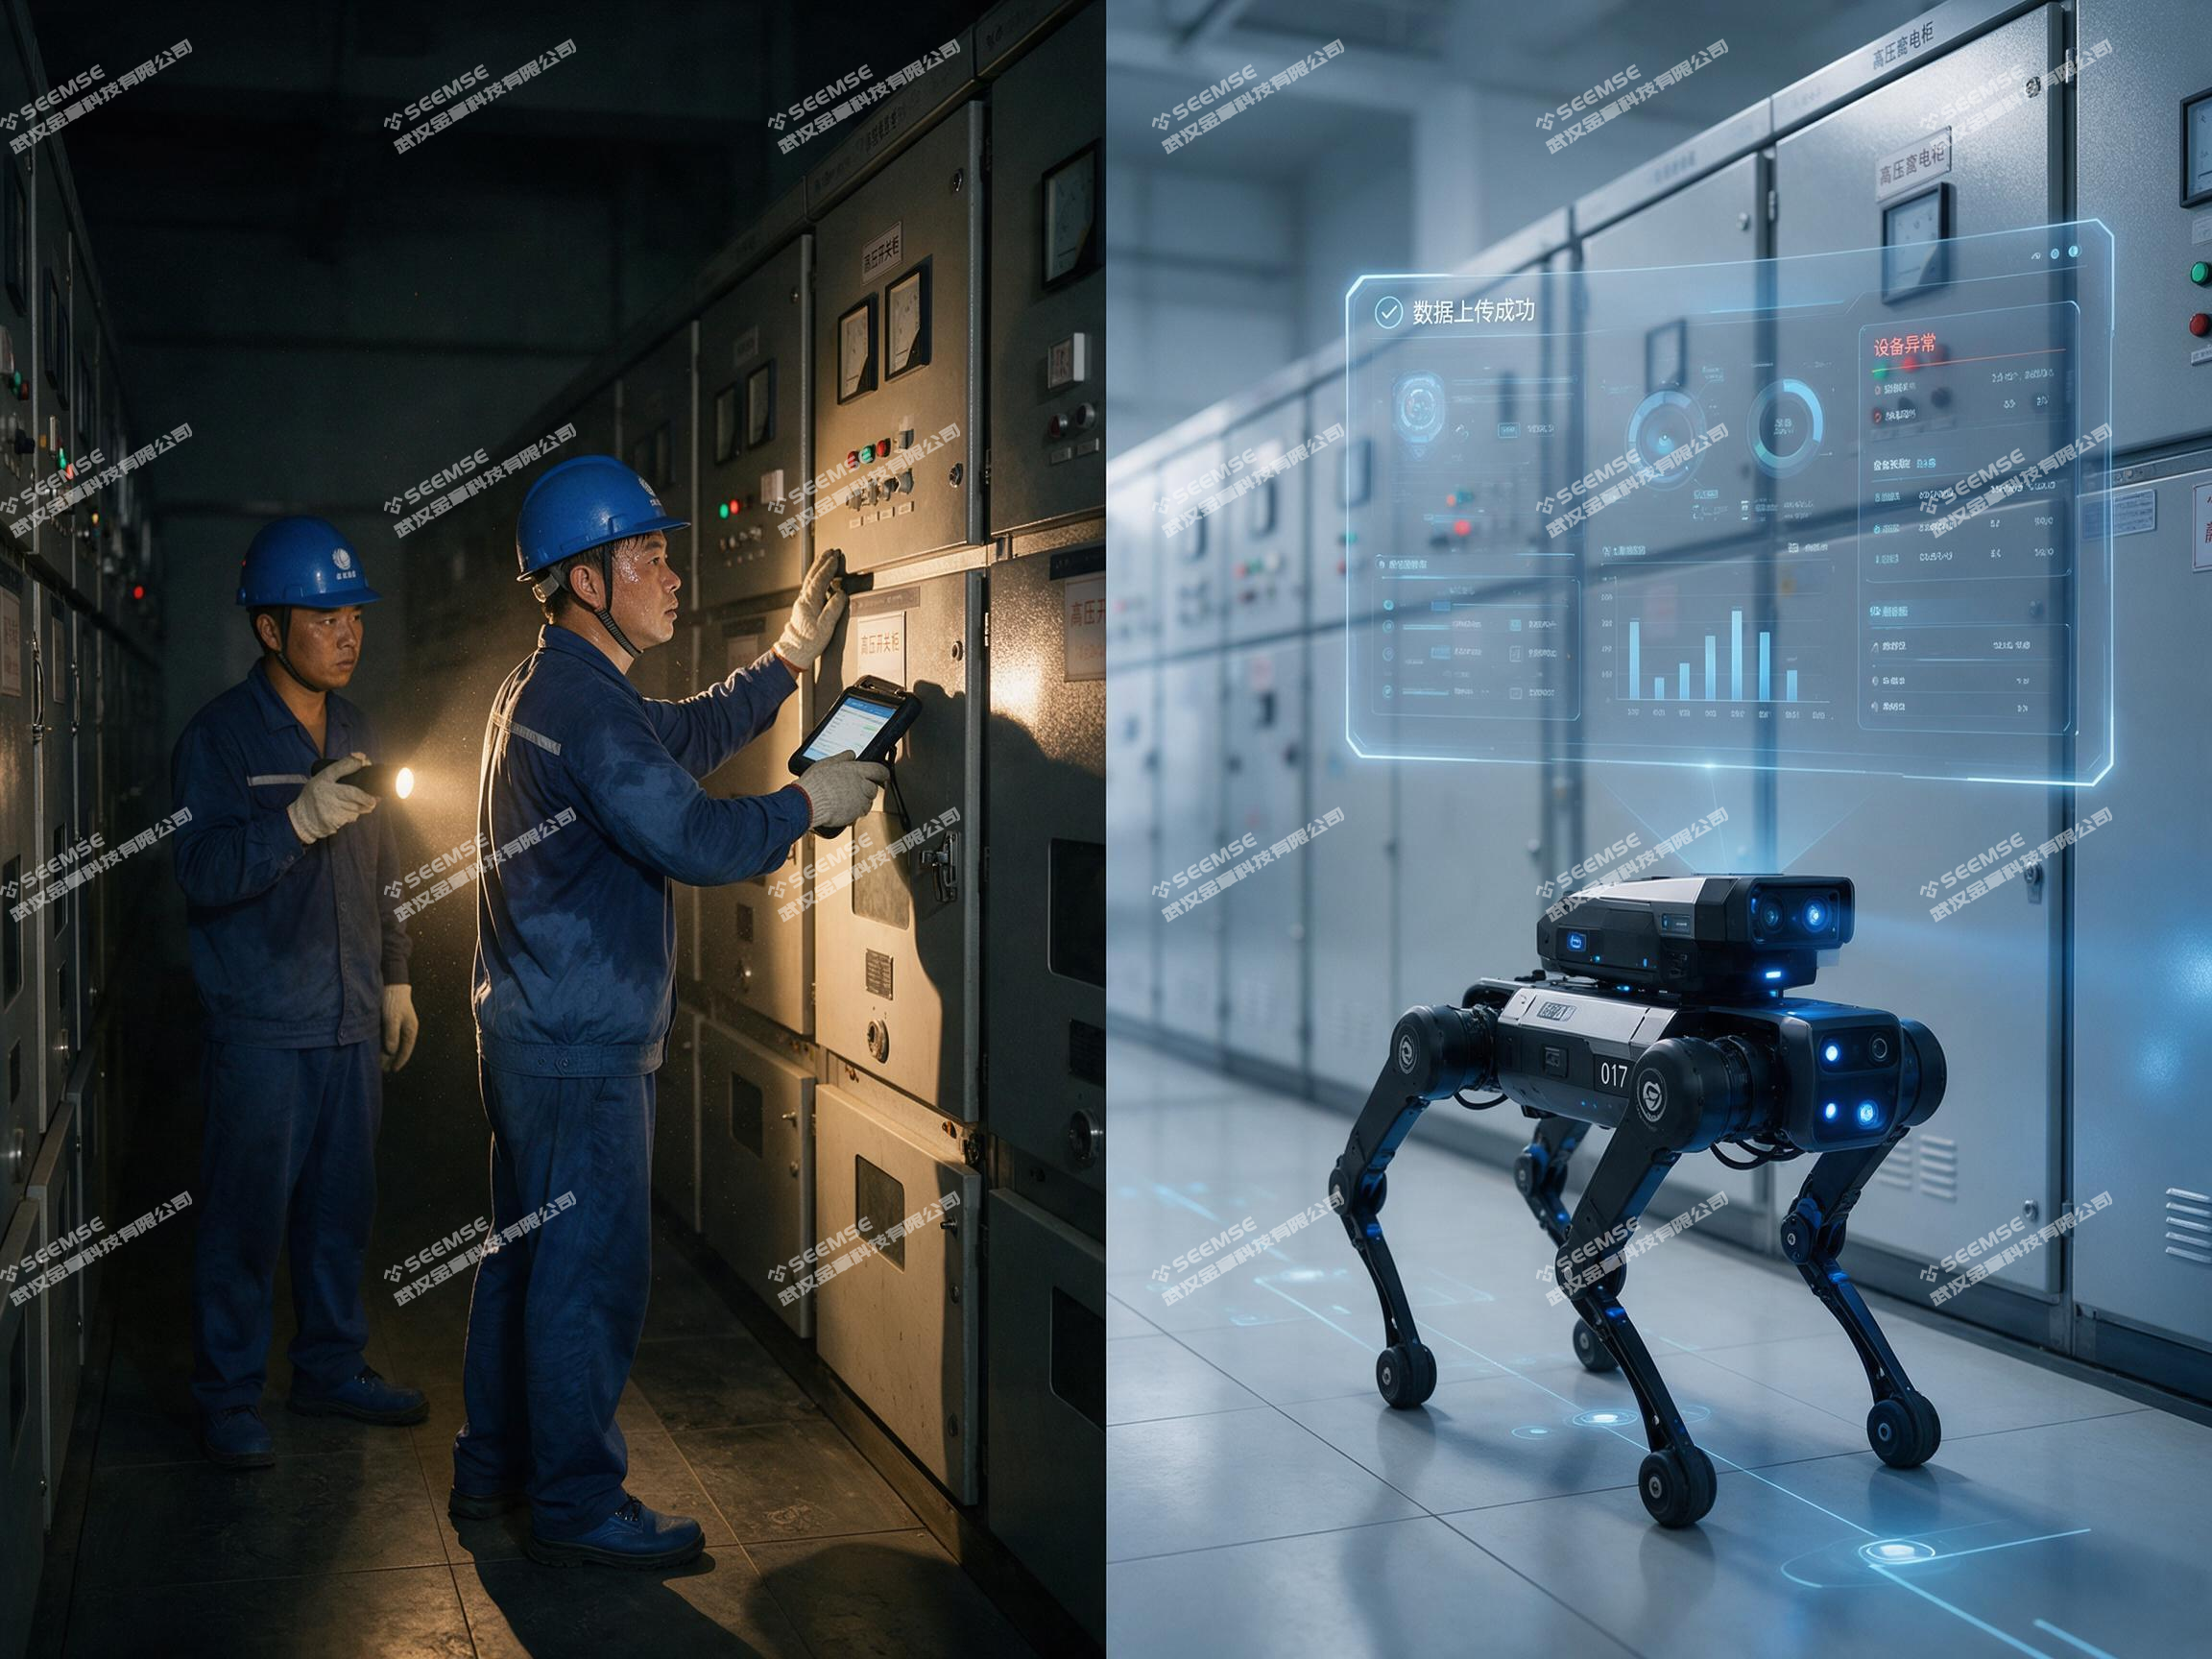
A inspeção de equipamentos fabris depende há muito tempo de execução manual e enfrenta múltiplas dificuldades estruturais. Em áreas de alto risco, como salas de distribuição de alta tensão, galerias subterrâneas e áreas de produção química, os inspetores precisam trabalhar continuamente em ambientes de alta temperatura, ruído e substâncias tóxicas e nocivas, mantendo elevado o risco de exposição a perigos. Tomando como exemplo a inspeção de uma sala de distribuição de rodovia, o modelo tradicional exige que dois trabalhadores levem de três a quatro horas para concluir uma rodada de inspeção, sendo grande parte do tempo consumida no deslocamento e na transcrição repetitiva de medidores. Mais crítico ainda, a frequência da inspeção manual é limitada pela escala das equipes, o que dificulta a cobertura 24 horas; à noite e nos feriados, costumam surgir pontos cegos de monitoramento. No nível dos dados, registros em papel ou lançamentos manuais tornam os dados de inspeção dispersos e não rastreáveis, e a tendência de degradação dos equipamentos dificilmente é identificada antecipadamente por meio de análise sistemática.
Janela de transformação da inspeção inteligente
Os dados do setor confirmam a urgência e a viabilidade dessa transformação. Segundo a Counterpoint Research, no primeiro semestre de 2026 os embarques globais de robôs quadrúpedes chegaram a quase 35 mil unidades, das quais cerca de 40% foram para cenários de aplicação setorial; inspeção industrial e patrulhamento de segurança somam cerca de 60% da participação de mercado. Um relatório da IDC mostra ainda que, no primeiro semestre de 2026, o mercado de aplicações de nível setorial para robôs quadrúpedes cresceu 125,1% em relação ao ano anterior, com o volume de implantações crescendo 260,5%; governo e manufatura industrial já se tornaram os dois principais segmentos. Isso significa que os robôs quadrúpedes ultrapassaram a fase de prova de conceito e entraram em uma fase de implantação em escala orientada por valor de negócio.
Requisitos centrais dos cenários fabris
O ambiente fabril impõe requisitos específicos aos robôs de inspeção, diferentes dos de subestações e patrulhamento de parques: primeiro, é preciso adaptar-se às condições complexas do piso nas áreas de produção, incluindo tampas de valas de cabos, degraus de bases de equipamentos e corredores estreitos e longos, entre outros terrenos não estruturados; segundo, é preciso manter a confiabilidade dos dados dos sensores em ambientes industriais com interferência eletromagnética, poeira e variações de temperatura e umidade; terceiro, é preciso integrar dados aos sistemas DCS, MES ou EAM existentes da fábrica, em vez de criar novas ilhas de informação; quarto, deve haver capacidade de carga modular para atender às necessidades diferenciadas de detecção em diferentes áreas fabris e etapas de processo.
3 - Projeto geral da solução
Filosofia de design
Este plano tem como linha técnica principal “plataforma móvel autônoma + percepção multimodal + inteligência de borda + gestão por plataforma”, posicionando o cão robótico como terminal móvel de coleta de dados e nó de execução do sistema de O&M inteligente da fábrica. Os princípios centrais de design incluem:
Prioridade à adaptação ao cenário: não buscar o desempenho extremo de locomoção, mas adotar como critérios de seleção a capacidade real de transpor o terreno da fábrica, a autonomia de cobertura e o grau de proteção. Orientação por ciclo fechado de dados: o valor da inspeção não está em “completar uma volta”, mas no processamento estruturado dos dados coletados e no tratamento em ciclo fechado dos sinais anormais. Implantação gradual: primeiro validar um cenário pontual e depois expandir para toda a área da fábrica, evitando o risco de integração trazido por um investimento inicial de grande escala.
Arquitetura do sistema
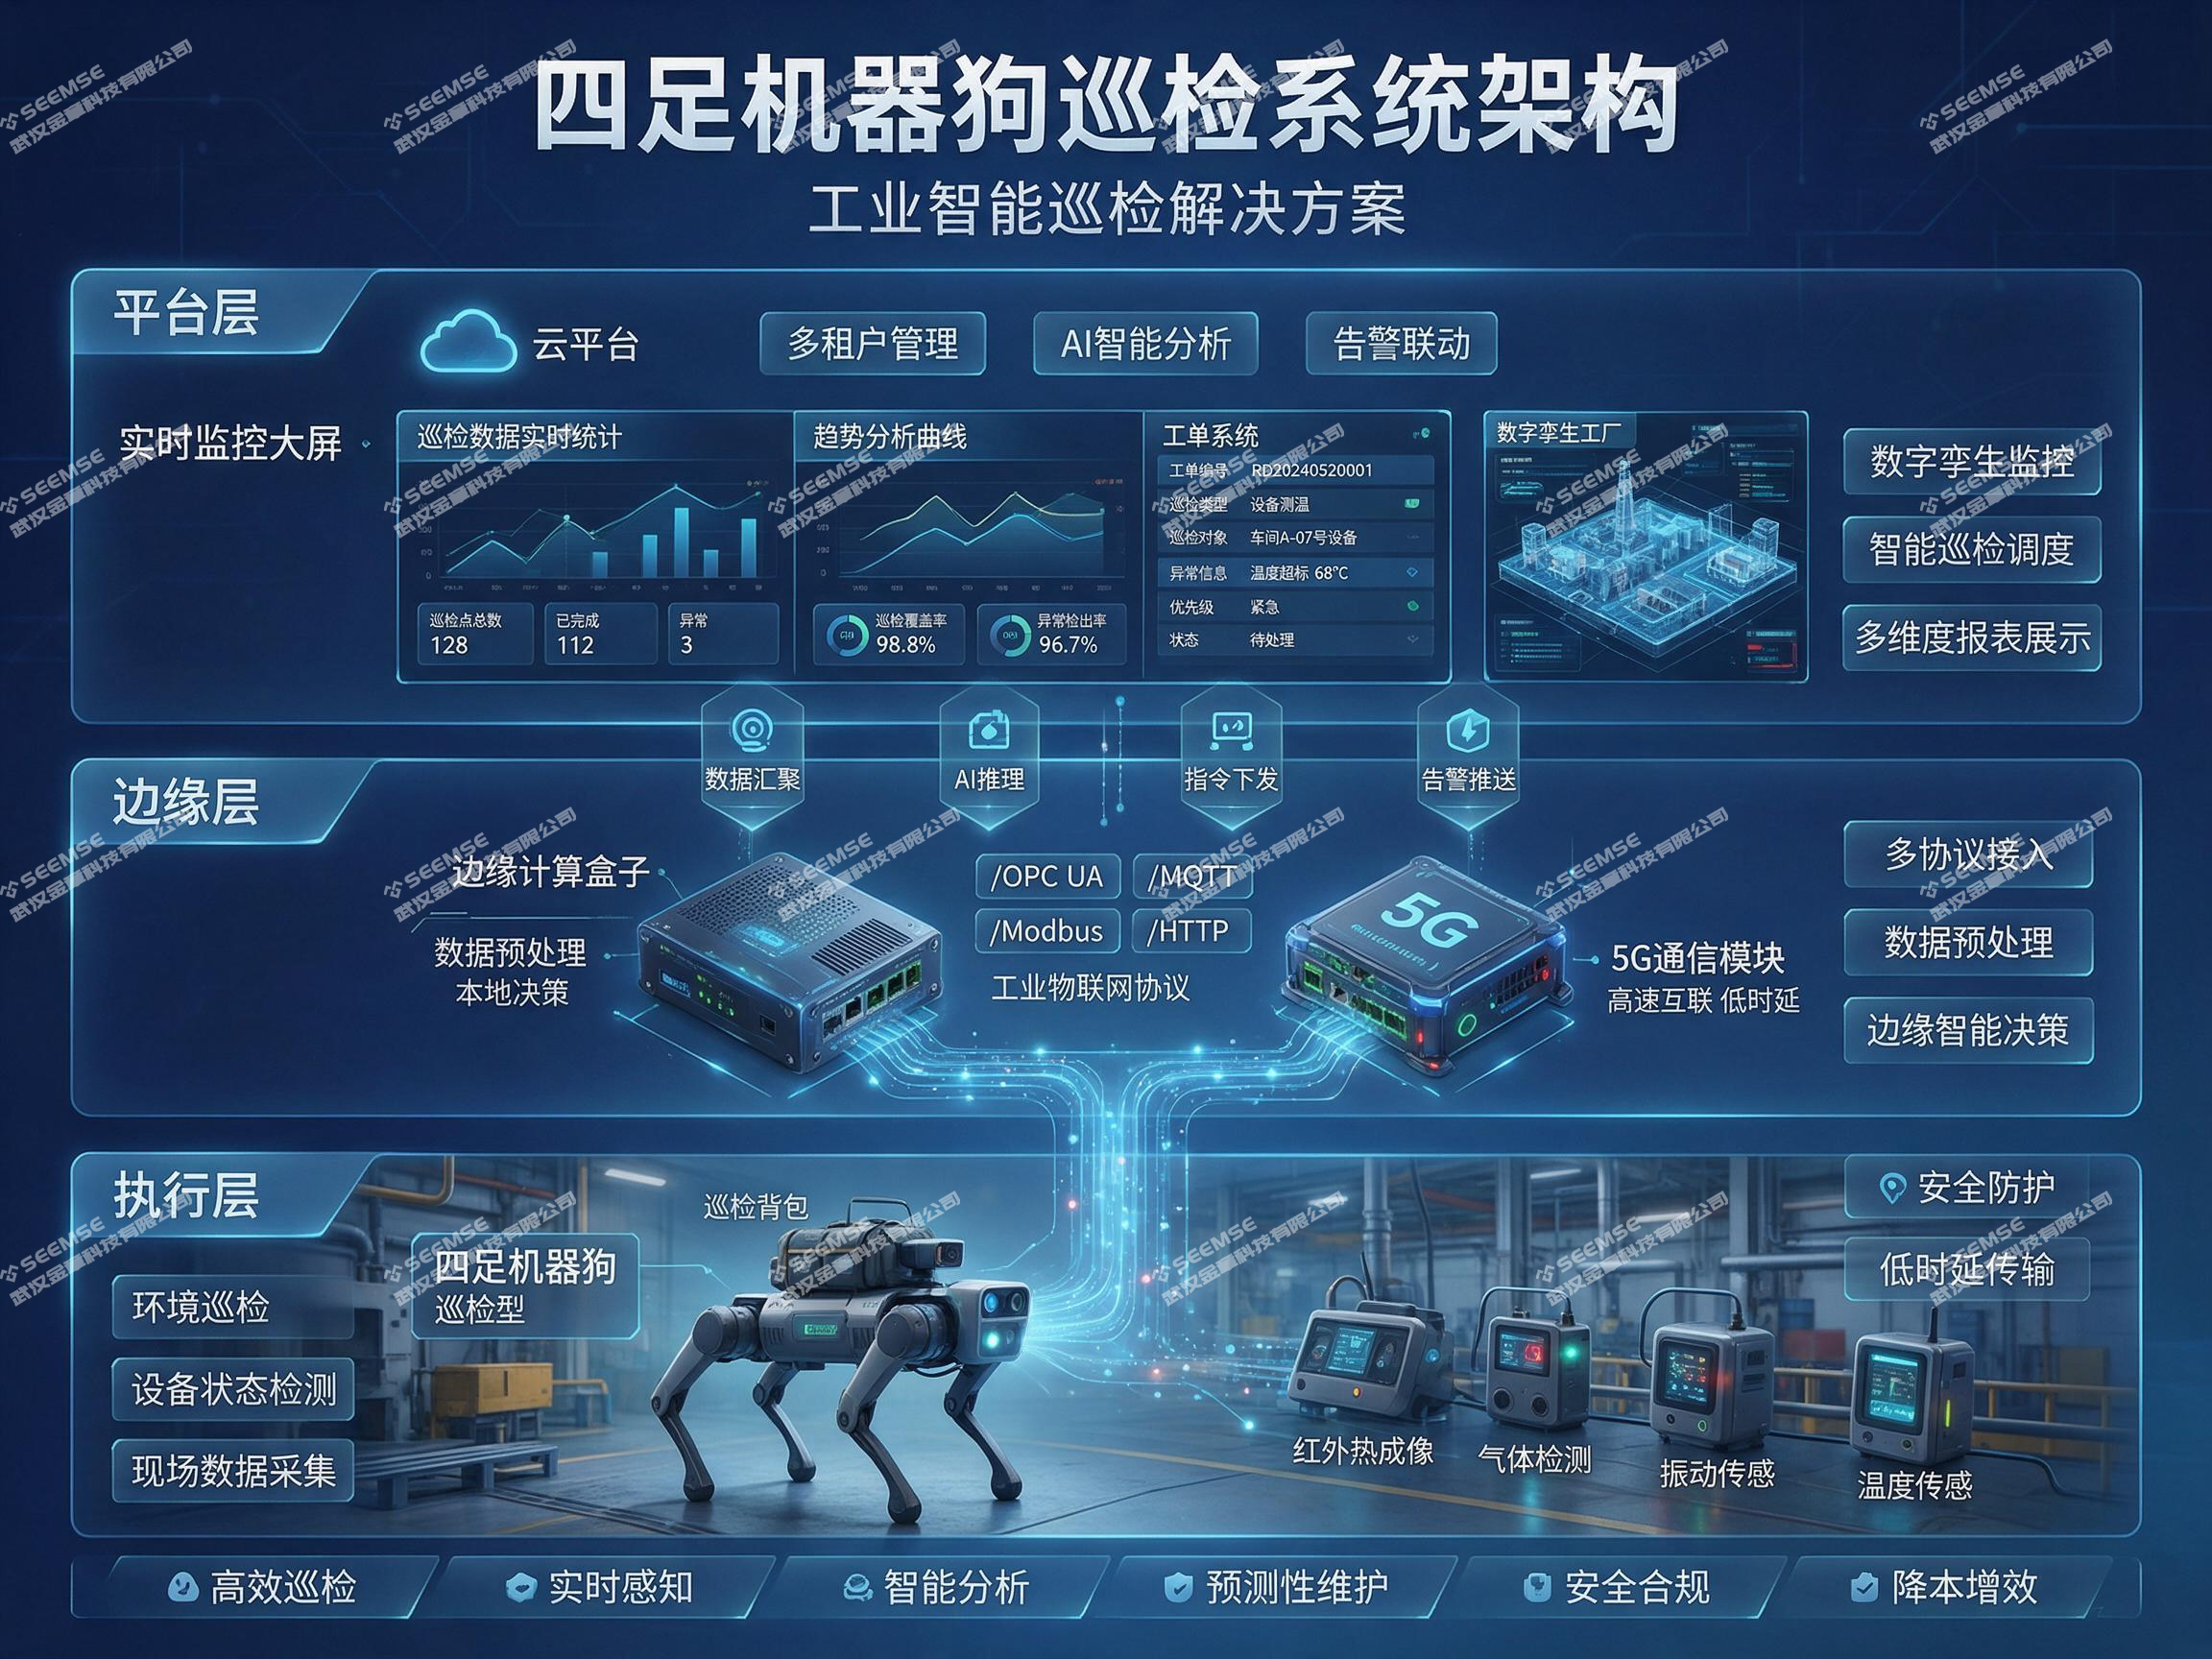
A arquitetura geral é dividida em três camadas:
A camada de execução é o próprio robô quadrúpede, equipado com sistema de controle de movimento e kit de sensores básicos, responsável por navegação autônoma, desvio de obstáculos e coleta de dados no ambiente fabril. Com referência à implantação da LS ELECTRIC na fábrica de Busan, o corpo do robô deve ter grau de proteção IP54 ou superior, adaptando-se a névoa de óleo, poeira e variações de temperatura e umidade. A camada de borda é composta pela unidade de computação embarcada e pelo módulo de comunicação, responsáveis pelo processamento de dados em tempo real e pela transmissão comprimida de retorno. Para cenários que exigem identificação local de anomalias, a camada de borda implanta modelos leves de inferência de IA, enviando à nuvem apenas trechos de eventos com anomalias confirmadas, o que reduz a dependência de largura de banda. A camada de plataforma é o sistema de software de gestão de inspeção, que oferece agendamento de tarefas, armazenamento de dados, análise de tendências e integração com ordens de serviço, além de se conectar aos sistemas de informação existentes da fábrica.
Configuração técnica principal
Navegação e localização: adota solução de fusão de LiDAR 3D e unidade de medição inercial IMU, com precisão de mapeamento em nível centimétrico e precisão de reposicionamento melhor que 10 cm. Para áreas sem sinal de GPS, como galerias subterrâneas e túneis, utiliza estratégia de navegação combinada de SLAM a laser e odometria de rodas. Carga de percepção: tem como núcleo um gimbal de dupla imagem; o canal de luz visível é usado para reconhecimento de leitura de medidores e inspeção visual externa de equipamentos, e o canal de termografia infravermelha realiza medição de temperatura sem contato, capturando com precisão aquecimentos anormais em motores, corpos de bombas e armários de controle. Detecção de assinatura acústica: por meio de matriz de microfones, coleta o ruído operacional dos equipamentos e usa análise de características acústicas para identificar precursores de falhas mecânicas, como desgaste de rolamentos e vazamentos pneumáticos. Sensoriamento de gases: para áreas específicas, como química e pintura, seleciona unidades de detecção de gases inflamáveis, VOCs ou gases tóxicos específicos. O design modular permite que a mesma plataforma de robô troque rapidamente combinações de sensores ou instale um braço robótico para executar operações simples, conforme as diferenças entre áreas de inspeção.
4 - Principais funções de negócio
Diagnóstico inteligente do estado de equipamentos
O valor central da inspeção com cão robótico está em sistematizar e padronizar a capacidade de percepção de “ver, ouvir, sentir odores e medir”. No diagnóstico do estado de equipamentos, a medição de temperatura por infravermelho pode cobrir equipamentos-chave como bombas de vácuo, motores, armários de controle e transformadores; por meio de análise de diferença de temperatura e comparação com linha de base histórica, identifica riscos como falha de vedação, mau contato e dissipação de calor anormal. No que se refere à leitura de medidores, modelos visuais baseados em aprendizado profundo suportam o reconhecimento automático de medidores analógicos, digitais e de nível, eliminando erros e atrasos da transcrição manual. A análise de assinatura acústica, por sua vez, estabelece impressões digitais sonoras de operação normal para máquinas rotativas e aciona automaticamente um alerta quando as características espectrais se desviam da linha de base.
Monitoramento ambiental e de segurança
Riscos ocultos no ambiente fabril costumam ser mais fatais que falhas de equipamentos. O cão robótico pode, seguindo caminhos predefinidos, coletar periodicamente temperatura, umidade, fumaça e concentração de gases inflamáveis, realizando uma avaliação prévia da segurança ambiental antes da entrada de pessoas. Para pontos de alto risco, como áreas de armazenamento de produtos químicos e entradas de trabalhos em espaços confinados, podem ser definidas tarefas de detecção em pontos fixos, com alerta imediato quando houver anomalia nos dados. Além disso, o sistema visual pode identificar comportamentos e estados inseguros, como pessoas sem EPI, entrada não autorizada em áreas de perigo e bloqueio de rotas de combate a incêndio, integrando funções de segurança patrimonial e inspeção.
Inspeção autônoma e intervenção remota
O robô executa inspeções com base em modelos de tarefa predefinidos, com suporte a três modos: tarefas agendadas, tarefas periódicas e tarefas enviadas temporariamente. No modo diário, o cão robótico percorre o caminho ideal para concluir a inspeção de toda a área ou de uma área designada, e o relatório de inspeção é gerado automaticamente e enviado à equipe de O&M. Ao detectar uma anomalia, a plataforma captura automaticamente trechos de dados de 30 segundos antes e depois do evento, marca o tipo e a localização da anomalia e notifica o responsável correspondente conforme o nível do plano de resposta. Para cenários que exigem confirmação adicional, a equipe de O&M pode assumir remotamente o robô, conduzindo-o para perto do ponto anômalo para uma inspeção detalhada e obtendo imagens de maior resolução ou amostras de som de maior duração.
Ativos de dados e análise de tendências
O valor dos dados de inspeção não está apenas na “descoberta de anomalias no momento”, mas também no histórico de saúde dos equipamentos formado pelo acúmulo de longo prazo. Os dados de temperatura, vibração, som e imagem de cada inspeção são arquivados por ID do equipamento e carimbo de data/hora, formando conjuntos de dados estruturados rastreáveis e analisáveis. Com base nesses dados, o sistema pode construir modelos de tendência de degradação de equipamentos-chave e apresentar recomendações de manutenção preditiva antes da ocorrência de falhas. A prática da LS ELECTRIC mostra que as fábricas estão usando os dados coletados por cães robóticos para construir modelos de análise de IA, apoiando a evolução da manutenção preventiva para a manutenção preditiva.
5 - Roteiro de implementação e recomendações de implantação
Estratégia de avanço por fases
Recomenda-se um roteiro de implantação em três fases. A Fase 1 é de validação-piloto: selecionar 1 a 2 cenários típicos (como sala de distribuição de alta tensão ou casa de bombas principal), implantar 1 cão robótico para concluir a validação técnica e o ajuste de processos, confirmando principalmente a confiabilidade da navegação, a precisão dos sensores e a usabilidade da plataforma. A Fase 2 é de expansão de cenários: com base no piloto, replicar para cenários semelhantes e expandir para ambientes diferenciados, como áreas de produção química e áreas de armazenagem e logística, formando capacidade de colaboração entre múltiplos robôs. A Fase 3 é de integração em toda a fábrica: integrar profundamente o sistema de inspeção com cão robótico aos sistemas EAM e DCS da fábrica, realizando o ciclo fechado do processo desde a “descoberta de anomalias na inspeção” até a “geração automática de ordens de serviço”.
Considerações críticas de implantação
Recarga e autonomia: a autonomia do cão robótico costuma ser de 2 a 4 horas, sendo necessário planejar a posição de estações de recarga automática na área de inspeção, com suporte ao retorno autônomo para recarga quando a bateria estiver baixa. Cobertura de comunicação: é preciso avaliar a qualidade da rede Wi-Fi ou 5G na área da fábrica; para áreas sem sinal, pode-se adotar armazenamento na borda e envio posterior, ou implantar nós repetidores de comunicação. Colaboração humano-robô: não deve ser entendida como “substituição total da mão de obra”; na fase inicial, recomenda-se manter um mecanismo de revisão periódica manual, tanto como garantia redundante da confiabilidade do sistema quanto para oferecer à equipe de O&M um período de transição psicológica para se adaptar à nova ferramenta. A prática da fábrica de Yeosu mostra que, quando operadores experientes veem o cão robótico concluir automaticamente uma rodada de inspeção e gerar um relatório claro, a aceitação da tecnologia aumenta significativamente.
Arranjos organizacionais e institucionais
A implantação técnica exige ajustes simultâneos nos processos de O&M. Deve-se definir claramente o papel da inspeção com cão robótico no sistema de gestão de equipamentos da fábrica e estabelecer requisitos de prazo para a validade dos dados de inspeção e a resposta a anomalias. O papel da equipe de O&M passará de “executar inspeções” para “gerenciar inspeções”, com o foco de trabalho voltado à análise de anomalias, ao tratamento de falhas complexas e à otimização do sistema. Recomenda-se criar a função de “operador de manutenção de robôs” ou designar uma pessoa responsável pela gestão diária, orquestração de tarefas e revisão de dados do sistema de cão robótico.


Informações mais recentes
Sem dados