


Con el avance de la Industria 4.0 y la fabricación inteligente, la transformación inteligente de la inspección de equipos en fábricas se ha convertido en una necesidad urgente para mejorar la eficiencia del mantenimiento y reducir los riesgos de seguridad. Los robots cuadrúpedos, gracias a su capacidad de adaptación a terrenos complejos y a la percepción mediante fusión multisensor, están pasando de las demostraciones tecnológicas a las aplicaciones industriales a gran escala. Esta solución describe de forma sistemática la arquitectura general, la configuración técnica, las funciones operativas y la hoja de ruta de implementación de la inspección inteligente con robots cuadrúpedos en entornos fabriles. Su objetivo es construir un sistema de inspección no tripulada de extremo a extremo —inspección autónoma, recogida de datos, análisis inteligente y resolución en bucle cerrado— y ofrecer a las empresas manufactureras una solución de mantenimiento inteligente viable y replicable.

Solución de inspección inteligente con robots cuadrúpedos para fábricas
Con robots cuadrúpedos como núcleo, integra percepción multimodal e inteligencia en el borde para lograr inspección autónoma en zonas de alto riesgo de la fábrica, diagnóstico inteligente del estado de los equipos y gestión de datos en bucle cerrado. Sustituye tareas manuales como medición térmica por infrarrojos, reconocimiento de instrumentos y detección de ruidos anómalos, e impulsa la inspección fabril hacia la operación no tripulada, la digitalización y el mantenimiento predictivo.
I. Descripción general
II. Contexto del proyecto y análisis de necesidades
Puntos críticos de la inspección tradicional en fábricas
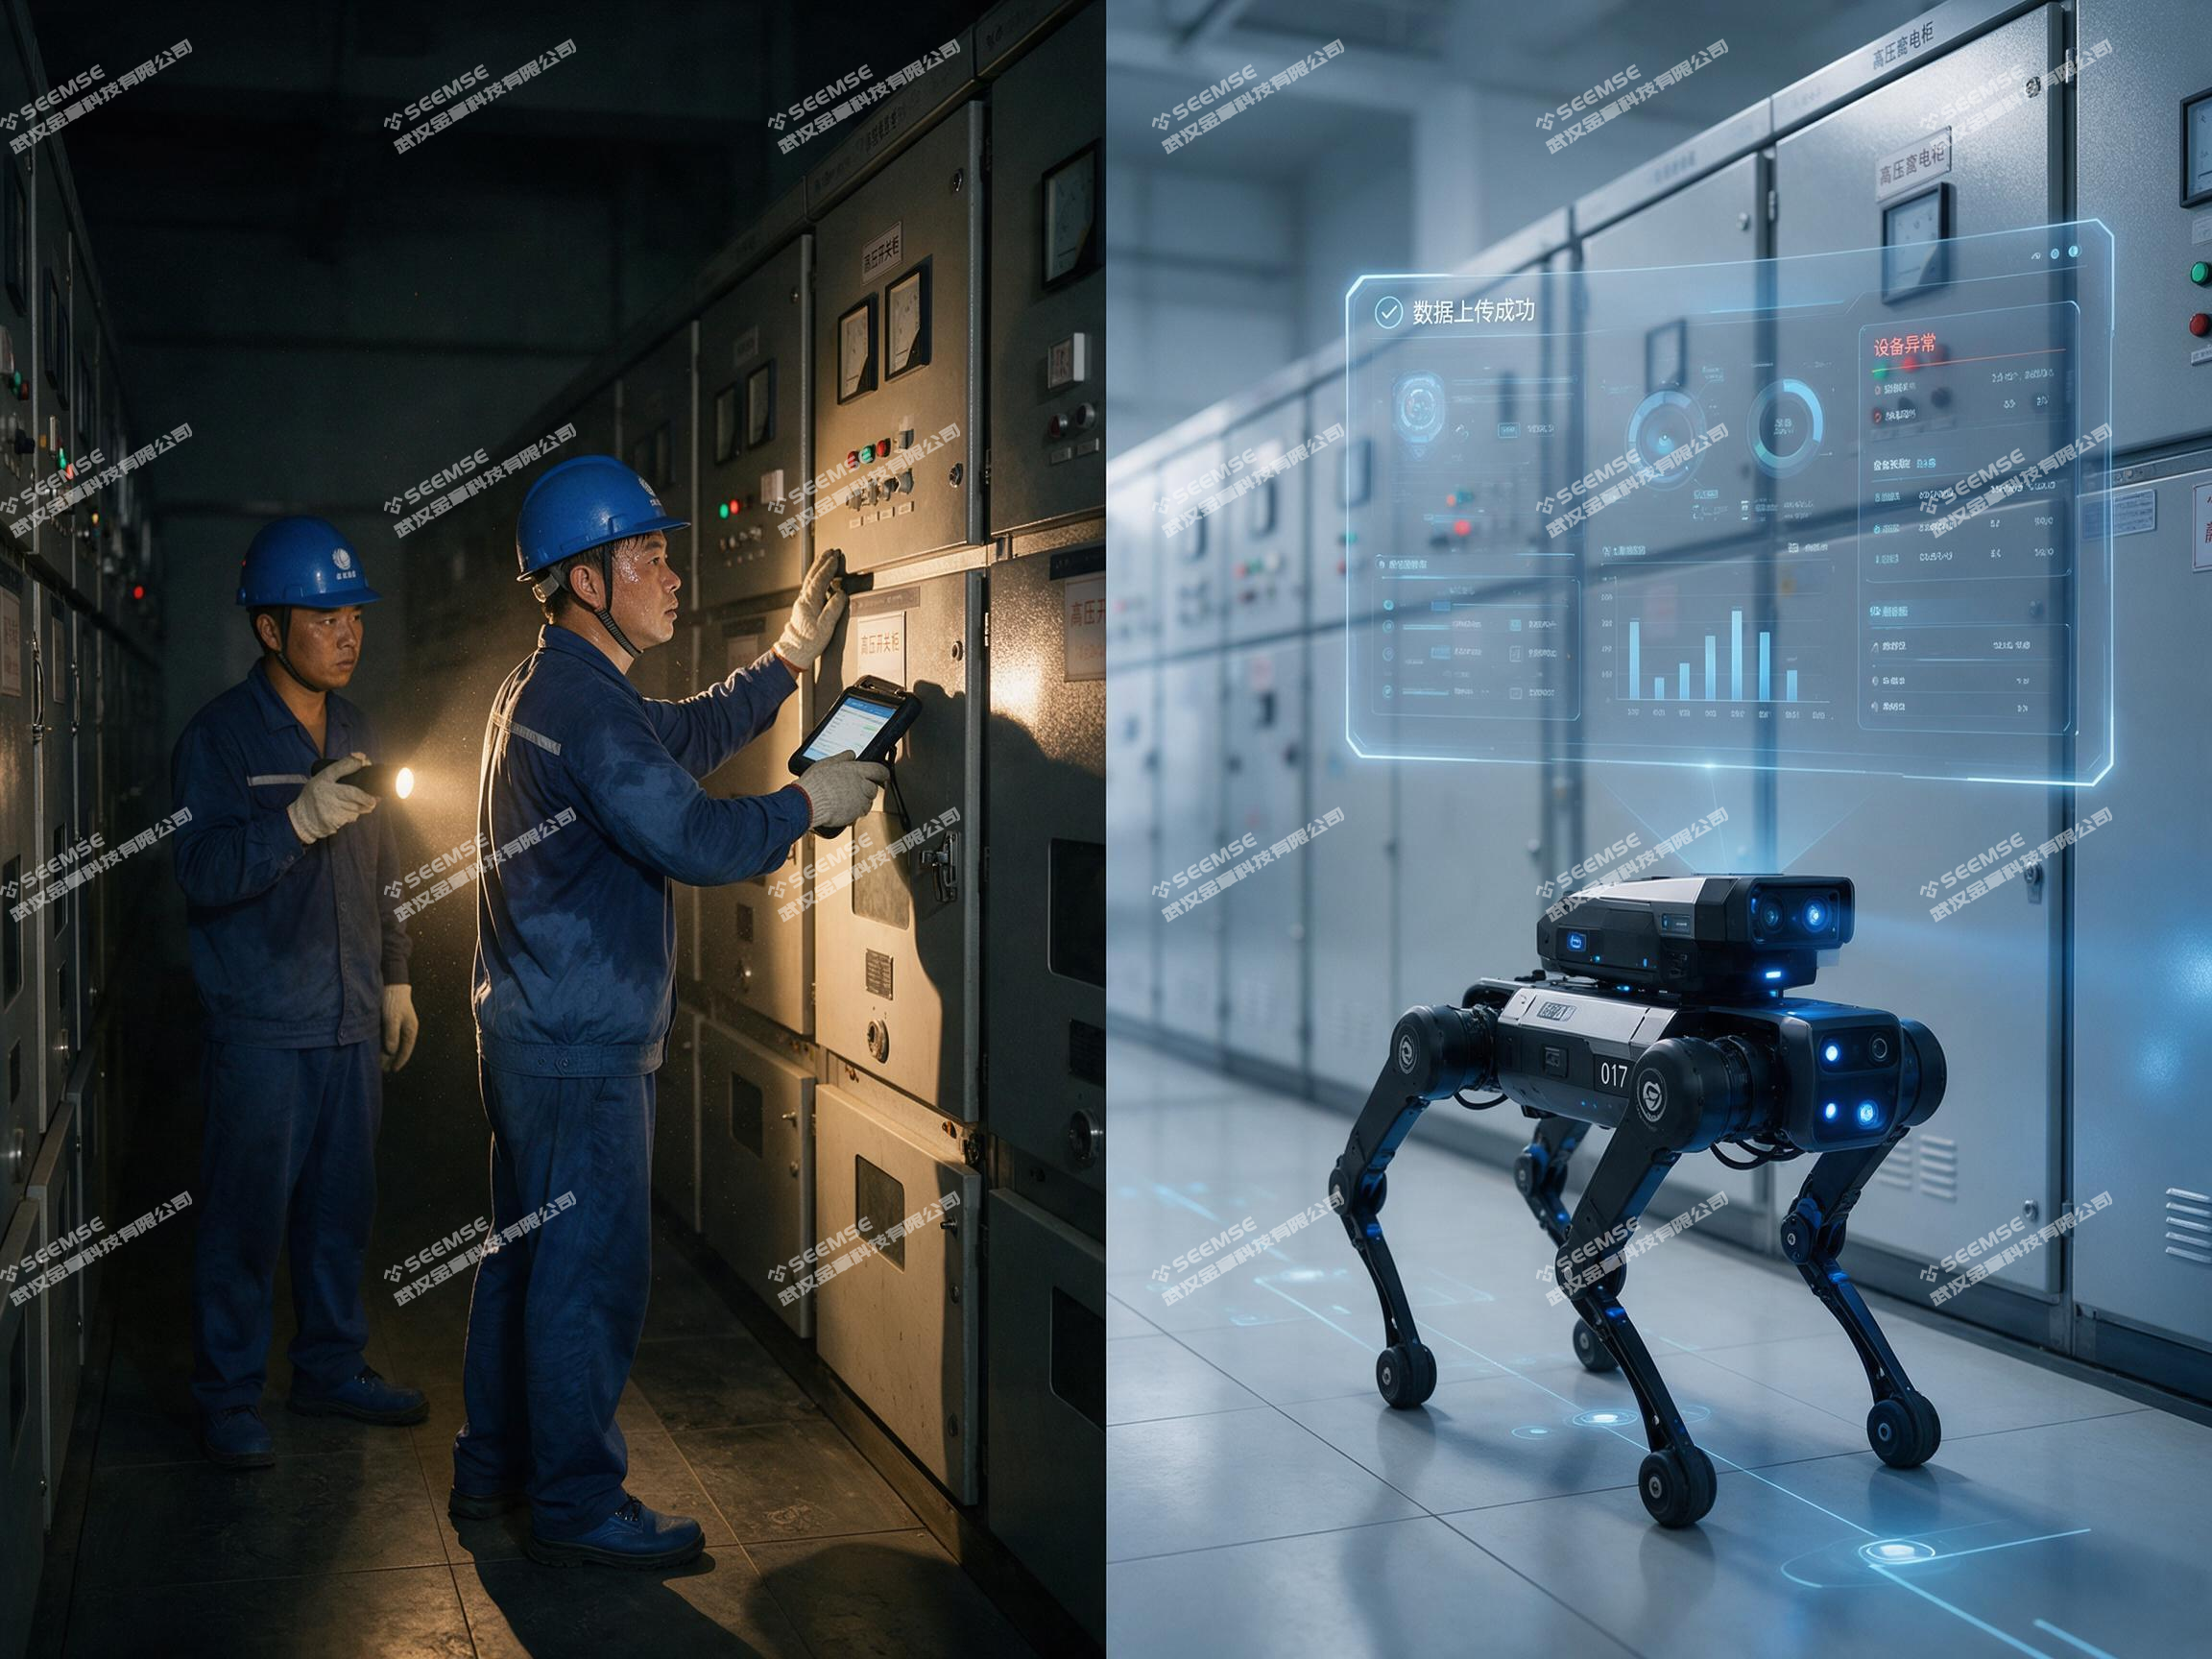
La inspección de equipos en fábricas ha dependido durante mucho tiempo de la ejecución manual y se enfrenta a múltiples dificultades estructurales. En zonas de alto riesgo como salas de distribución de alta tensión, galerías subterráneas de cables y áreas de producción química, el personal de inspección debe trabajar de forma continua en entornos de alta temperatura, ruido y sustancias tóxicas o nocivas, con una elevada exposición a riesgos de seguridad. Tomemos como ejemplo la inspección de salas eléctricas en autopistas: el modelo tradicional requiere dos operarios y entre tres y cuatro horas para completar una ronda, y gran parte de ese tiempo se consume en desplazamientos y en la transcripción repetitiva de lecturas de instrumentos. Más importante aún, la frecuencia de la inspección manual está limitada por los turnos del personal, por lo que resulta difícil lograr cobertura las 24 horas; la noche y los días festivos suelen convertirse en puntos ciegos de monitorización. En el plano de los datos, los registros en papel o la introducción manual provocan que los datos de inspección estén dispersos y no sean trazables, y que las tendencias de degradación de los equipos difícilmente se identifiquen de forma anticipada mediante análisis sistemáticos.
Ventana de transformación para la inspección inteligente
Los datos del sector confirman la urgencia y la viabilidad de esta transformación. Según Counterpoint Research, en la primera mitad de 2026 los envíos mundiales de robots cuadrúpedos se acercaron a las 35.000 unidades, de las cuales alrededor del 40 % se destinó a aplicaciones sectoriales; la inspección industrial y la vigilancia de seguridad sumaron en conjunto cerca del 60 % de la cuota de mercado. El informe de IDC muestra además que, en la primera mitad de 2026, el mercado de aplicaciones industriales de robots cuadrúpedos creció un 125,1 % interanual y el volumen de despliegues aumentó un 260,5 %, con el gobierno y la fabricación industrial como dos de las principales vías. Esto significa que los robots cuadrúpedos han superado la fase de prueba de concepto y han entrado en una etapa de implantación a escala orientada al valor de negocio.
Necesidades clave en entornos fabriles
El entorno fabril plantea a los robots de inspección requisitos específicos que difieren de los de las subestaciones o la vigilancia de parques industriales: primero, deben adaptarse a las condiciones complejas del suelo en las áreas de producción, incluidos terrenos no estructurados como tapas de zanjas de cables, escalones en las bases de equipos y pasillos estrechos; segundo, deben mantener la fiabilidad de los datos de los sensores en entornos industriales con interferencias electromagnéticas, polvo y fluctuaciones de temperatura y humedad; tercero, deben integrarse con los sistemas DCS, MES o EAM existentes de la fábrica, en lugar de crear nuevos silos de información; y cuarto, deben contar con capacidad de carga útil modular para adaptarse a las necesidades de detección diferenciadas de distintas plantas y secciones de proceso.
III. Diseño de la solución integral
Filosofía de diseño
Esta solución adopta como línea técnica principal «plataforma móvil autónoma + percepción multimodal + inteligencia en el borde + gestión unificada en plataforma», y posiciona al robot cuadrúpedo como terminal móvil de recogida de datos y nodo de ejecución del sistema de mantenimiento inteligente de la fábrica. Los principios de diseño fundamentales son:
Prioridad a la adaptación al escenario: no se busca el máximo rendimiento de movilidad, sino que la selección se basa en la capacidad real de tránsito por el terreno de la fábrica, la autonomía de cobertura y el grado de protección. Impulso del bucle cerrado de datos: el valor de la inspección no reside en «completar una ronda», sino en el procesamiento estructurado de los datos recogidos y en la resolución en bucle cerrado de las señales anómalas. Despliegue progresivo: primero se valida un escenario puntual y después se amplía a toda la planta, evitando el riesgo de integración que supone una inversión masiva de una sola vez.
Arquitectura del sistema
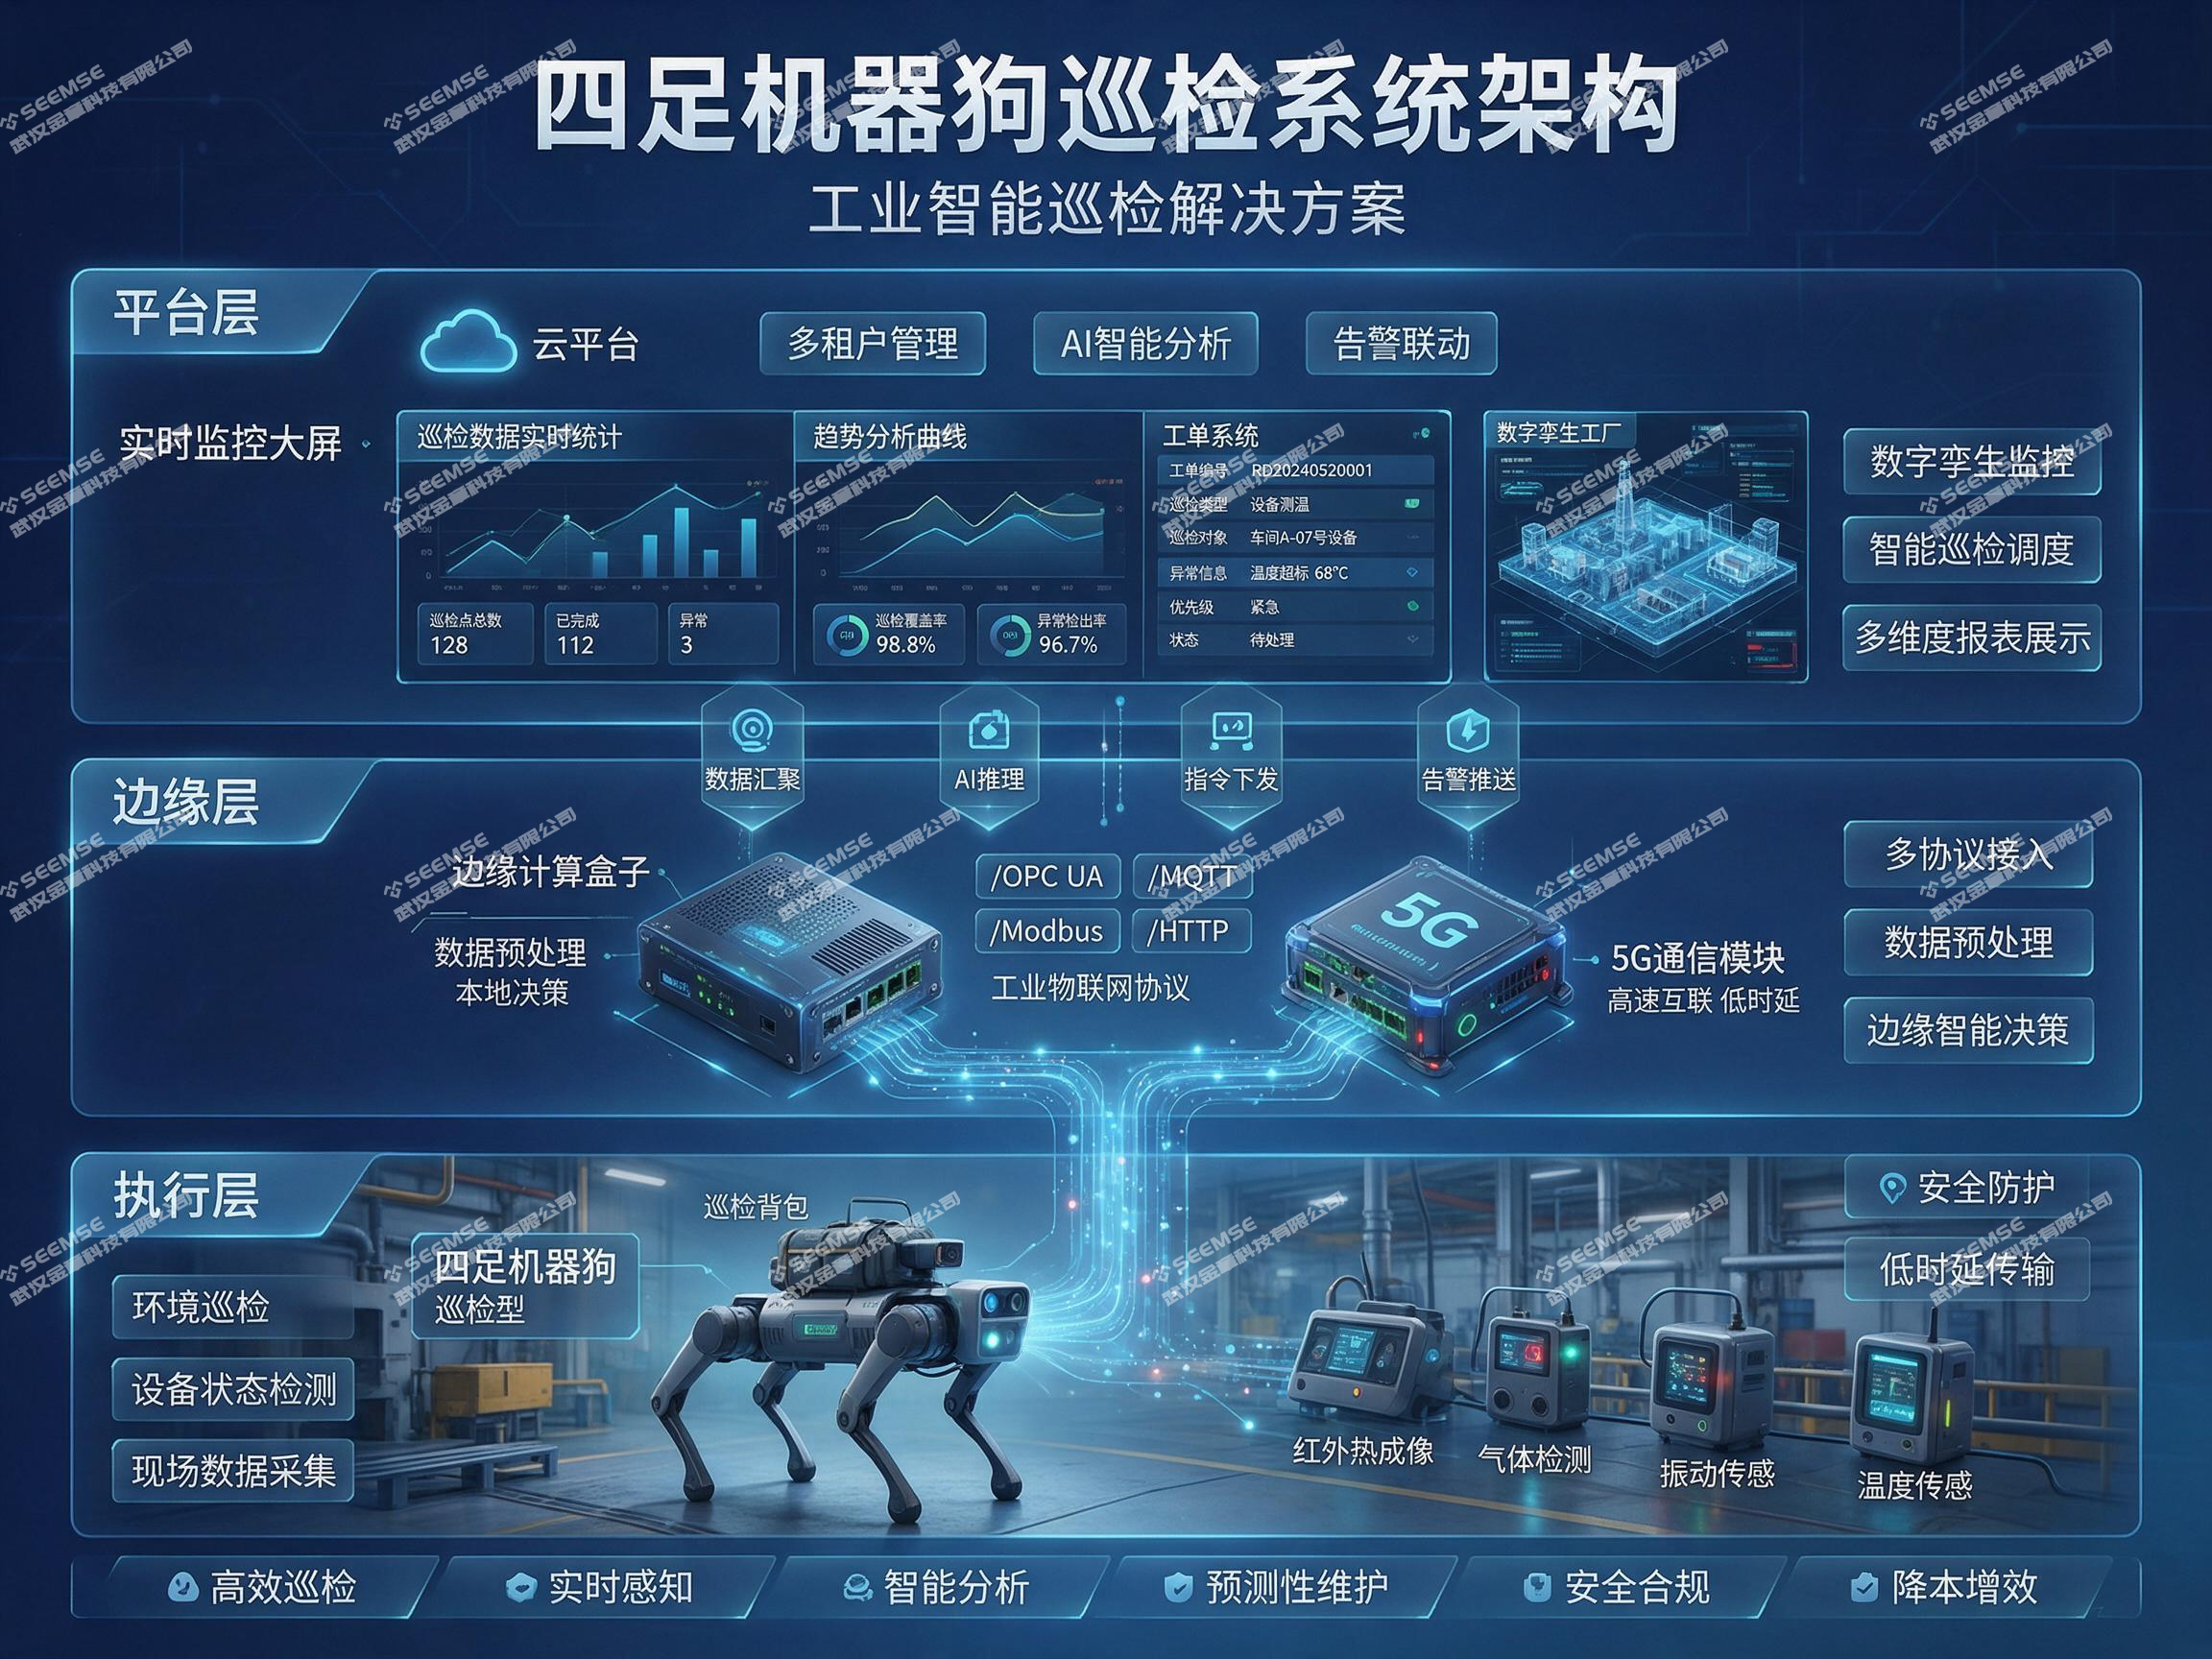
La arquitectura global se divide en tres capas:
Capa de ejecución: el propio robot cuadrúpedo, equipado con un sistema de control de movimiento y un conjunto básico de sensores, se encarga de la navegación autónoma, la evitación de obstáculos y la recogida de datos en el entorno fabril. Tomando como referencia la implantación de LS ELECTRIC en su planta de Busan, el robot debe contar con un grado de protección IP54 o superior y adaptarse a la niebla de aceite, el polvo y las variaciones de temperatura y humedad. Capa de borde: unidad de cálculo y módulos de comunicación a bordo, que asumen el procesamiento de datos en tiempo real y el envío comprimido. En escenarios que requieren identificar anomalías localmente, la capa de borde despliega modelos ligeros de inferencia de IA y solo carga en la nube los fragmentos de eventos con anomalías confirmadas, lo que reduce la dependencia del ancho de banda. Capa de plataforma: sistema de software de gestión de la inspección que ofrece programación de tareas, almacenamiento de datos, análisis de tendencias y vinculación con órdenes de trabajo, además de integrarse con los sistemas de información existentes de la fábrica.
Configuración técnica clave
Navegación y localización: se adopta una solución de fusión de LiDAR 3D e IMU (unidad de medición inercial), con una precisión de mapeo de nivel centimétrico y una precisión de localización repetida mejor que 10 cm. En zonas sin señal GPS, como galerías subterráneas y túneles, se utiliza una estrategia de navegación combinada de SLAM láser y odometría de ruedas. Carga útil de percepción: el núcleo es una plataforma giroestabilizada de doble espectro; el canal de luz visible se emplea para el reconocimiento de lecturas de instrumentos y la inspección visual de equipos, mientras que el canal de imágenes térmicas por infrarrojos permite medir temperatura sin contacto y detectar con precisión el calentamiento anómalo de motores, bombas y armarios de control. Detección por huella acústica: mediante una matriz de micrófonos se recoge el ruido de funcionamiento de los equipos y se analizan las características acústicas para identificar precursores de fallos mecánicos como desgaste de rodamientos y fugas neumáticas. Sensores de gas: para zonas específicas como plantas químicas y de pintura, se pueden seleccionar módulos de detección de gases combustibles, COV (VOCs) o gases tóxicos específicos. El diseño modular permite que una misma plataforma robótica cambie rápidamente la combinación de sensores o incorpore un brazo robótico para realizar operaciones sencillas según las diferencias entre áreas de inspección.
IV. Funciones clave del negocio
Diagnóstico inteligente del estado de los equipos
El valor central de la inspección con robots cuadrúpedos reside en sistematizar y estandarizar la capacidad de percepción «ver, oír, oler y medir». En el diagnóstico del estado de los equipos, la medición térmica por infrarrojos cubre equipos clave como bombas de vacío, motores, armarios de control y transformadores; mediante el análisis de diferencias de temperatura y la comparación con líneas base históricas, identifica riesgos como fallos de sellado, contactos deficientes y disipación térmica anómala. En la lectura de instrumentos, los modelos visuales basados en aprendizaje profundo permiten el reconocimiento automático de instrumentos de aguja, instrumentos digitales e indicadores de nivel, eliminando errores y retrasos de la transcripción manual. El análisis de huella acústica establece, para la maquinaria rotativa, una firma sonora de funcionamiento normal y activa automáticamente una alerta cuando las características espectrales se desvían de la línea base.
Monitorización ambiental y de seguridad
Los riesgos ocultos en el entorno fabril suelen ser más letales que los fallos de los equipos. El robot cuadrúpedo puede recoger periódicamente, siguiendo rutas predefinidas, temperatura, humedad, humo y concentración de gases combustibles, y realizar una evaluación previa de la seguridad del entorno antes de que el personal acceda. En puntos de alto riesgo como zonas de almacenamiento de productos químicos y accesos a trabajos en espacios confinados, se pueden establecer tareas de detección en puntos fijos que generen una alarma inmediata ante datos anómalos. Además, el sistema de visión puede identificar conductas y estados inseguros, como personal sin PPE, entrada no autorizada en zonas peligrosas u obstrucción de vías de evacuación, lo que integra las funciones de seguridad y de inspección.
Inspección autónoma e intervención remota
El robot ejecuta la inspección según plantillas de tareas predefinidas y admite tres modos: tareas programadas, tareas periódicas y tareas enviadas de forma temporal. En el modo diario, el robot cuadrúpedo completa la inspección de toda el área o de una zona designada siguiendo la ruta óptima, y el informe de inspección se genera automáticamente y se envía al personal de mantenimiento. Cuando se detecta una anomalía, la plataforma captura automáticamente fragmentos de datos de 30 segundos antes y después del evento, marca el tipo y la ubicación de la anomalía y notifica al responsable correspondiente según el nivel del protocolo. En escenarios que requieren una confirmación adicional, el personal de mantenimiento puede tomar el control remoto del robot y acercarlo al punto anómalo para una inspección detallada, obteniendo imágenes de mayor resolución o muestras de sonido de mayor duración.
Activos de datos y análisis de tendencias
El valor de los datos de inspección no reside solo en «detectar la anomalía del momento», sino también en el historial de salud de los equipos que se forma con la acumulación a largo plazo. Los datos de temperatura, vibración, sonido e imagen de cada inspección se archivan por número de equipo y marca temporal, formando conjuntos de datos estructurados trazables y analizables. A partir de estos datos, el sistema puede construir modelos de tendencia de degradación de equipos clave y ofrecer recomendaciones de mantenimiento predictivo antes de que se produzca un fallo. La experiencia de LS ELECTRIC muestra que las fábricas están construyendo modelos de análisis de IA con los datos recogidos por robots cuadrúpedos para respaldar la evolución del mantenimiento preventivo al mantenimiento predictivo.
V. Hoja de ruta de implementación y recomendaciones de despliegue
Estrategia de avance por fases
Se recomienda una hoja de ruta de despliegue en tres fases. La primera fase es de validación piloto: se seleccionan uno o dos escenarios típicos (por ejemplo, una sala de distribución de alta tensión o una sala de bombas principal), se despliega un robot cuadrúpedo para completar la validación técnica y ajustar los procesos, y se confirma especialmente la fiabilidad de la navegación, la precisión de los sensores y la facilidad de uso de la plataforma. La segunda fase es de ampliación de escenarios: sobre la base del piloto, se replica en escenarios similares y se amplía a entornos diferenciados como áreas de producción química y zonas de almacenamiento y logística, para desarrollar la capacidad de coordinación entre varios robots. La tercera fase es de integración en toda la planta: el sistema de inspección con robots cuadrúpedos se integra en profundidad con los sistemas EAM y DCS de la fábrica para cerrar el ciclo desde la «detección de anomalías en la inspección» hasta la «generación automática de órdenes de trabajo».
Consideraciones clave para el despliegue
Carga y autonomía: la autonomía de un robot cuadrúpedo suele ser de 2 a 4 horas, por lo que es necesario planificar la ubicación de estaciones de carga automática en la zona de inspección y permitir que el robot regrese de forma autónoma a cargarse cuando la batería esté baja. Cobertura de comunicaciones: debe evaluarse la calidad de la red Wi-Fi o 5G en la zona de la fábrica; para zonas sin cobertura se puede optar por almacenamiento en el borde y envío posterior, o por desplegar nodos repetidores de comunicación. Colaboración persona-robot: no debe interpretarse como una «sustitución total del personal»; en la fase inicial se recomienda mantener un mecanismo de revisión humana periódica, tanto como garantía redundante de la fiabilidad del sistema como para ofrecer al personal de mantenimiento un periodo de transición psicológica hacia la nueva herramienta. La experiencia de la planta de Lishui muestra que, cuando los operarios veteranos ven que el robot cuadrúpedo completa automáticamente una ronda de inspección y genera un informe claro, su aceptación de la tecnología aumenta de forma notable.
Adecuación organizativa y normativa
El despliegue técnico requiere ajustar en paralelo los procesos de mantenimiento. Debe definirse el papel de la inspección con robots cuadrúpedos dentro del sistema de gestión de equipos de la fábrica y establecerse la validez de los datos de inspección y los plazos de respuesta ante anomalías. El rol del personal de mantenimiento pasará de «ejecutar la inspección» a «gestionar la inspección», y su foco se desplazará al análisis de anomalías, la resolución de fallos complejos y la optimización del sistema. Se recomienda crear un puesto de «operador de mantenimiento de robots» o designar a una persona responsable de la gestión diaria, la programación de tareas y la revisión de datos del sistema de robots cuadrúpedos.


Información más reciente
No hay datos