


Mit der fortschreitenden Durchdringung von Industrie 4.0 und intelligenter Fertigung ist die intelligente Transformation der Anlageninspektion in Fabriken zu einem dringenden Bedarf geworden, um die Effizienz des Betriebs und der Instandhaltung zu steigern und Sicherheitsrisiken zu senken. Vierbeinige Roboter gehen aufgrund ihrer Anpassungsfähigkeit an komplexes Gelände und ihrer Stärke bei der multisensorischen Fusion von der Technologiedemonstration in die skalierte industrielle Anwendung über. Dieses Lösungskonzept beschreibt systematisch die Gesamtarchitektur, technische Ausstattung, Geschäftsfunktionen und den Implementierungspfad der intelligenten Inspektion mit Roboterhunden im Fabrikumfeld. Ziel ist der Aufbau eines vollständig unbemannten Inspektionssystems über den gesamten Prozess „autonome Inspektion – Datenerfassung – intelligente Bewertung – geschlossene Bearbeitung“, um produzierenden Unternehmen eine umsetzbare und reproduzierbare Lösung für intelligente Betriebsführung und Instandhaltung bereitzustellen.

Intelligente Inspektionslösung für Fabriken mit Roboterhunden
Mit vierbeinigen Robotern als Kern, kombiniert mit multimodaler Wahrnehmung und Edge-Intelligenz, werden autonome Inspektionen in Hochrisikobereichen von Fabriken, intelligente Diagnosen des Anlagenzustands und ein geschlossenes Datenmanagement ermöglicht. Die Lösung ersetzt manuelle Aufgaben wie Infrarot-Temperaturmessung, Zählerstandserkennung und Erkennung anormaler Geräusche und unterstützt Fabriken beim Übergang zu unbemannter, digitaler und vorausschauender Instandhaltung.
I. Überblick
II. Projekthintergrund und Bedarfsanalyse
Schwachstellen der traditionellen Fabrikinspektion
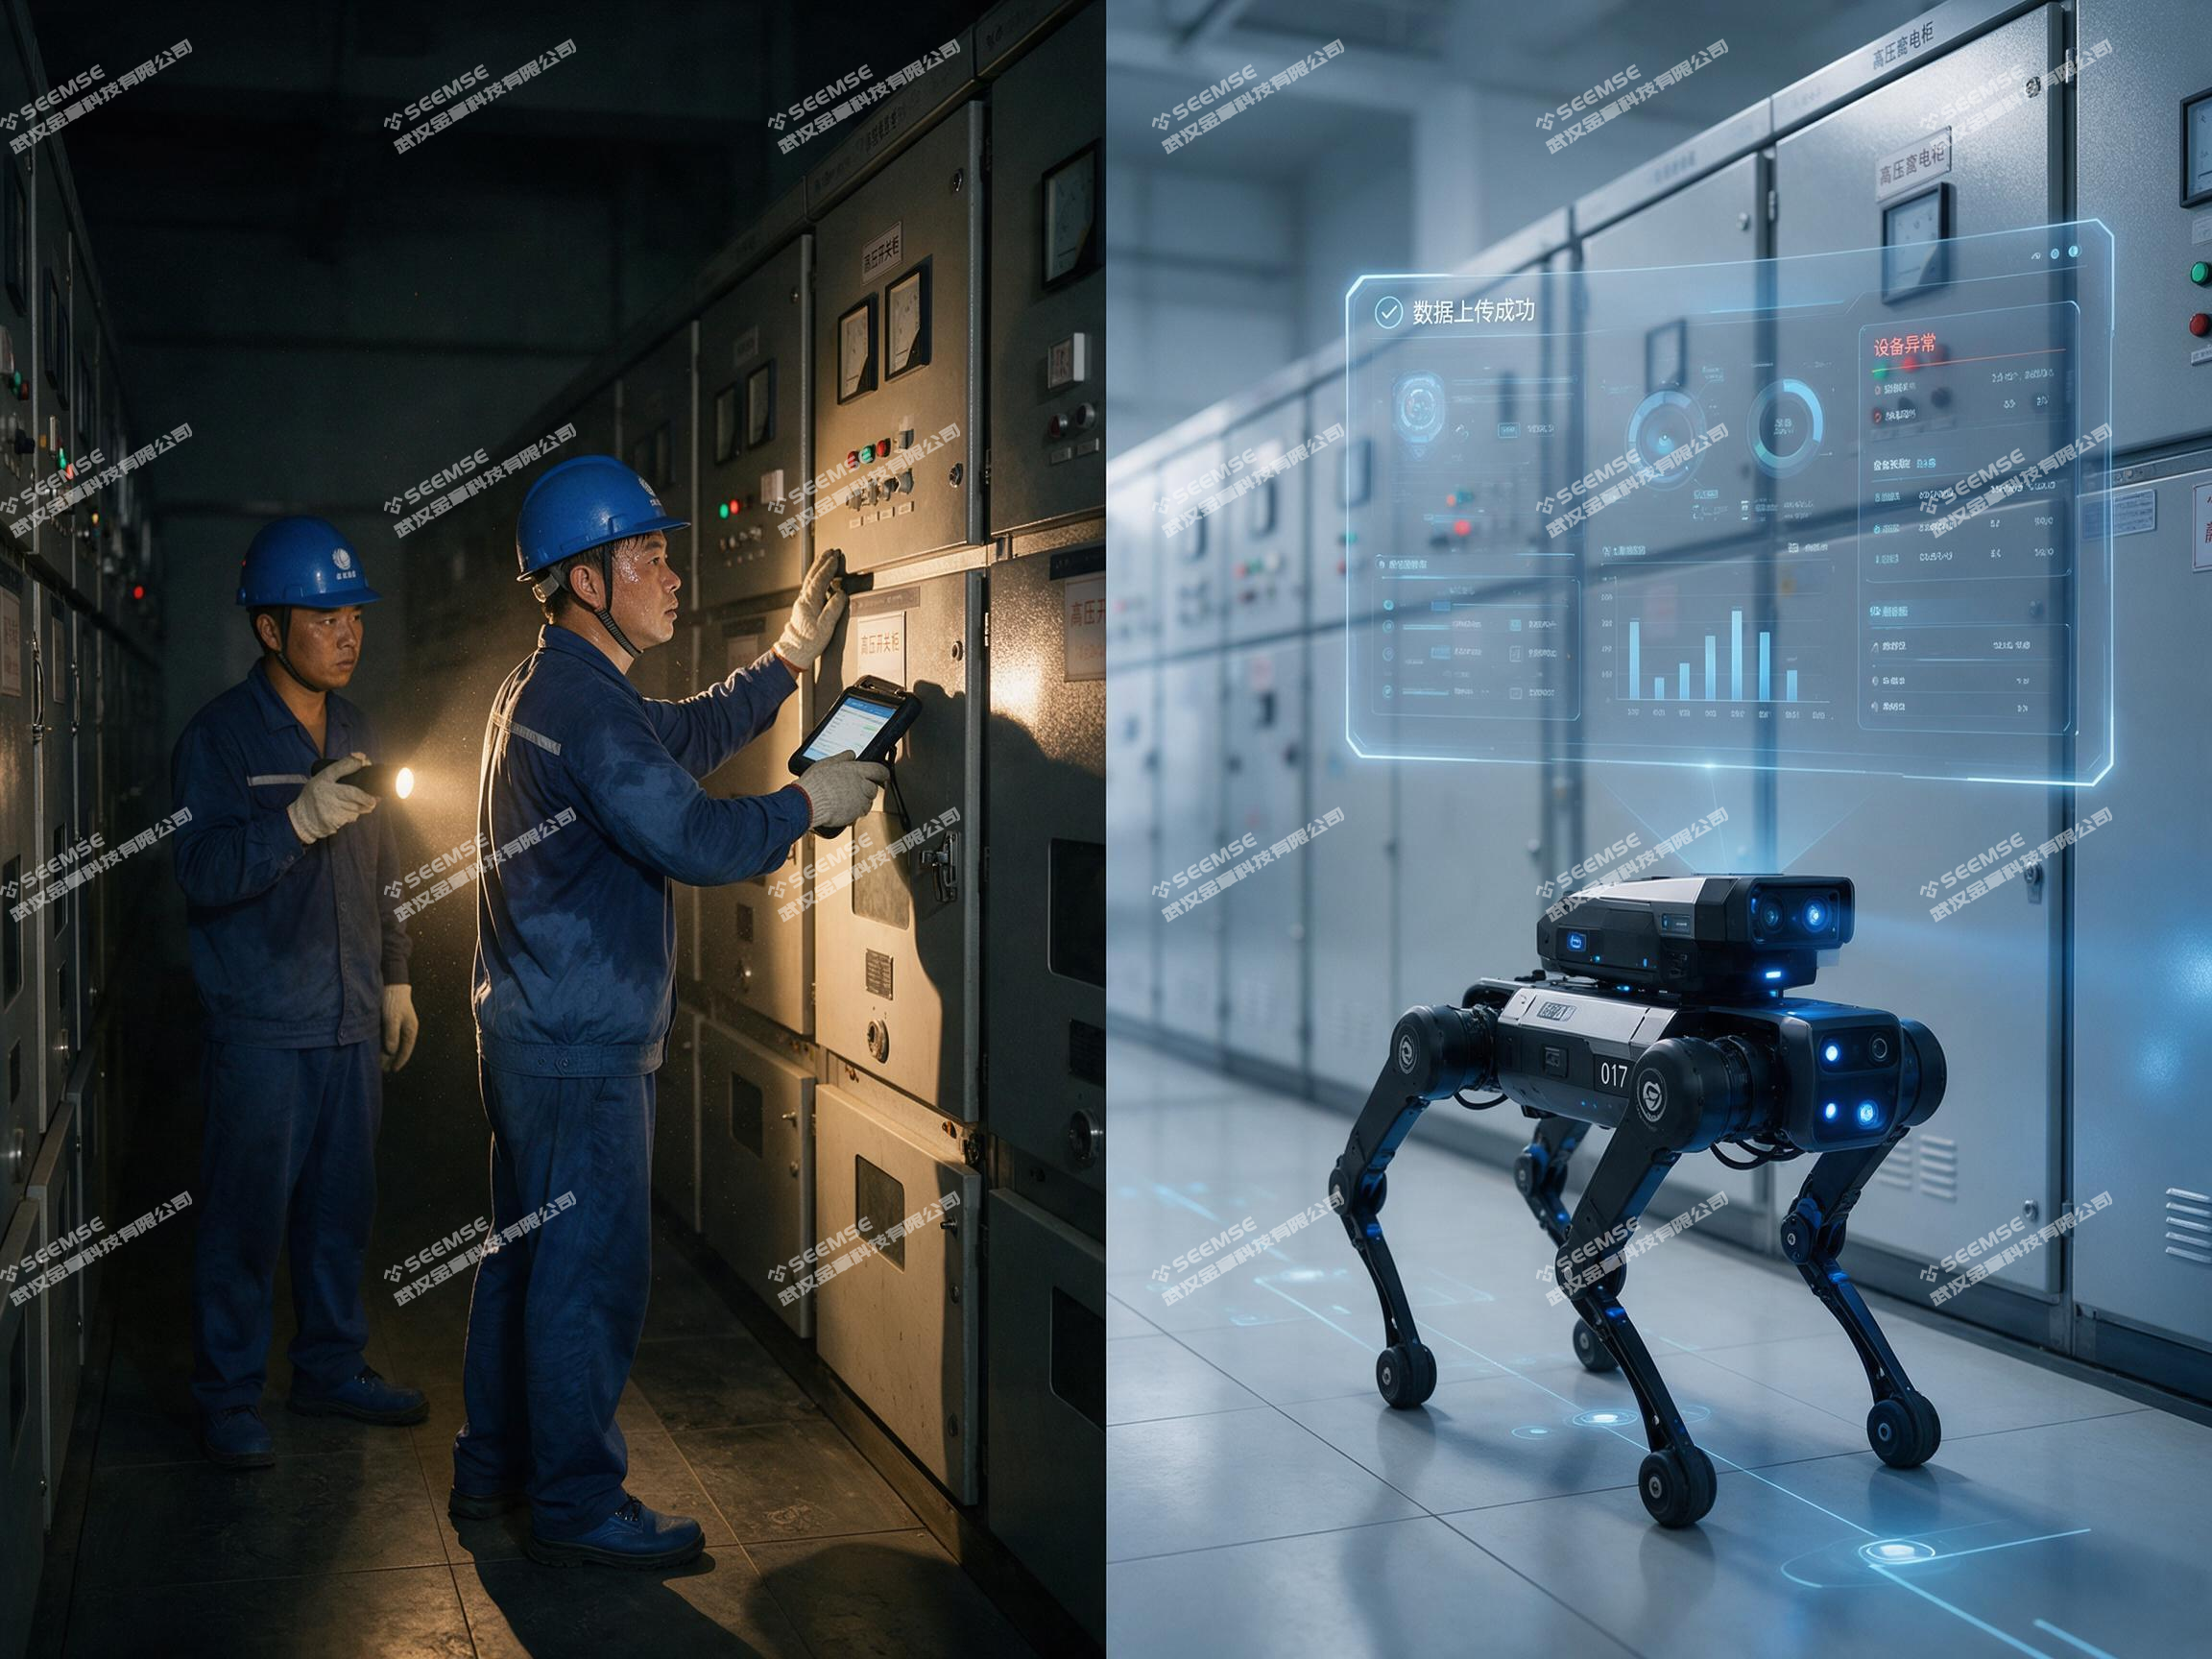
Die Inspektion von Fabrikanlagen war lange von manueller Ausführung abhängig und steht vor vielfältigen strukturellen Problemen. In Hochrisikobereichen wie Hochspannungsverteilerräumen, unterirdischen Versorgungskanälen und Chemieproduktionsbereichen müssen Inspektionskräfte unter hohen Temperaturen, Lärm sowie giftigen und schädlichen Umgebungsbedingungen kontinuierlich arbeiten, wodurch die Gefährdung durch Sicherheitsrisiken hoch bleibt. Am Beispiel der Inspektion von Autobahn-Verteilerstationen zeigt sich: Im traditionellen Modell benötigen zwei Arbeiter drei bis vier Stunden für eine Inspektionsrunde, wobei ein großer Teil der Zeit für An- und Rückwege sowie repetitive Zählerablesungen aufgewendet wird. Entscheidender ist, dass die Häufigkeit manueller Inspektionen durch die Schichtplanung begrenzt ist und eine Rund-um-die-Uhr-Abdeckung kaum erreicht werden kann; Nachtstunden und Feiertage werden häufig zu Überwachungslücken. Auf Datenebene führen Papieraufzeichnungen oder manuelle Eingaben dazu, dass Inspektionsdaten verstreut und nicht nachvollziehbar sind; Verschlechterungstrends von Anlagen lassen sich durch systematische Analysen nur schwer im Voraus erkennen.
Transformationsfenster für intelligente Inspektion
Branchendaten belegen die Dringlichkeit und Machbarkeit dieser Transformation. Laut Counterpoint Research lag der weltweite Absatz vierbeiniger Roboter im ersten Halbjahr 2026 bei fast 35.000 Einheiten, wobei etwa 40 % in industrielle Anwendungsszenarien flossen; industrielle Inspektion und Sicherheitspatrouillen machen zusammen etwa 60 % des Marktanteils aus. Ein IDC-Bericht zeigt zudem, dass der Markt für branchenspezifische Anwendungen vierbeiniger Roboter im ersten Halbjahr 2026 im Jahresvergleich um 125,1 % gewachsen ist und die Auslieferungsmenge um 260,5 % zunahm; Regierungen und die industrielle Fertigung sind bereits zwei der wichtigsten Hauptsegmente. Das bedeutet, dass vierbeinige Roboter die Phase der Konzeptvalidierung überschritten haben und in eine Phase der skalierbaren Umsetzung eingetreten sind, die auf geschäftlichen Nutzen ausgerichtet ist.
Kernanforderungen im Fabrikumfeld
Das Fabrikumfeld stellt an Inspektionsroboter spezifische Anforderungen, die sich von denen für Umspannwerke oder Parkpatrouillen unterscheiden: Erstens müssen sie sich an komplexe Bodenbedingungen in Produktionsbereichen anpassen, darunter Abdeckungen von Kabelkanälen, Stufen an Anlagensockeln und schmale, lange Durchgänge als unstrukturierte Geländeformen; zweitens müssen sie in industriellen Umgebungen mit elektromagnetischen Störungen, Staub sowie schwankender Temperatur und Luftfeuchtigkeit die Zuverlässigkeit der Sensordaten gewährleisten; drittens müssen sie eine Datenanbindung an bestehende DCS-, MES- oder EAM-Systeme der Fabrik ermöglichen, statt neue Informationsinseln zu schaffen; viertens sollten sie über modulare Nutzlastfähigkeiten verfügen, um unterschiedliche Prüfanforderungen verschiedener Werksbereiche und Prozessstufen abzudecken.
III. Gesamtdesign der Lösung
Designprinzipien
Dieses Lösungskonzept folgt der technischen Linie „autonome mobile Plattform + multimodale Wahrnehmung + Edge-Intelligenz + plattformbasierte Steuerung“ und positioniert den Roboterhund als mobiles Datenerfassungsterminal und Ausführungsknoten im intelligenten Betriebs- und Instandhaltungssystem der Fabrik. Die zentralen Designprinzipien umfassen:
Szenarieneignung hat Priorität: Es wird nicht die maximale Bewegungsleistung angestrebt; vielmehr dienen die tatsächliche Geländegängigkeit in der Fabrik, die Reichweitenabdeckung und die Schutzart als Auswahlkriterien. Datengetriebener geschlossener Kreislauf: Der Wert der Inspektion liegt nicht darin, „eine Runde abgeschlossen zu haben“, sondern in der strukturierten Verarbeitung der erfassten Daten und der geschlossenen Bearbeitung von Anomaliesignalen. Schrittweise Bereitstellung: Zunächst wird ein einzelnes Szenario erfolgreich umgesetzt, bevor die Erweiterung auf das gesamte Werksgelände erfolgt, um Integrationsrisiken durch eine einmalige großflächige Investition zu vermeiden.
Systemarchitektur
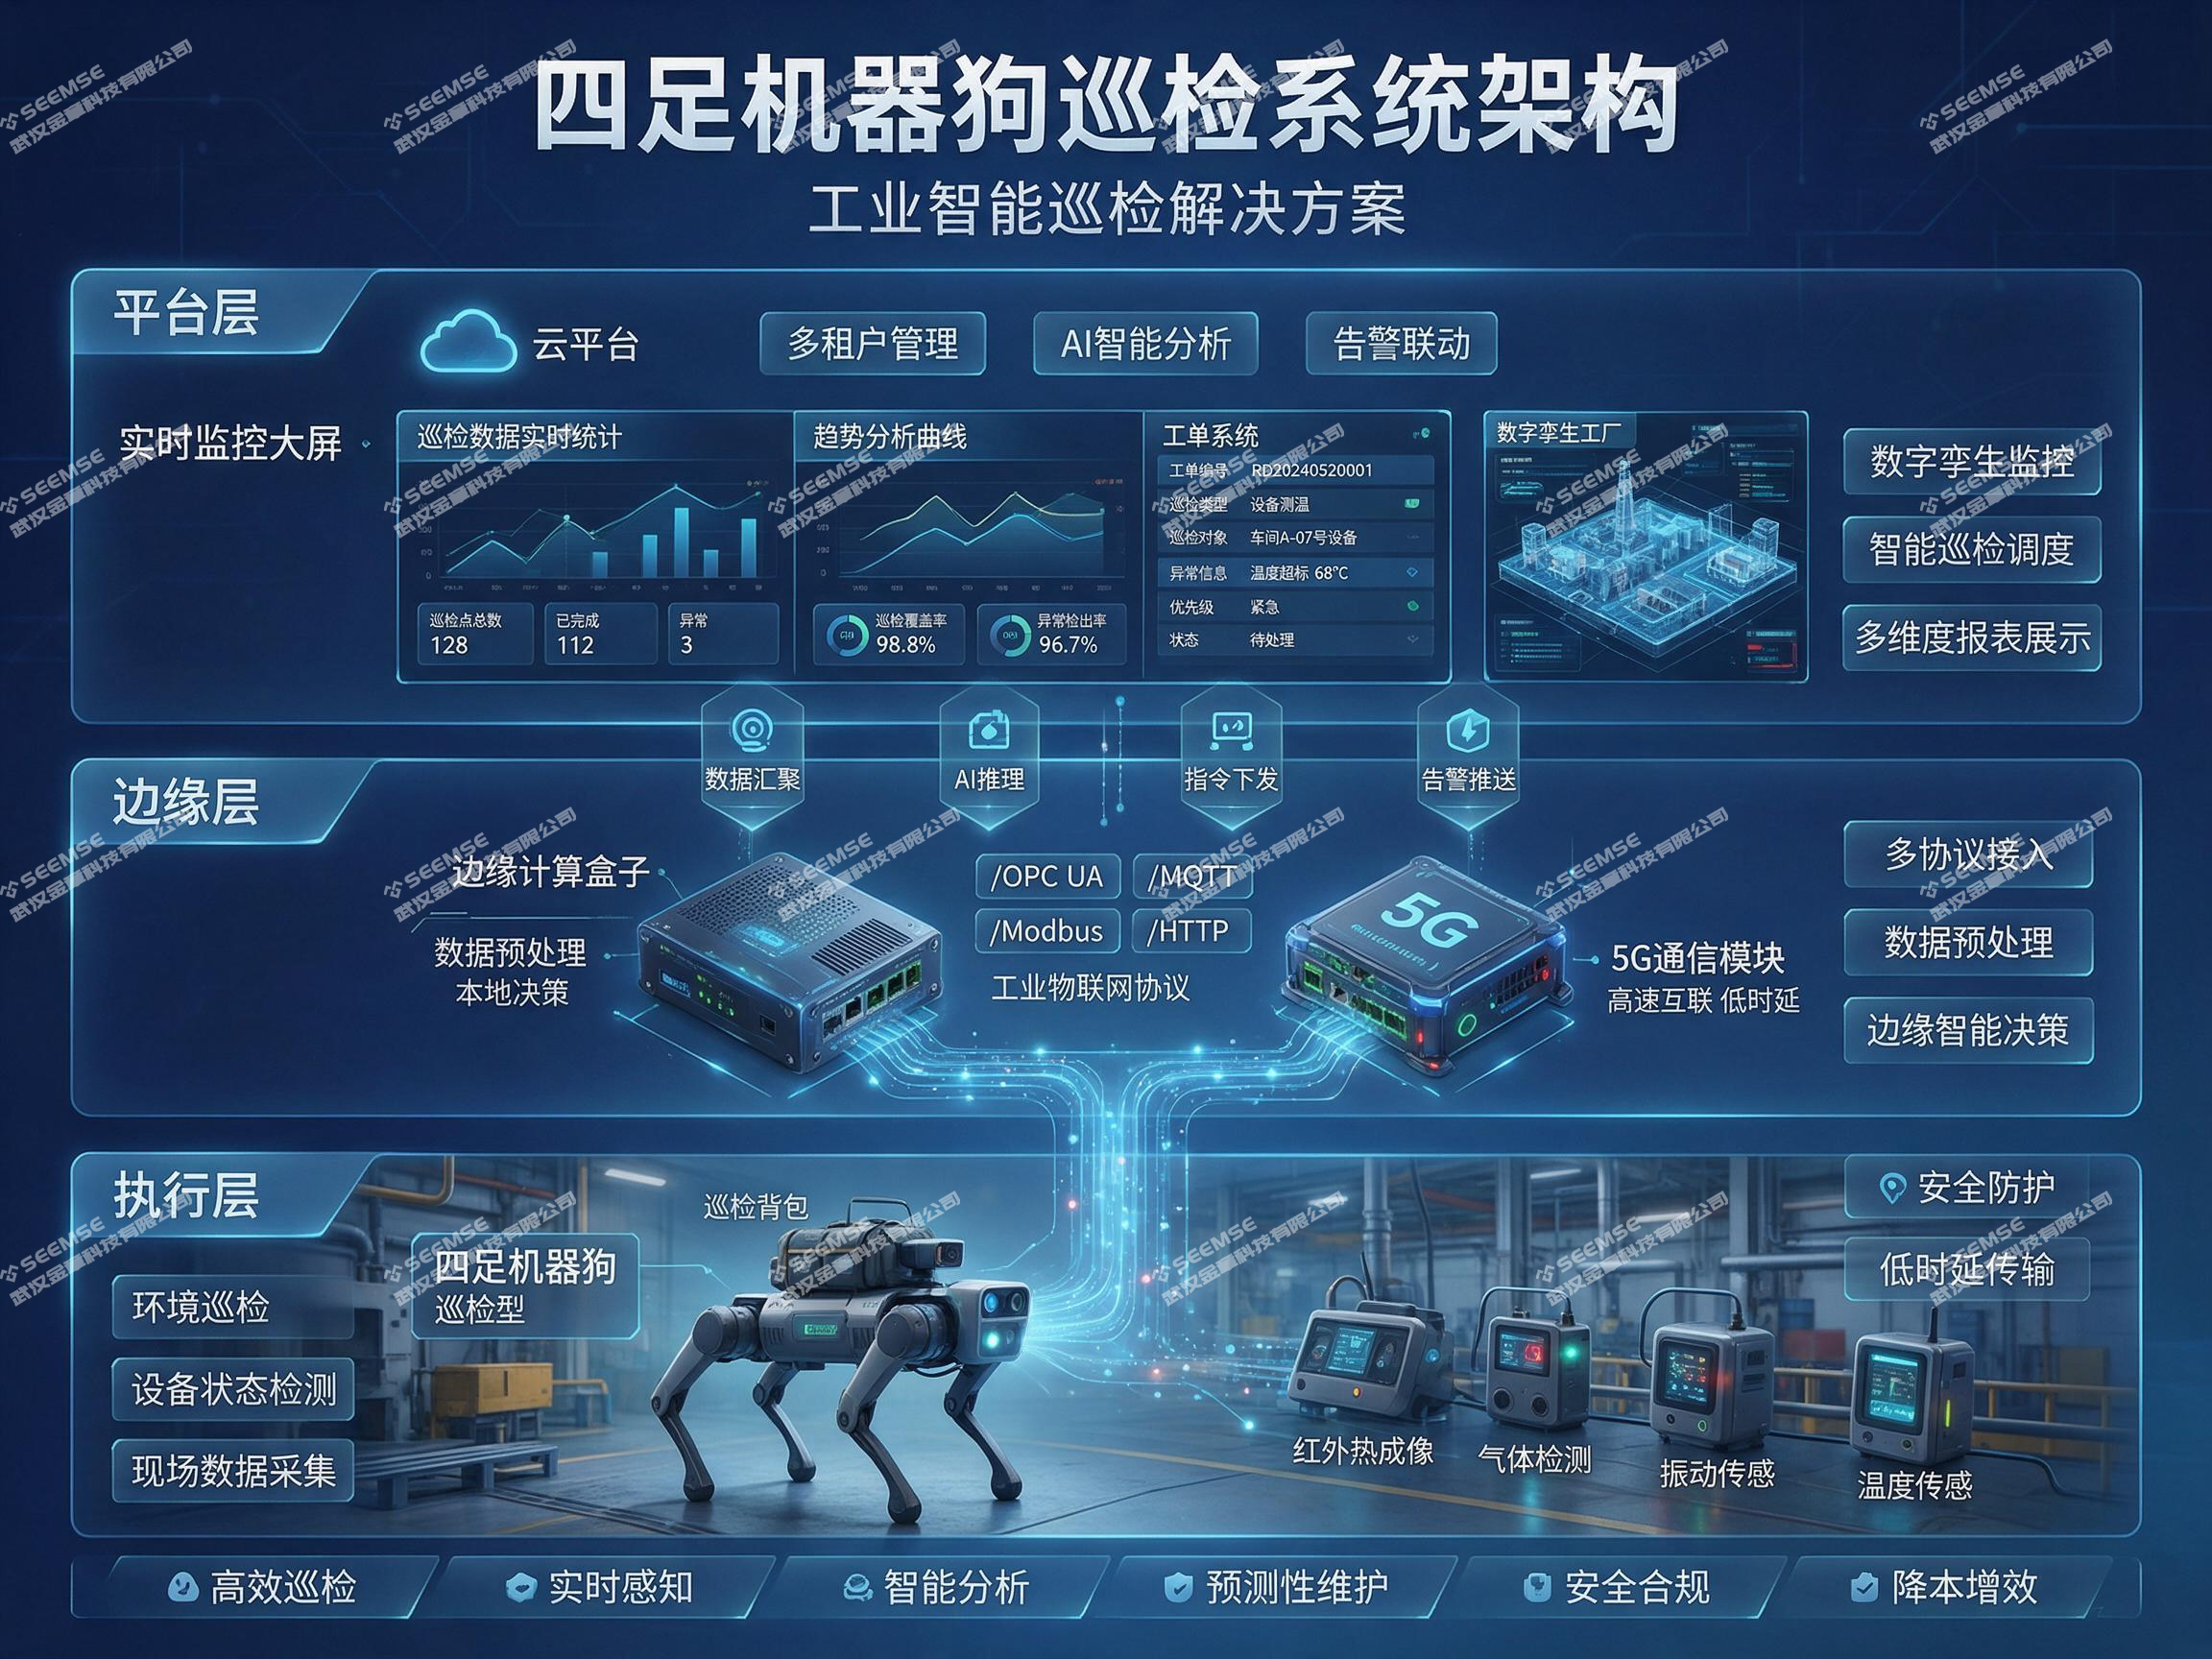
Die Gesamtarchitektur gliedert sich in drei Ebenen:
Ausführungsebene: Der vierbeinige Roboter selbst, ausgestattet mit Bewegungssteuerungssystem und grundlegendem Sensorbausatz, ist für autonome Navigation, Hindernisvermeidung und Datenerfassung im Fabrikumfeld verantwortlich. Mit Bezug auf die Bereitstellungspraxis von LS ELECTRIC im Werk Busan muss der Roboter selbst die Schutzart IP54 oder höher aufweisen und sich an Ölnebel, Staub sowie Temperatur- und Feuchtigkeitsschwankungen anpassen. Edge-Ebene: Die bordeigene Recheneinheit und Kommunikationsmodule übernehmen die Echtzeit-Datenverarbeitung sowie die komprimierte Rückübertragung. Für Szenarien, in denen die Anomalieerkennung lokal erfolgen muss, werden auf der Edge-Ebene leichtgewichtige KI-Inferenzmodelle eingesetzt; nur bestätigte Anomalie-Ereignisabschnitte werden in die Cloud hochgeladen, um die Abhängigkeit von Bandbreite zu verringern. Plattformebene: Das Inspektionsmanagementsystem bietet Funktionen wie Aufgabensteuerung, Datenspeicherung, Trendanalyse und Arbeitsauftrags-Verknüpfung und wird an die bestehenden Informationssysteme der Fabrik angebunden.
Zentrale technische Konfiguration
Navigation und Lokalisierung: Es wird ein Fusionskonzept aus 3D-LiDAR und IMU-Inertialmesseinheit eingesetzt; die Kartierungsgenauigkeit liegt im Zentimeterbereich, die Wiederholungsgenauigkeit bei der Positionierung ist besser als 10 Zentimeter. Für Bereiche ohne GPS-Signal wie unterirdische Versorgungskanäle und Tunnel wird eine kombinierte Navigationsstrategie aus Laser-SLAM und Radodometrie verwendet. Wahrnehmungsnutzlast: Kern ist ein Dual-Spektral-PTZ; der sichtbare Lichtkanal dient der Erkennung von Zählerständen und der Sichtprüfung des Anlagenäußeren, der Infrarot-Wärmebildkanal ermöglicht berührungslose Temperaturmessung und kann anormale Erwärmung von Motoren, Pumpenkörpern und Schaltschränken präzise erfassen. Schallmustererkennung: Über Mikrofonarrays werden Betriebsgeräusche der Anlagen erfasst; mithilfe akustischer Merkmalsanalysen werden Vorzeichen mechanischer Fehler wie Lagerschäden und pneumatische Leckagen erkannt. Gassensorik: Für spezifische Bereiche wie Chemie und Lackierung werden optional Detektionseinheiten für brennbare Gase, VOCs oder bestimmte giftige Gase eingesetzt. Modulares Design ermöglicht es, bei derselben Roboterplattform je nach Inspektionsbereich schnell Sensorkombinationen zu wechseln oder einen Roboterarm für einfache Operationen zu ergänzen.
IV. Zentrale Geschäftsfunktionen
Intelligente Diagnose des Anlagenzustands
Der Kernwert der Inspektion mit Roboterhunden liegt darin, die Wahrnehmungsfähigkeiten „Sehen, Hören, Riechen und Messen“ zu systematisieren und zu standardisieren. Bei der Diagnose des Anlagenzustands kann die Infrarot-Temperaturmessung Vakuumpumpen, Motoren, Schaltschränke, Transformatoren und weitere Schlüsselanlagen abdecken; durch Temperaturdifferenzanalyse und Vergleich mit historischen Basislinien werden versteckte Gefahren wie Dichtungsversagen, schlechte Kontaktierung und anormale Wärmeabfuhr erkannt. Bei der Zählerstandserfassung unterstützen auf Deep Learning basierende visuelle Modelle die automatische Erkennung von Zeigermessgeräten, digitalen Anzeigen und Füllstandsanzeigern und beseitigen Fehler und Verzögerungen manueller Ablesungen. Die Schallmusteranalyse erstellt für rotierende Maschinen einen akustischen Fingerabdruck des Normalbetriebs; weicht das Frequenzspektrum von der Basislinie ab, wird automatisch eine Warnung ausgelöst.
Umwelt- und Sicherheitsüberwachung
Verdeckte Risiken im Fabrikumfeld sind oft tödlicher als Anlagenstörungen. Der Roboterhund kann entlang vorgegebener Pfade Temperatur und Luftfeuchtigkeit, Rauch sowie Konzentrationen brennbarer Gase periodisch erfassen und vor dem Betreten durch Personen eine vorausschauende Bewertung der Umgebungssicherheit vornehmen. Für Hochrisikopunkte wie Chemikalienlagerbereiche und Zugänge zu Arbeiten in engen Räumen können ortsfeste Prüfaufgaben eingerichtet werden; bei anormalen Daten wird sofort alarmiert. Darüber hinaus kann das visuelle System unsichere Verhaltensweisen und Zustände erkennen, etwa Personen ohne PSA, unbefugtes Betreten von Gefahrenbereichen oder blockierte Flucht- und Rettungswege, wodurch Sicherheitsüberwachung und Inspektion miteinander verzahnt werden.
Autonome Inspektion und Ferneingriff
Der Roboter führt Inspektionen anhand vorgegebener Aufgabenvorlagen aus und unterstützt drei Modi: zeitgesteuerte Aufgaben, periodische Aufgaben und temporär ausgelöste Aufgaben. Im Alltagsmodus durchläuft der Roboterhund auf dem optimalen Pfad das gesamte Gebiet oder einen festgelegten Teilbereich; der Inspektionsbericht wird automatisch erstellt und an das Betriebs- und Instandhaltungspersonal gesendet. Bei erkannten Anomalien schneidet die Plattform automatisch Datenabschnitte von jeweils 30 Sekunden vor und nach dem Ereignis heraus, kennzeichnet Anomalietyp und -position und benachrichtigt je nach Eskalationsstufe die zuständigen Personen. Für Szenarien, die eine weitere Bestätigung erfordern, können Betriebs- und Instandhaltungskräfte den Roboter per Fernzugriff übernehmen und ihn zur eingehenden Prüfung an den anomalen Punkt heranführen, um höher aufgelöste Bilder oder längere Tonaufnahmen zu erhalten.
Datenbestand und Trendanalyse
Der Wert der Inspektionsdaten liegt nicht nur in der „aktuellen Anomalieerkennung“, sondern auch in der langfristig aufgebauten Gesundheitsakte der Anlagen. Temperatur-, Vibrations-, Schall- und Bilddaten jeder Inspektion werden nach Anlagennummer und Zeitstempel archiviert und bilden einen nachvollziehbaren, analysierbaren strukturierten Datensatz. Auf dieser Grundlage kann das System Verschlechterungstrendmodelle für Schlüsselanlagen erstellen und vor dem Auftreten einer Störung Empfehlungen zur vorausschauenden Wartung geben. Die Praxis von LS ELECTRIC zeigt, dass Fabriken mit den von Roboterhunden erfassten Daten KI-Analysemodelle aufbauen, um den Übergang von der vorbeugenden zur vorausschauenden Wartung zu unterstützen.
V. Implementierungsweg und Empfehlungen zur Bereitstellung
Strategie zur schrittweisen Umsetzung
Es wird ein dreistufiger Bereitstellungspfad empfohlen. Phase eins ist die Pilotvalidierung: Ausgewählt werden 1 bis 2 typische Szenarien (z. B. ein Hochspannungsverteilerräum oder ein zentrales Pumpenhaus); ein Roboterhund wird bereitgestellt, um die technische Validierung und die Abstimmung der Prozesse abzuschließen, wobei der Schwerpunkt auf Navigationszuverlässigkeit, Sensorgenauigkeit und Benutzerfreundlichkeit der Plattform liegt. Phase zwei ist die Szenarienerweiterung: Aufbauend auf dem Pilotprojekt werden ähnliche Szenarien repliziert und auf unterschiedliche Umgebungen wie Chemieproduktionsbereiche und Lager- und Logistikbereiche ausgeweitet, um Mehrroboter-Koordination zu ermöglichen. Phase drei ist die werksweite Integration: Das Inspektionssystem mit Roboterhunden wird tiefgehend an die EAM- und DCS-Systeme der Fabrik angebunden, um den Prozesskreislauf von „Inspektion erkennt Anomalie“ bis „automatische Erstellung eines Arbeitsauftrags“ zu schließen.
Zentrale Überlegungen zur Bereitstellung
Laden und Reichweite: Die Laufzeit von Roboterhunden liegt üblicherweise bei 2 bis 4 Stunden; daher müssen Standorte für automatische Ladestationen im Inspektionsbereich geplant werden, die bei niedrigem Batteriestand eine selbstständige Rückkehr zum Laden ermöglichen. Kommunikationsabdeckung: Die Qualität des Wi-Fi- oder 5G-Netzes im Fabrikbereich muss bewertet werden; für Signallücken können Edge-Speicherung mit späterer Rückübertragung oder zusätzliche Kommunikationsrelaisknoten eingesetzt werden. Mensch-Maschine-Zusammenarbeit sollte nicht als „vollständiger Ersatz von Arbeitskräften“ verstanden werden; in der Anfangsphase wird empfohlen, regelmäßige manuelle Gegenprüfungen beizubehalten, die sowohl als redundante Absicherung der Systemzuverlässigkeit dienen als auch dem Betriebs- und Instandhaltungspersonal eine psychologische Übergangsphase zur Eingewöhnung an das neue Werkzeug bieten. Die Praxis im Werk Yeosu zeigt, dass die Akzeptanz der Technologie deutlich steigt, wenn erfahrene Fachkräfte sehen, dass der Roboterhund eine Inspektionsrunde automatisch abschließt und einen klaren Bericht erzeugt.
Organisatorische und institutionelle Begleitung
Die technische Bereitstellung erfordert eine synchrone Anpassung der Betriebs- und Instandhaltungsprozesse. Die Position der Roboterhund-Inspektion im Anlagenmanagementsystem der Fabrik sollte eindeutig festgelegt werden; zudem sind Anforderungen an die Gültigkeit der Inspektionsdaten und an die Reaktionsfristen bei Anomalien zu definieren. Die Rolle des Betriebs- und Instandhaltungspersonals wandelt sich von „Inspektion ausführen“ zu „Inspektion steuern“; der Schwerpunkt der Arbeit verlagert sich auf Anomaliebewertung, Bearbeitung komplexer Störungen und Systemoptimierung. Es wird empfohlen, die Stelle eines „Roboter-Betriebstechnikers“ einzurichten oder eine beauftragte Person für das Tagesgeschäft, die Aufgabenplanung und die Datenprüfung des Roboterhund-Systems zu benennen.


Neueste Informationen
Keine Daten