


مع التعمق في الثورة الصناعية الرابعة والتصنيع الذكي، أصبح التحول الذكي لفحص معدات المصانع حاجة ملحة لتحسين كفاءة التشغيل والصيانة وخفض المخاطر الأمنية. وبفضل قدرة الروبوتات رباعية الأرجل على التكيف مع التضاريس المعقدة ومزايا الإدراك المدمج من مستشعرات متعددة، فإنها تنتقل من العرض التقني إلى التطبيق الصناعي الواسع النطاق. يوضح هذا الحل بشكل منهجي البنية العامة والتكوين التقني والوظائف التشغيلية ومسار التنفيذ للفحص الذكي باستخدام الكلب الآلي في سيناريوهات المصانع، بهدف بناء نظام فحص غير مأهول متكامل بمسار «فحص ذاتي — جمع بيانات — تحليل ذكي — معالجة مغلقة»، وتقديم حل صيانة وتشغيل ذكي قابل للتطبيق وقابل للتكرار لشركات التصنيع.

حل الفحص الذكي للمصانع باستخدام الروبوت الرباعي الأرجل
نبذة
باستخدام الروبوت الرباعي الأرجل كعنصر أساسي، ودمج الإدراك متعدد الوسائط والذكاء الطرفي، يحقق البرنامج فحصاً ذاتياً في المناطق عالية الخطورة بالمصنع، وتشخيصاً ذكياً لحالة المعدات، وإدارة مغلقة للبيانات، ليحل محل العنصر البشري في مهام مثل القياس الحراري بالأشعة تحت الحمراء والتعرف على العدادات وكشف الأصوات غير الطبيعية، ويدعم ترقية فحص المصانع نحو التشغيل غير المأهول والرقمنة والصيانة التنبؤية.
أولاً نظرة عامة
ثانياً خلفية المشروع وتحليل الاحتياجات
نقاط الألم في فحص المصانع التقليدي
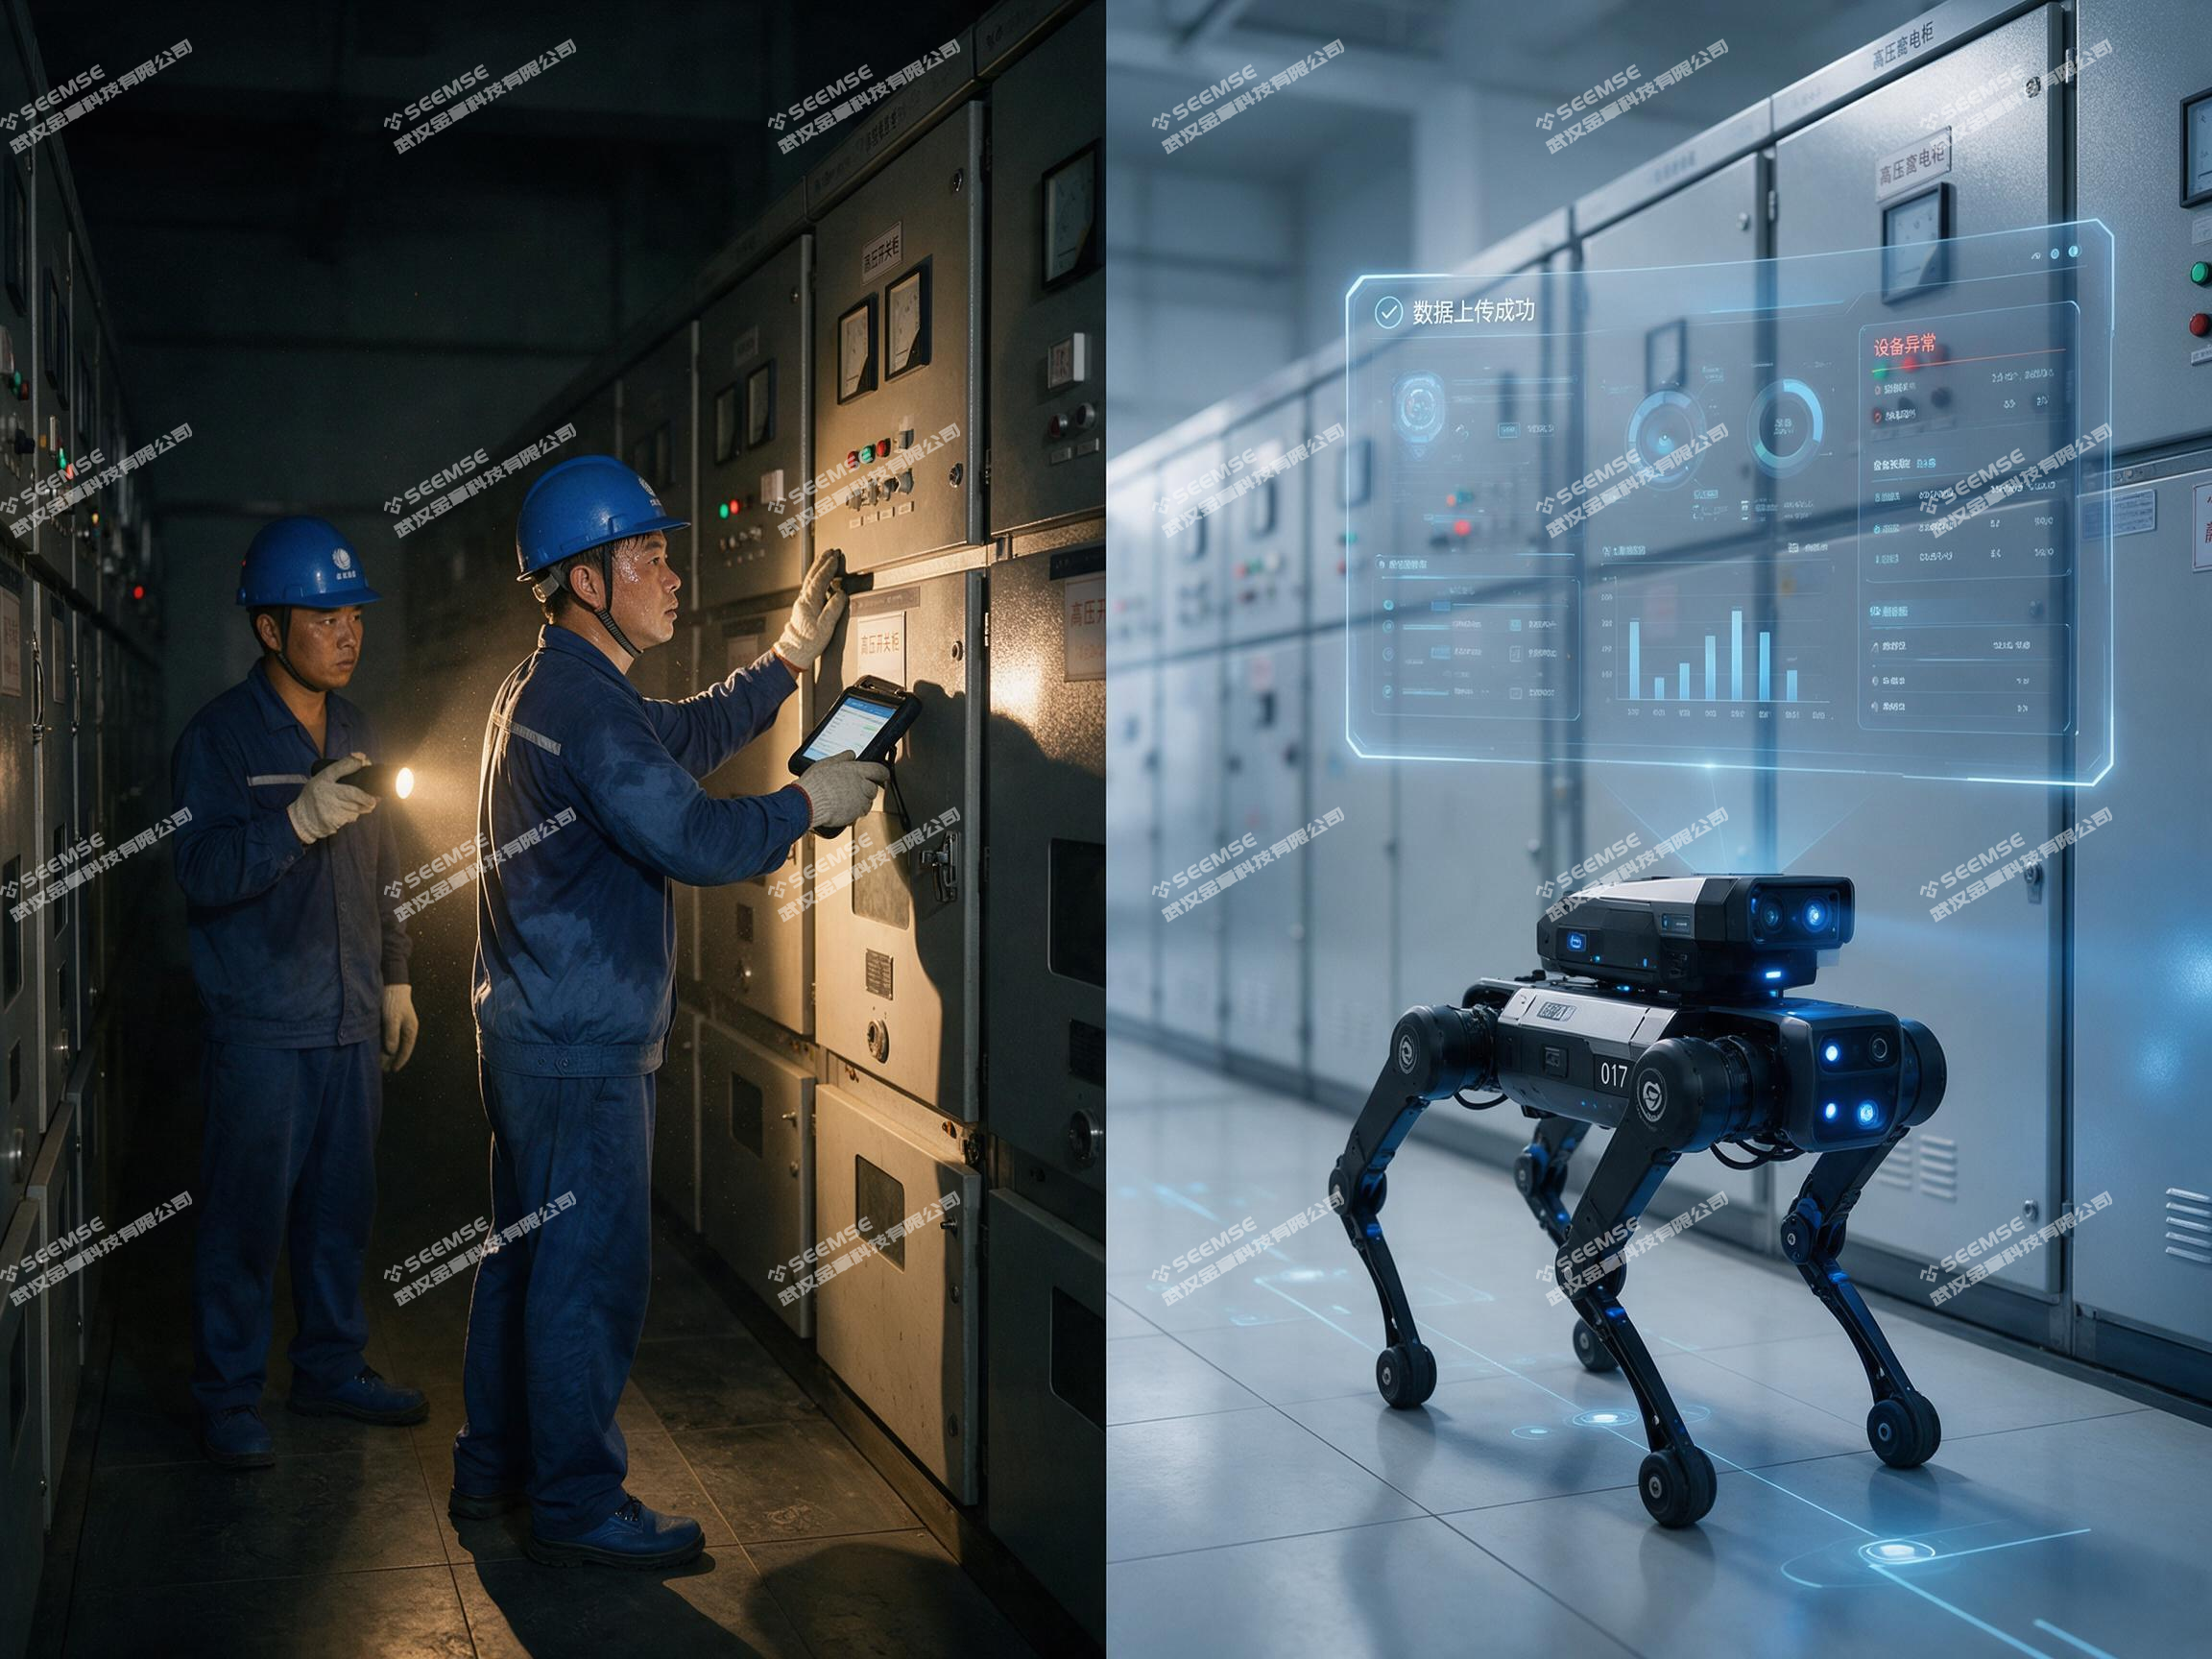
اعتمد فحص معدات المصانع لفترة طويلة على التنفيذ البشري، ويعاني من إشكالات هيكلية متعددة. في المناطق عالية الخطورة مثل غرف التوزيع عالية الجهد وأنفاق الخدمات الأرضية ومناطق الإنتاج الكيميائي، يضطر موظفو الفحص إلى العمل باستمرار في بيئات ذات حرارة عالية وضوضاء ومواد سامة وضارة، ما يبقي مخاطر التعرض للسلامة مرتفعة. وباتخاذ فحص غرف التوزيع الكهربائي على الطرق السريعة مثالاً، يتطلب النمط التقليدي عاملين وثلاث إلى أربع ساعات لإنجاز جولة فحص واحدة، مع استهلاك جزء كبير من الوقت في التنقل الطويل والنسخ المتكرر لقراءات العدادات. والأهم من ذلك أن وتيرة الفحص اليدوي محدودة بجدول الورديات، ويصعب تحقيق تغطية على مدار الساعة، وغالباً ما تصبح الفترات الليلية والعطلات مناطق عمياء للمراقبة. وعلى مستوى البيانات، تؤدي السجلات الورقية أو الإدخال اليدوي إلى تشتت بيانات الفحص وعدم قابليتها للتتبع، ويصعب اكتشاف اتجاه تدهور المعدات مسبقاً عبر تحليل منهجي.
نافذة التحول إلى الفحص الذكي
تؤكد بيانات القطاع حتمية هذا التحول وجدواه. وفقاً لإحصاءات Counterpoint Research، اقترب حجم شحنات الروبوتات رباعية الأرجل عالمياً في النصف الأول من عام 2026 من 35 ألف وحدة، منها نحو أربعة أعشار توجه إلى سيناريوهات التطبيقات الصناعية، ويستحوذ الفحص الصناعي والدوريات الأمنية معاً على نحو ستة أعشار حصة السوق. ويُظهر تقرير IDC كذلك أن حجم سوق تطبيقات الروبوتات رباعية الأرجل على مستوى القطاع نما بنسبة 125.1% على أساس سنوي في النصف الأول من عام 2026، وبلغ معدل نمو حجم النشر 260.5%، وأصبح القطاع الحكومي والتصنيع الصناعي المسارين الرئيسيين. وهذا يعني أن الروبوتات رباعية الأرجل تجاوزت مرحلة إثبات المفهوم ودخلت مرحلة التطبيق الواسع الموجه بالقيمة التجارية.
الاحتياجات الأساسية في سيناريوهات المصانع
تفرض بيئة المصنع على روبوت الفحص متطلبات خاصة تختلف عن محطات التحويل ودوريات المجمعات: أولاً، يجب أن تتكيف مع ظروف الأرض المعقدة داخل مناطق الإنتاج، بما في ذلك أغطية قنوات الكابلات ودرجات قواعد المعدات والممرات الضيقة والطويلة وغيرها من التضاريس غير المهيكلة؛ ثانياً، يجب أن تحافظ على موثوقية بيانات المستشعرات في بيئة صناعية ذات تداخل كهرومغناطيسي وغبار وتقلبات في الحرارة والرطوبة؛ ثالثاً، يجب أن تحقق ربط البيانات مع أنظمة DCS أو MES أو EAM الحالية في المصنع بدلاً من إنشاء جزر معلومات جديدة؛ رابعاً، ينبغي أن تتمتع بقدرة حمولة معيارية لتلائم احتياجات الكشف المتباينة بين المناطق المختلفة ومراحل العمليات المختلفة.
ثالثاً تصميم الحل العام
فلسفة التصميم
يعتمد هذا الحل على المحور التقني «منصة متنقلة ذاتية + إدراك متعدد الوسائط + ذكاء طرفي + إدارة منصية»، ويضع الكلب الآلي في موقع طرف جمع البيانات المتنقل وعقدة التنفيذ ضمن منظومة التشغيل والصيانة الذكية للمصنع. وتشمل مبادئ التصميم الأساسية:
أولوية ملاءمة السيناريو : عدم السعي إلى الأداء الحركي الأقصى، بل اتخاذ قابلية المرور على التضاريس الفعلية للمصنع وقدرة تغطية عمر البطارية ودرجة الحماية كأساس للاختيار. الدفع بحلقة البيانات المغلقة : لا تكمن قيمة الفحص في «إكمال دورة واحدة»، بل في المعالجة المهيكلة للبيانات المجمعة والمعالجة المغلقة لإشارات الشذوذ. النشر التدريجي : إطلاق سيناريو نقطي واحد أولاً ثم التوسع إلى كامل المصنع، لتجنب مخاطر التكامل الناتجة عن استثمار واسع النطاق دفعة واحدة.
بنية النظام
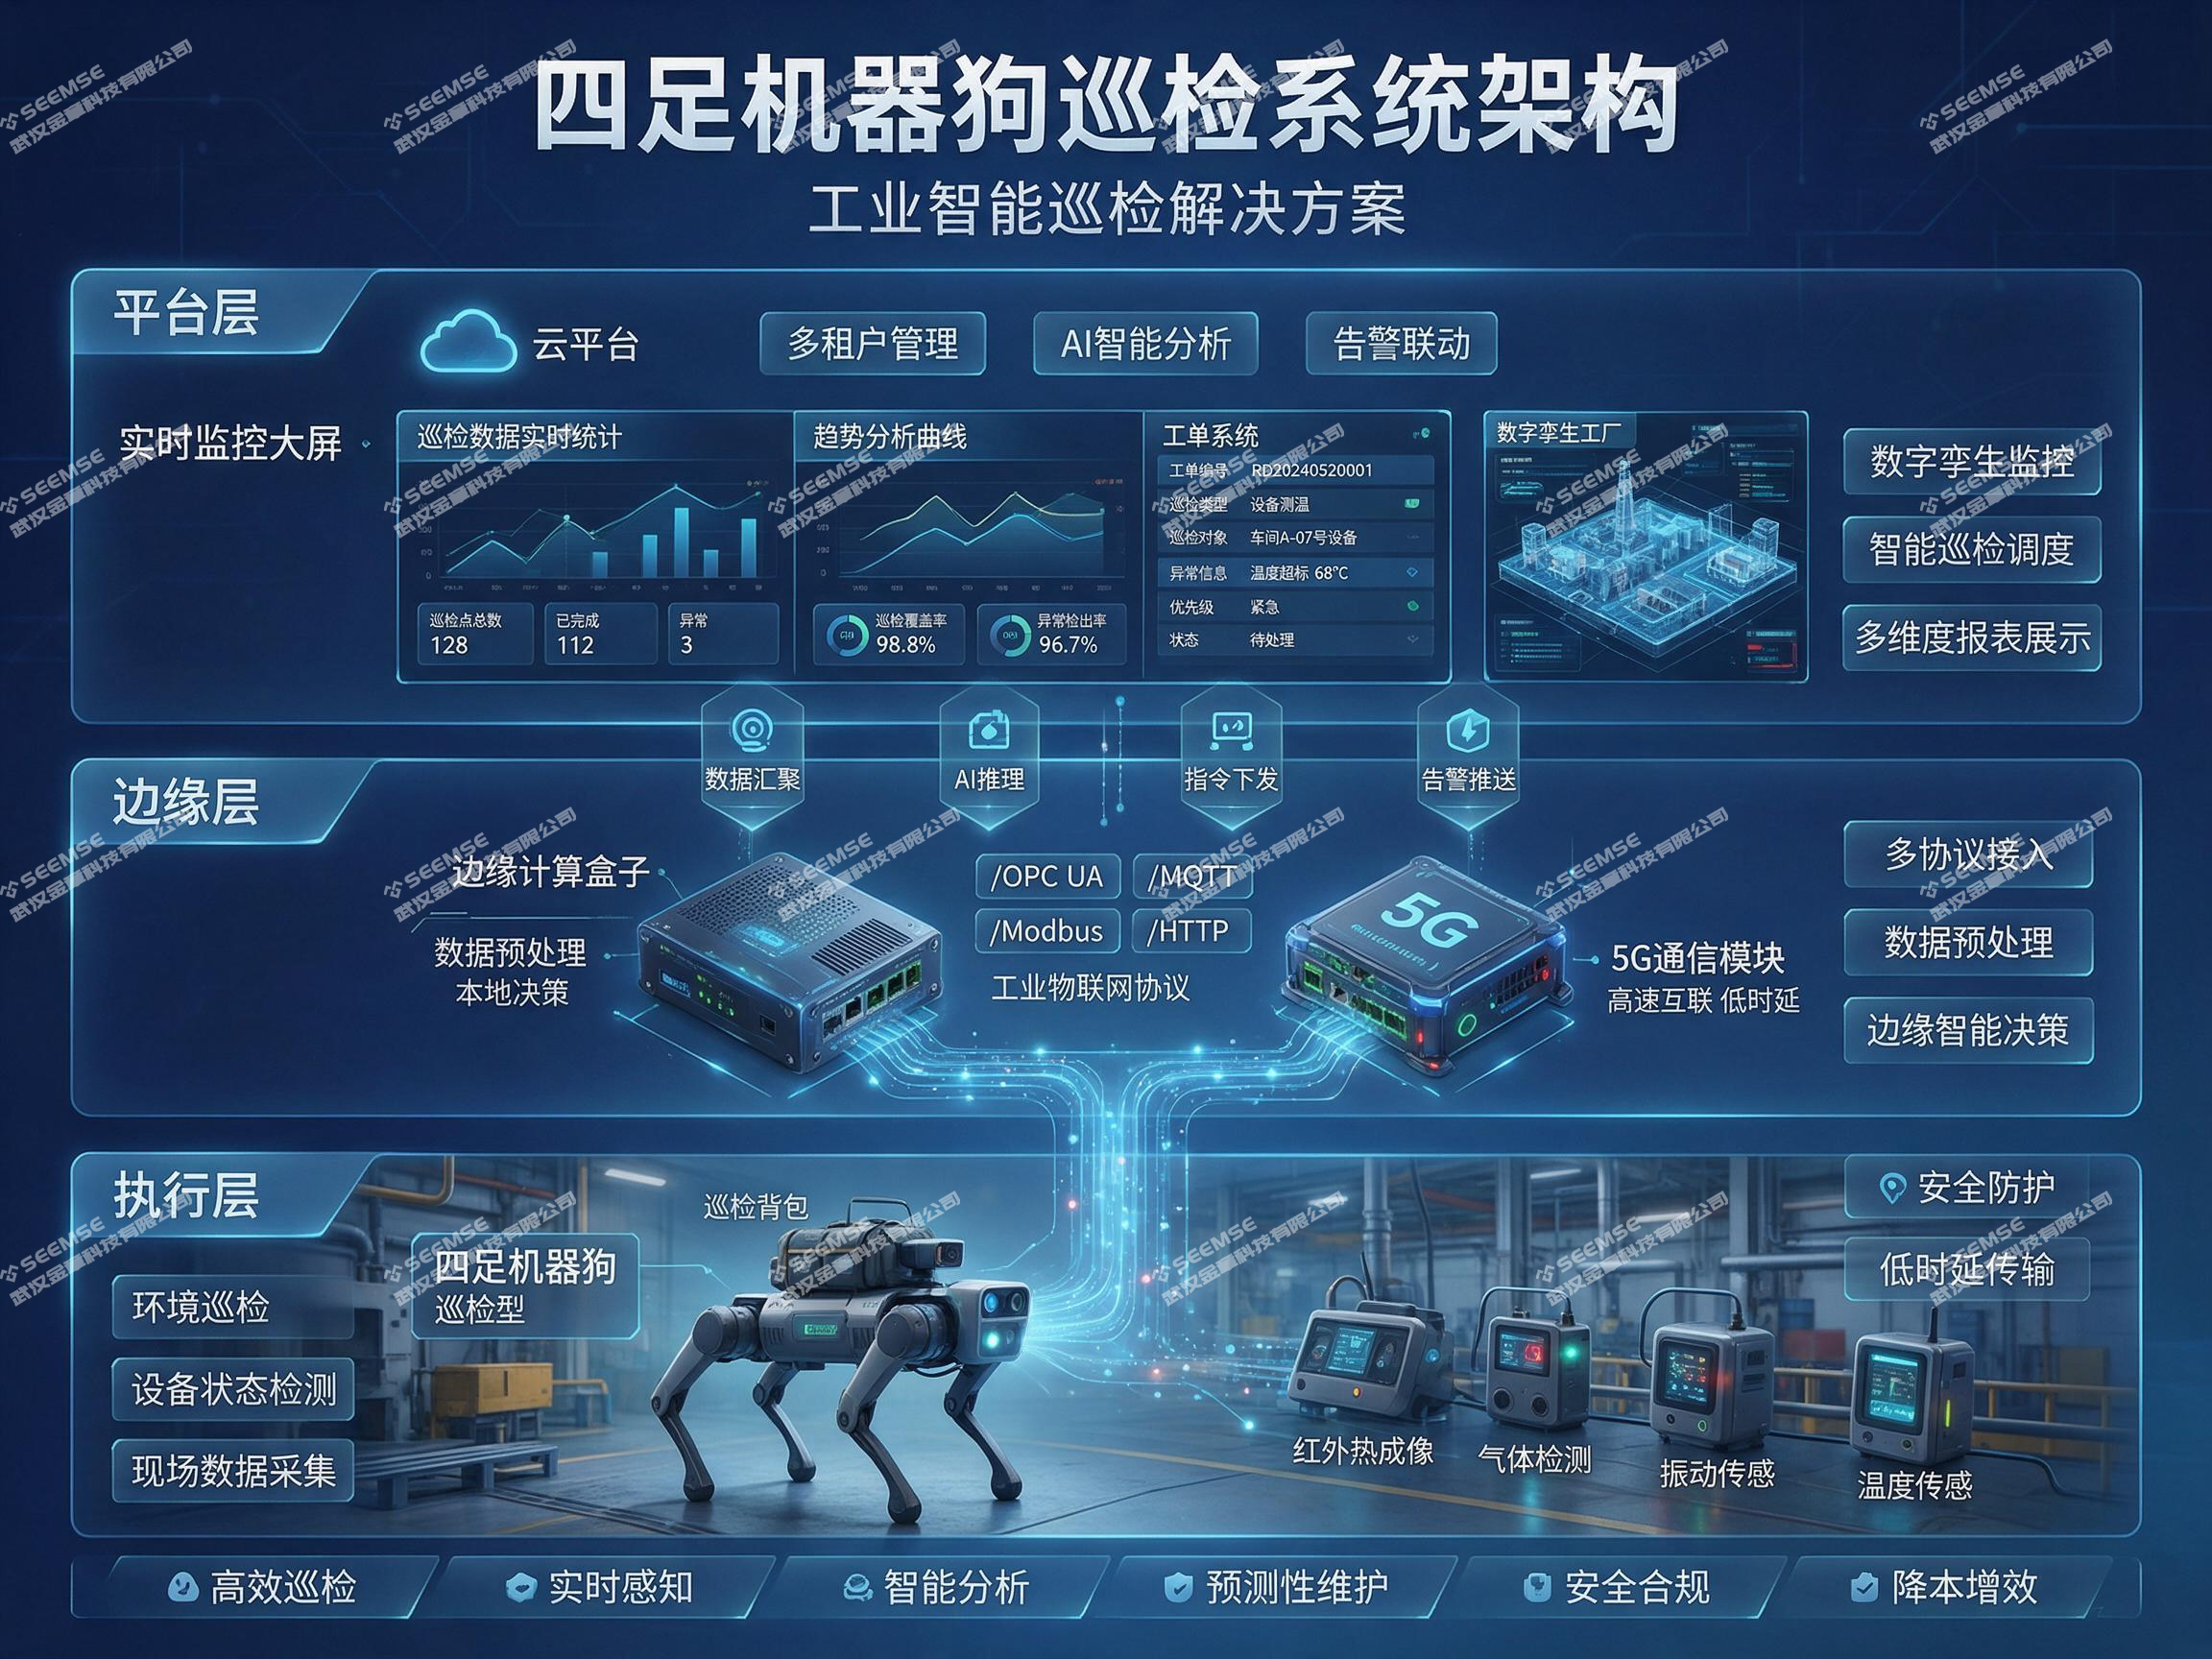
تنقسم البنية الإجمالية إلى ثلاث طبقات:
طبقة التنفيذ وهي جسم الروبوت رباعي الأرجل، المزود بنظام التحكم الحركي وحزمة المستشعرات الأساسية، وتتولى الملاحة الذاتية وتجنب العوائق وجمع البيانات في بيئة المصنع. وبالرجوع إلى تجربة النشر لدى LS ELECTRIC في مصنع بوسان، يجب أن يتمتع جسم الروبوت بدرجة حماية IP54 أو أعلى، وأن يتكيف مع الضباب الزيتي والغبار وتغيرات الحرارة والرطوبة. الطبقة الطرفية وهي وحدة الحوسبة المدمجة ووحدة الاتصالات، وتتولى معالجة البيانات في الزمن الحقيقي وضغطها وإعادتها. وفي السيناريوهات التي تتطلب إنجاز التعرف على الشذوذ محلياً، تُنشر في الطبقة الطرفية نماذج استدلال AI خفيفة، ولا تُرفع إلى السحابة إلا مقاطع الأحداث المؤكدة الشاذة، لتقليل الاعتماد على النطاق الترددي. طبقة المنصة وهي نظام برمجيات إدارة الفحص، وتوفر وظائف جدولة المهام وتخزين البيانات وتحليل الاتجاهات وربط أوامر العمل وغيرها، وتتصل بأنظمة المعلومات القائمة في المصنع.
التكوين التقني الرئيسي
الملاحة وتحديد المواقع تعتمد حلاً مدمجاً من ليدار ليزري ثلاثي الأبعاد ووحدة قياس القصور الذاتي IMU، مع ضبط دقة رسم الخرائط عند مستوى السنتيمتر، ودقة إعادة تحديد المواقع أفضل من 10 سنتيمترات. وفي المناطق التي لا تتوفر فيها إشارة GPS مثل أنفاق الخدمات الأرضية والأنفاق، تُعتمد استراتيجية ملاحة مركبة تجمع بين SLAM الليزري وعداد المسافة بالعجلات. حمولة الإدراك تتمحور حول منصة كاميرا مزدوجة الطيف، حيث تُستخدم قناة الضوء المرئي للتعرف على قراءات العدادات وفحص المظهر الخارجي للمعدات، وتُستخدم قناة التصوير الحراري بالأشعة تحت الحمراء لقياس الحرارة دون تلامس، بما يمكنها من رصد الارتفاع غير الطبيعي في حرارة المحركات وأجسام المضخات وخزائن التحكم بدقة. الكشف الصوتي يجمع ضوضاء تشغيل المعدات عبر مصفوفة ميكروفونات، ويستخدم تحليل الخصائص الصوتية للتعرف على مؤشرات الأعطال الميكانيكية مثل تآكل المحامل والتسرب الهوائي. وحدة استشعار الغاز تُخصص للمناطق المحددة مثل الكيماويات والطلاء، مع وحدات اختيارية للكشف عن الغازات القابلة للاحتراق أو المركبات العضوية المتطايرة VOCs أو غازات سامة معينة. التصميم المعياري يتيح للمنصة الروبوتية نفسها أن تستبدل تركيبة المستشعرات بسرعة حسب اختلاف مناطق الفحص، أو أن تضيف ذراعاً آلياً لتنفيذ عمليات بسيطة.
رابعاً الوظائف التشغيلية الأساسية
التشخيص الذكي لحالة المعدات
تتجلى القيمة الأساسية لفحص الكلب الآلي في جعل قدرات الإدراك «الرؤية والسمع والشم والقياس» منهجية وموحدة. وفي مجال تشخيص حالة المعدات، يمكن للقياس الحراري بالأشعة تحت الحمراء تغطية المعدات الرئيسية مثل مضخات التفريغ والمحركات وخزائن التحكم والمحولات، ومن خلال تحليل فروق الحرارة ومقارنتها بخطوط الأساس التاريخية، يتم التعرف على مخاطر مثل فشل الإحكام وسوء التلامس وخلل التبريد. وفي قراءات العدادات، تدعم نماذج الرؤية القائمة على التعلم العميق التعرف التلقائي على العدادات المؤشرية والرقمية ومقاييس مستوى السائل، ما يزيل أخطاء النسخ اليدوي وتأخيره. ويستهدف تحليل الصوت إنشاء بصمة صوتية للتشغيل الطبيعي للآلات الدوارة، فعند انحراف خصائص الطيف عن خط الأساس يُطلق تحذير تلقائياً.
مراقبة البيئة والسلامة
غالباً ما تكون المخاطر الخفية في بيئة المصنع أكثر فتكاً من أعطال المعدات. ويمكن للكلب الآلي جمع الحرارة والرطوبة والدخان وتركيز الغازات القابلة للاحتراق دورياً وفق مسار محدد مسبقاً، وإنجاز تقييم مسبق لسلامة البيئة قبل دخول الأشخاص. وفي نقاط عالية الخطورة مثل مناطق تخزين المواد الكيميائية ومداخل العمل في المساحات المحدودة، يمكن إعداد مهام كشف نقطية، مع إطلاق إنذار فوري عند شذوذ البيانات. وبالإضافة إلى ذلك، يمكن لنظام الرؤية التعرف على السلوكيات والحالات غير الآمنة مثل عدم ارتداء الأشخاص لمعدات الحماية الشخصية PPE أو الدخول غير المصرح به إلى مناطق الخطر أو إعاقة ممرات مكافحة الحرائق، بما يحقق تكامل وظائف الأمن والفحص.
الفحص الذاتي والتدخل عن بعد
ينفذ الروبوت الفحص وفق قوالب مهام محددة مسبقاً، ويدعم ثلاثة أنماط: المهام المجدولة والمهام الدورية والمهام المرسلة مؤقتاً. وفي النمط اليومي، يكمل الكلب الآلي فحص المنطقة بأكملها أو منطقة محددة وفق المسار الأمثل، ويُولّد تقرير الفحص تلقائياً ويُرسل إلى موظفي التشغيل والصيانة. وعند اكتشاف شذوذ، تقتطع المنصة تلقائياً مقطع بيانات مدته 30 ثانية قبل الحدث وبعده، وتحدد نوع الشذوذ وموقعه، وتُخطر المسؤول المختص وفق مستوى الخطة. وفي السيناريوهات التي تحتاج إلى تأكيد إضافي، يمكن لموظفي التشغيل والصيانة تولي التحكم بالروبوت عن بعد، وتوجيهه للاقتراب من نقطة الشذوذ لفحص دقيق، والحصول على صور بدقة أعلى أو عينات صوتية لمدة أطول.
أصول البيانات وتحليل الاتجاهات
لا تكمن قيمة بيانات الفحص في «اكتشاف شذوذ اللحظة» فحسب، بل في ملف صحة المعدات الذي يتشكل من التراكم طويل الأمد. تُؤرشف بيانات الحرارة والاهتزاز والصوت والصور في كل عملية فحص حسب رقم المعدات والطابع الزمني، لتشكل مجموعة بيانات مهيكلة قابلة للتتبع والتحليل. وبناءً على هذه البيانات، يمكن للنظام بناء نموذج اتجاه تدهور المعدات الرئيسية، وتقديم توصيات صيانة تنبؤية قبل حدوث العطل. وتُظهر تجربة LS ELECTRIC أن المصانع تستخدم البيانات التي يجمعها الكلب الآلي لبناء نماذج تحليل AI تدعم الانتقال من الصيانة الوقائية إلى الصيانة التنبؤية.
خامساً مسار التنفيذ وتوصيات النشر
استراتيجية التقدم على مراحل
يُوصى باتباع مسار نشر من ثلاث مراحل. المرحلة الأولى هي التحقق التجريبي ، باختيار سيناريو أو سيناريوهين نموذجيين (مثل غرفة توزيع عالية الجهد أو غرفة مضخات أساسية)، ونشر كلب آلي واحد لإنجاز التحقق التقني ومواءمة العمليات، مع التركيز على تأكيد موثوقية الملاحة ودقة المستشعرات وسهولة استخدام المنصة. المرحلة الثانية هي توسيع السيناريوهات ، بتكرار النموذج على سيناريوهات مماثلة بناءً على التجربة، والتوسع إلى بيئات متباينة مثل مناطق الإنتاج الكيميائي ومناطق التخزين والخدمات اللوجستية، لتشكيل قدرة تنسيق بين عدة روبوتات. المرحلة الثالثة هي الدمج على مستوى المصنع ، بربط نظام فحص الكلب الآلي بعمق مع أنظمة EAM وDCS في المصنع، لتحقيق حلقة عملية مغلقة من «اكتشاف الشذوذ أثناء الفحص» إلى «إنشاء أمر عمل تلقائياً».
اعتبارات النشر الرئيسية
الشحن وعمر البطارية : يتراوح عمر بطارية الكلب الآلي عادة بين ساعتين و4 ساعات، لذا يلزم تخطيط مواقع أعمدة الشحن التلقائي في منطقة الفحص، ودعم العودة الذاتية للشحن عند انخفاض البطارية. تغطية الاتصالات : يجب تقييم جودة شبكة Wi-Fi أو 5G في منطقة المصنع، وفي المناطق العمياء يمكن اعتماد استراتيجية التخزين الطرفي والإرسال لاحقاً، أو نشر عقد ترحيل اتصالات. التعاون بين الإنسان والآلة : لا ينبغي فهمه على أنه «استبدال كامل للعنصر البشري»، ويُقترح في المرحلة الأولية الإبقاء على آلية مراجعة بشرية دورية، لتكون ضماناً احتياطياً لموثوقية النظام، ولتوفير فترة انتقال نفسية لموظفي التشغيل والصيانة للتكيف مع الأدوات الجديدة. وتُظهر تجربة مصنع لي شوي أن قبول التقنية يرتفع بشكل ملحوظ عندما يرى العمال ذوو الخبرة الكلب الآلي يكمل دورة فحص تلقائياً ويولّد تقريراً واضحاً.
الدعم التنظيمي والمؤسسي
يتطلب النشر التقني تعديلاً متزامناً لإجراءات التشغيل والصيانة. وينبغي تحديد موقع فحص الكلب الآلي في نظام إدارة معدات المصنع، وتحديد متطلبات صلاحية بيانات الفحص وحدود زمن الاستجابة للشذوذ. وسينتقل دور موظفي التشغيل والصيانة من «تنفيذ الفحص» إلى «إدارة الفحص»، مع تحول محور العمل إلى تحليل الشذوذ ومعالجة الأعطال المعقدة وتحسين النظام. ويُقترح إنشاء وظيفة «مشغل صيانة الروبوت» أو تعيين شخص مختص مسؤول عن الإدارة اليومية لنظام الكلب الآلي وتنظيم المهام ومراجعة البيانات.


أحدث المعلومات
 تطبيقات تقنية الذكاء الاصطناعي في معالجة التعرف على الصور
 تطبيقات البيانات الضخمة وقيمتها في قطاع الرعاية الصحية
 هل ستكون تقنية التعرّف على بصمة الصوت النواة الأساسية الأخرى لتطبيقات الذكاء الاصطناعي بعد التعرّف على الوجه؟
 ما هي المجالات التطبيقية الرئيسية لتقنية الذكاء الاصطناعي؟
 تطبيقات تقنية البيانات الضخمة في منصات إنترنت الأشياء